首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
政务
医疗健康
音视频多媒体
汽车
机器人
社交
物流仓储
低代码
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
全部
全部
语言框架
开源项目
产品系统
源文件源码
系统
嵌入式硬件
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
没有找到合适作品,全国有
1115805
名开发者可以为您开发,您可以
查看全国开发者
或者
发布您的需求
优秀作品推荐
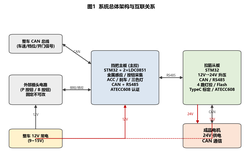
电子换挡改造系统(整车 CAN 只听接入 + CANopen 伺服推杆 + 安全芯片防抄板)
产品系统
系统由挡把主板、拉索执行从板和一台成品CANopen伺服推杆组成。1、换挡意图识别:P/B按钮+两片LDC0851金属感应判断前推/后拉,双线圈覆盖判静止、单侧检出判触发并闩锁,按从板当前档查切换表决定目标档。2、整车CAN零干扰接入:实车抓包定位档位与车速报文,bxCANSilent只听模式不发帧
10
0
C
汽车
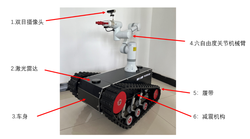
番茄自主采摘机器人(RK3588 + ROS2 全栈整机交付)
产品系统
1、NPU端侧视觉:RKNN-Toolkit2将番茄检测模型量化部署到RK3588的6TOPSNPU,独立ROS2节点实时推理,CPU零负担;RealSenseD435深度图与RGB配准,输出番茄三维坐标、果径与成熟度,只采达标果实。2、SLAM建图与自主导航:前后双激光雷达点云融合消除车身遮挡盲区
14
0
linux
机器人
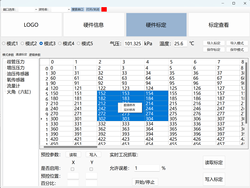
汽车发动机动力模块:固件 + 标定上位机 + APP + 服务器全链路(已量产)
产品系统
1、四类信号实时修改:模拟量6入5出(油门、歧管压力、增压压力、油压、氧传感器)、频率/PWM再生、SENT协议(SAEJ2716)解码后改值再生、点火正时按曲轴角度延迟;查表结果以相对百分比作用于输入,任何模式下信号连续、ECU不报错。2、五种驾驶模式:原车/一阶/二阶/三阶/越野,手机APP或微
9
0
C
汽车
18 轴运动控制板卡系统(双 STM32H7 主从固件 + WPF 上位机)
产品系统
1、18轴步进电机控制:主板6轴+从板12轴,每轴独立梯形加减速,0–400kHz脉冲输出,速度/定点/往复三种模式+点动;定点模式发出脉冲数恒等于设定值,往复模式绝对位置自校正、零漂移。2、双MCU微秒级同步:共用晶振+同步线tick对齐+预约节拍启动三层机制,18轴同批起步偏差
11
0
C
工业互联网
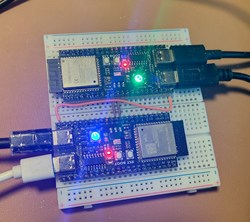
ESP32-S3-HID-Bridge鼠标盒子
产品系统
Vibe Coding
鼠标透传,不影响厂商驱动使用。软件输入叠加,可通过项目接口在局域网内通过TCP传输移动命令,或直接输入到硬件,从而移动鼠标。实现了鼠标宏和lua脚本控制鼠标功能,可平替罗技鼠标驱动。兼容市售主流的KMNET和MAKCU盒子控制协议。
10
0
C
智能硬件
WiseFido 智能监护端云设备一体化系统
产品系统
面向养老院、健康机构和居家照护场景的智能监护端云系统,连接睡眠监测设备、60GHz毫米波雷达、Android/Wear客户端、Web管理后台、OTA服务和服务器部署。功能覆盖设备注册、版本与固件管理、单设备与批量升级、设备在线状态、睡眠/呼吸/心率和离床/姿态/疑似跌倒等监护数据展示,以及FCM推送
15
0
Python
医疗健康
2.4G遥控纸飞机
产品系统
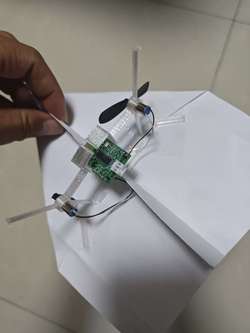
使用XL2417D芯片自有2.4G、32位MCU和各种外围IO,ao3400MOS管和ME系列LDO降压芯片1S锂电芯供电,遥控器端使用XL2417D芯片和自研摇杆控制,使用双马达,2通道控制飞机转向,油门大小,自己建模3D打印遥控器壳。
39
0
C
生活旅游
打窝船手机遥控器
产品系统
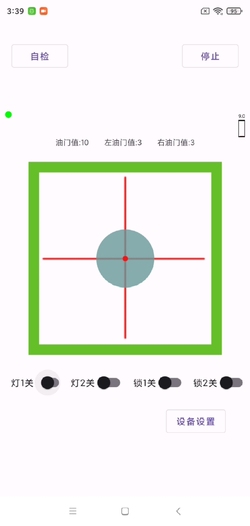
自己设计PCB板、完成终端固件开发、完成安卓端开发、并使用服务器下发密钥激活终端才能正常使用,防止非法获取固件后盗版使用。硬件部分包括ESP8266芯片以及周边元件设计、AMS117降压芯片、MOS功率管、舵机控制、电压反馈、油门量调整等。
25
0
C
物联网
基于机器视觉的激光灭蚊炮视觉追踪系统
产品系统
Vibe Coding
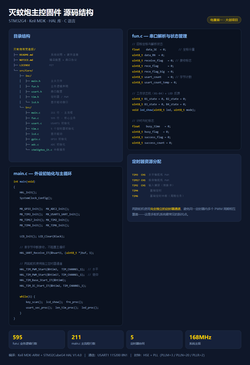
系统包含视觉检测、串口通信、二维云台控制和状态反馈等功能。K230视觉模块实时检测目标并输出像素坐标;STM32主控通过USART1接收数据,并使用单字节中断和状态机完成报文解析;水平轴和俯仰轴分别由独立定时器的PWM通道驱动,根据坐标偏差计算舵机调整量,并通过死区和限幅减少抖动。主循环采用非阻塞分
23
0
Python
智能硬件
某重点国防科研项目
产品系统
本项目包含多通道数据接收缓存模块、数据超时判断模块、数据包去重模块、数据拼接填充模块以及CRC16校验计算模块。支持两路数据源独立接收缓存,可设置时间窗口判断超时,超时或者两路数据全部接收完成之后执行数据拼接,数据长度不足时自动补0填充,通过包序号识别重复数据包,同时内置CRC16校验功能保障帧数据
27
0
C++
项目任务
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多