首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
政务
音视频多媒体
医疗健康
汽车
机器人
社交
低代码
物流仓储
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
全部
全部
语言框架
开源项目
产品系统
源文件源码
系统
全部
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
没有找到合适作品,全国有
1115805
名开发者可以为您开发,您可以
查看全国开发者
或者
发布您的需求
优秀作品推荐
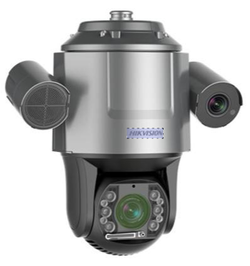
智能交通监控系统(公司全球化安防产品)
产品系统
1、项目具体功能模块包括:枪球智能交通组件、违章取证模块、跟踪取证模块、枪球联动复核模块、交通事件检测模块、交通数据采集模块、雷视融合全息数据处理模块、车辆检测与布控模块、雷达标定模块、GPS标定及轨迹处理模块、超速低速取证报警模块、通道占用与离开报警模块、服务区车位检测模块等。2、主要功能描述:系
10
0
C++
人工智能
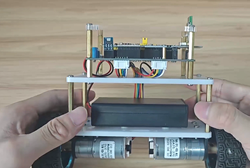
两轮平衡小车,为了进一步研究机器人相关的运动平衡核心
产品系统
Vibe Coding
本项目基于STM32实现两轮自平衡小车,划分传感器采集、姿态解算、控制算法、电机驱动、数据交互五大功能模块,主要功能如下:传感器采集模块:读取MPU6050陀螺仪、加速度计原始数据,获取小车角速度与加速度信息;读取电机编码器脉冲信号,采集电机实时转速。姿态解算模块:对传感器原始数据做互补滤波,过滤噪
11
0
C++
机器人
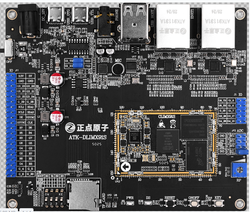
i.MX91 Linux 6.1.55 BSP与Yocto全系统适配
产品系统
本项目基于NXPi.MX91处理器,采用Linux6.1.55内核及YoctoProject构建完整的嵌入式Linux软件平台,主要包括:1.BSP系统适配:完成针对i.MX91硬件平台的U-Boot、LinuxKernel、设备树及系统基础配置适配。2.Yocto构建:利用Yocto/BitBak
9
0
C
智能硬件
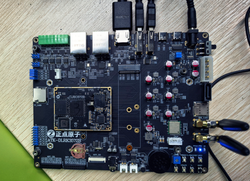
RK3572 Linux 6.12.69 BSP与Buildroot适配
产品系统
本项目基于RockchipRK3572平台,采用Linux6.12.69内核和Buildroot构建完整的嵌入式Linux系统,主要功能包括:1.系统启动:实现U-Boot引导、LinuxKernel启动、设备树加载及根文件系统挂载,形成完整的Linux启动流程。2.系统构建:基于Buildroot
10
0
C
智能硬件
RK3562 Android 14 BSP适配与驱动开发
产品系统
本项目基于RockchipRK3562平台构建Android14嵌入式操作系统,提供完整的底层软件运行环境及硬件外设支持,主要功能包括:1.系统启动:支持U-Boot引导、LinuxKernel启动及Android系统正常运行。2.驱动适配:根据硬件设计完成相关外设驱动配置、设备树适配及功能调试,支
13
0
C
智能硬件
第20届全国大学生智能汽车竞赛参赛项目
开源项目
基于C/C++与OpenCV库,采用CMake构建,独立设计并实现全部视觉处理与决策算法。图像预处理使用高斯模糊、Canny边缘检测及大津法(OTSU)二值化;通过最长白列法快速提取赛道中线,解决视野畸变与边界缺失问题;基于几何特征识别环岛、十字路口等赛道元素。运动控制采用PD算法驱动舵机,结合Si
12
0
C++
人工智能
RYS-SLAM
开源项目
通过ZeroMQ构建分布式流水线,集成YOLO目标检测与SAM2(SegmentAnythingModel2)实例分割,基于检测框中心点生成目标掩膜;docker分支将完整流水线容器化,Docker镜像经优化从77GB压缩至50GB。
10
0
C++
人工智能
水旱灾害防御系统
产品系统
包含全套系统服务应用,全栈开发各类应用,小程序,精通ai应用,熟悉各类编程语言,开发工作经历较长,专业领域沉浸多年,开发上线了各行业专业软件,擅长水利、农业等领域
15
0
C++
人工智能
UV控制器固件开发
产品系统
本项目采用STM32F303作为主控芯片,控制4路DAC芯片输出电流,用于驱动UV-LED;系统支持三种输入触发方式:IO触发、Modbus-RTU触发和串口屏触发。
11
0
C
项目任务
MIMICLAW
产品系统
1.AI对话当前代码支持通过以下方式与AI交互:DiscordBotWebSocket网关串口CLI,用于调试和维护可选的麦克风语音输入消息经过统一消息总线进入AgentLoop,由大模型生成回复,再根据来源渠道发送回Discord或WebSocket客户端。2.大模型调用项目实现了云端LLM代理层
7
0
C
人工智能
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多