首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
政务
医疗健康
音视频多媒体
汽车
机器人
社交
物流仓储
低代码
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
开源项目
全部
语言框架
开源项目
产品系统
源文件源码
系统
Web
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
没有找到合适作品,全国有
1115805
名开发者可以为您开发,您可以
查看全国开发者
或者
发布您的需求
优秀作品推荐
YOLO 目标识别与自动瞄准系统
产品系统
Vibe Coding
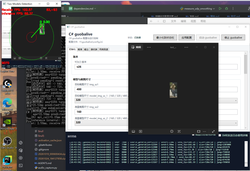
通过YOLO实现目标识别与位置计算,带多目标锁定优化使用远程服务器进行激活码校验,同时有完善的后端管理可视化页面通过PID及自研算法完成移动输出计算,有移动平滑及反轨迹识别机制通过鼠标自动化盒子接口完成鼠标移动操作通过运行时加载功能实现主应用与敏感功能分离,避免文件识别应用多种数据传输方式,如TCP
15
0
C#
游戏
传送带线阵相机异物分选
产品系统
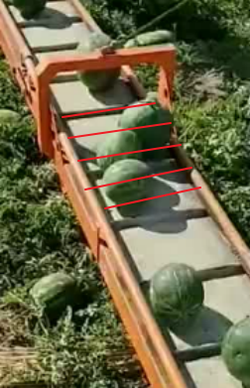
系统分为四个功能模块:1、连续成像模块:线阵相机随传送带运动逐行扫描;2、特征提取模块:对每个物料区域提取颜色、纹理、形状等特征;3、分类识别模块:判断该物料为合格品还是异物,输出类别与位置;系统按产线速度实时处理,支持参数在线调整(如灵敏度、最小异物尺寸),适配不同物料批次。
15
0
Python
人工智能
作业区域权限校验
产品系统
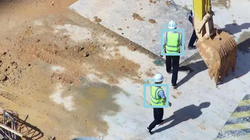
系统分为四个功能模块:1、人员检测模块:在画面中实时定位人员位置,输出人体框;2、马甲识别模块:对检测到的人员做细粒度分类,判断其马甲类型;3、区域判定模块:在画面中预先划定各区域及其允许的马甲类型,判断人员当前所在区域是否与其马甲类型匹配;4、告警与统计模块:越权时实时告警并抓拍留证,同时按区域、
12
0
Python
人工智能
机场净空异物检测与跟踪
产品系统
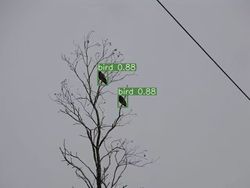
系统分为四个功能模块:1、目标检测模块:对视频画面中的风筝、鸟类、无人机等目标做实时检测,输出目标类别与位置框;2、多目标跟踪模块:为每个检测目标分配唯一ID并持续跟踪,记录其轨迹、停留时长与运动方向,避免同一目标重复告警;3、告警判定模块:按目标类型、进入区域、持续时长等条件组合判定是否触发告警,
11
0
Python
人工智能
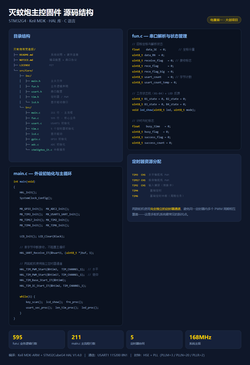
基于机器视觉的激光灭蚊炮视觉追踪系统
产品系统
Vibe Coding
系统包含视觉检测、串口通信、二维云台控制和状态反馈等功能。K230视觉模块实时检测目标并输出像素坐标;STM32主控通过USART1接收数据,并使用单字节中断和状态机完成报文解析;水平轴和俯仰轴分别由独立定时器的PWM通道驱动,根据坐标偏差计算舵机调整量,并通过死区和限幅减少抖动。主循环采用非阻塞分
23
0
Python
智能硬件
开架式水下机器人
产品系统
项目包含开架式机械结构、推进与动力、传感与感知、运动控制、水面控制与通信五大功能模块。开架式框架模块采用高密度聚乙烯(HDPE)或铝合金型材构建模块化开放式骨架,配合浮力材实现水中零浮力配平,耐压电子舱采用双重O型圈密封,支持传感器与工具载荷的快速拆装。推进模块采用“4+4”或六推进器矢量布局,实现
22
0
C++
人工智能
智能视频 AI 识别系统
产品系统
项目背景:金矿井下环境复杂,传统人工盯屏效率低、响应慢。系统集成AI推理服务器与多种算法模型,实现人员违规、设备异常的实时分析、预警与事后溯源。•核心工作:基于SSM实现设备管理、告警规则配置、人员权限等模块,设计RESTfulAPI支撑终端与大屏交互;用RabbitMQ异步接收AI告警并按等级路由
20
0
Java
机器深度学习
自动标注软件工具
产品系统
该数据标注工具,可以选择文件目录,设置XML保存目录,快捷键A-上一张,D-下一张,切换图片时自动保存标注,可以选择是否显示置信度,通过模型生成的XML标注文件中如果包含置信度,可以显示出来。能显示对角线长度。
36
0
QT
人工智能
视频推荐系统
产品系统
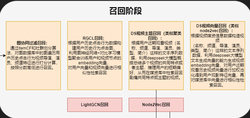
1、数据处理-图数据库相关数据处理2、特征工程-对多源特征进行处理,特征编码3、召回-多路召回通路模型4、精排-多个深度学习精排模型5、重排-重排算法及策略
45
0
Python
人工智能
基于 LightGBM 的短视频用户活跃度分析与预测系统
产品系统
系统包含五个模块:①数据导入与清洗:导入用户行为数据,完成缺失值填充、异常值剔除与字段标准化;②特征工程:构建「基础属性—行为时序—内容偏好—用户分层」四维特征,并用滑动窗口提取多周期时序特征;③用户分层:用K-Means对用户聚类,输出分层结果;④活跃度预测:用LightGBM训练与批量预测,输出
52
0
Python
机器深度学习
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多