中文母语水平
英语无工具书面交流
0
1
2
3
4
5
 研究助理
 哈尔滨
哈工大控制科学与工程硕士,自主智能无人系统工信部重点实验室,研究方向为人形机器人 强化学习运动控制。
已独立跑通两条完整链路:
· 摔倒恢复 —— 复现 HoST 站立控制框架并迁移至 Unitree G1,完成 Isaac Gym 训练 → MuJoCo 交叉验证 → 真机部署全流程,支持俯卧、仰卧、侧卧、贴墙等多姿态恢复;
· 安静行走 —— 基于 humanoid-gym 训练 G1 步态策略,覆盖平地、上下坡、障碍地形, 通过奖励设计优化降低行走噪声与足端接触冲击。
擅长解决这几类具体问题:
· Isaac Gym Preview 4 在 RTX 50 系(Blackwell sm_120)显卡上的编译与兼容问题; · 论文复现卡在环境配置、依赖冲突、版本不匹配; · 训练不收敛、策略中期塌缩、上真机后直接发散; · Sim2Real 的关节映射、观测对齐、控制延迟补偿与力矩限幅。
可承接:仿真环境搭建与调试 / 论文复现 / 训练 pipeline 搭建 / Sim2Real 部署指导 / 强化学习课程设计辅导。
本地训练环境 RTX 5070 Ti,实验室有 Unitree G1 可做真机验证。
交付附完整配置文档与复现说明。
2025-09-15 -至今哈尔滨工业大学 · 自主智能无人系统工信部重点实验室研究助理
负责人形机器人强化学习运动控制方向的算法研究与工程实现。 主要工作: 1. 复现 HoST 站立恢复控制框架并迁移至 Unitree G1 平台,完成 Isaac Gym 训练、 MuJoCo 交叉验证与真机部署全流程,支持俯卧、仰卧、侧卧、贴墙等多姿态恢复; 2. 基于 humanoid-gym 训练 G1 安静行走策略,覆盖平地、上下坡、障碍地形, 通过奖励函数优化降低行走噪声与足端接触冲击; 3. 解决 Isaac Gym Preview 4 在 RTX 50 系(Blackwell sm_120)显卡上的编译与兼容问题; 4. 搭建 Sim2Real 部署链路,处理关节映射、观测归一化、延迟补偿与力矩限幅。
2022-08-28 - 2026-06-23哈尔滨工业大学自动化本科
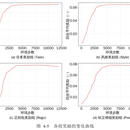
项目包含四个核心模块:(1)多姿态站立恢复:针对俯卧、仰卧、侧卧、贴墙等多种初始姿态训练统一的恢复策略,输出连续关节轨迹,使机器人从任意倒地状态恢复到稳定站立;(2)课程学习训练:按初始姿态难度、地面高度、外力扰动分阶段递增训练难度,解决「一次性给最难姿态导致策略塌缩」的问题,显著提升训练收敛稳定性
 0