




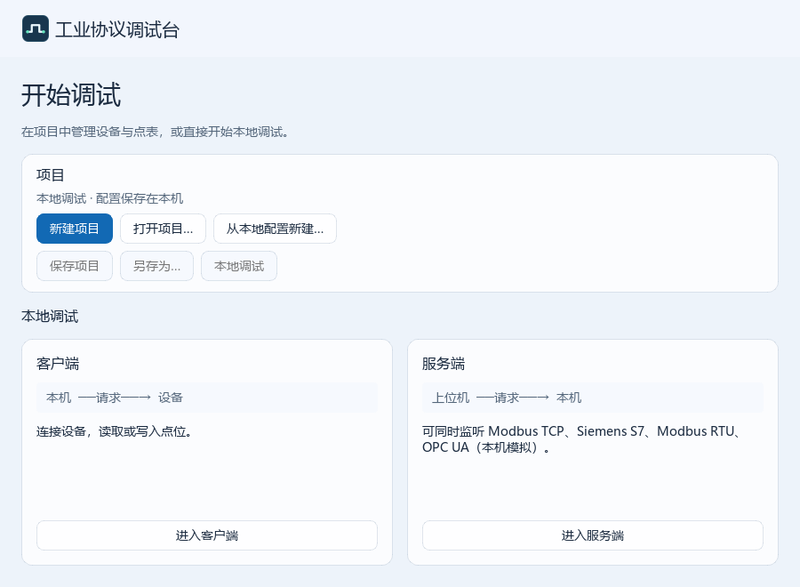
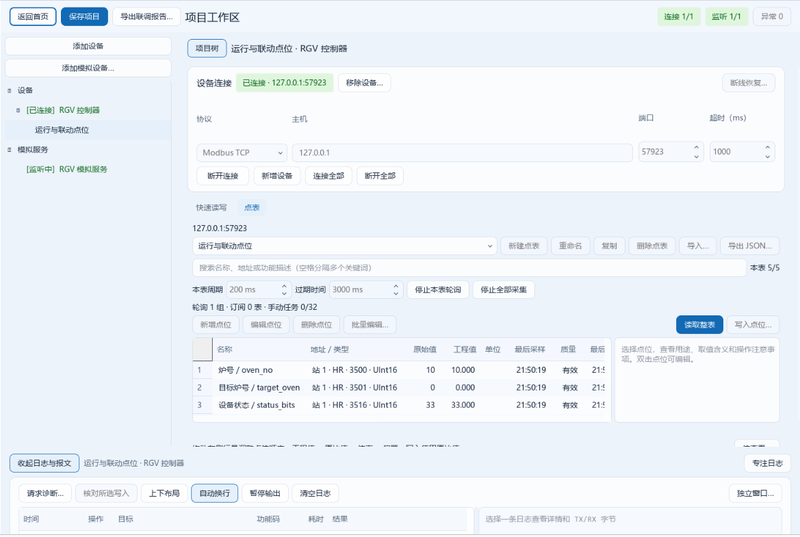
面向 PLC、上位机和工业设备联调的 Windows 桌面工具。在同一个项目工作区中连接设备、启动模拟服务、监视点表、配置点位联动,并查看请求的 TX / RX 报文。设备、点表、Bit 含义和模拟规则随项目保存,方便重复联调与交接。
项目最多可配置 64 个模拟服务,支持同协议多实例、复制及独立启停。各实例的点位、运行值、场景与日志独立。例如三台 S7 模拟设备可分别监听 127.0.0.1:1102、:1103、:1104。
Modbus TCP 同一服务下可配置多个 Unit ID,在从站列表中单独启动或停止,也可启动全部从站。停止某站后,该 Unit ID 返回异常 0x0B,其他站继续通信;单站启停保留当前值。全部从站停止后,监听仍保留,点击「停止服务」释放端口。
服务运行时点击「重置点位」,可将本服务全部点位恢复为配置初始值,包括未配置场景规则的点位。重置会停止场景、取消待执行动作并清除手动接管,服务监听和客户端连接继续保持。已停止从站的点位在下次启动该站时恢复。
各协议的基础场景支持固定值、递增、心跳、斜坡、正弦和时间轴。Modbus TCP 还可在「场景模拟…」中按 Unit ID 配置条件联动与 Python 扩展。
一条联动规则可以这样配置:
选择源点位,例如 HR / 3500 · 炉号,设置条件「等于 10」。
在触发后 0 ms,将 HR / 3501 · 目标炉号 的写入方式设为「取点位值」,选择源点位。动作执行时复制该点位的当前值。
在触发后 2000 ms,将 Coil / 0 · 送料完成 的写入方式设为「手动填写」,写入 1。
点击「检查并预览」和「应用扩展」,保存方案或项目,启动服务后再启动场景。



点击空白处退出提示
评论