首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
教育校园
物联网
内容平台
生活旅游
机器深度学习
医疗健康
政务
音视频多媒体
汽车
社交
机器人
物流仓储
低代码
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
全部
全部
语言框架
开源项目
产品系统
源文件源码
系统
Windows
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
C++
C++是一门由Bjarne Stroustrup于1980年代在贝尔实验室开发的通用编程语言,其设计初衷是“带类的C”,即在C语言的基础上增加了面向对象编程等特性。它完美继承了C语言的高效性和底层控制能力(如指针和内存直接操作),同时引入了类、封装、继承、多态等面向对象机制,以及模板、泛型编程、异常处理、标准模板库(STL)等现代特性,使其成为一个兼具高性能和高抽象层次的多范式语言。C++以其极高的执行效率和灵活性著称,既可用于开发操作系统、游戏引擎、嵌入式系统、高频交易等对性能极度敏感的底层系统,也能构建大型复杂的桌面应用和服务器软件。然而,这种强大和自由也带来了显著的复杂性,学习曲线陡峭,需要程序员手动管理内存并深入理解语言细节。尽管面临现代语言(如Rust、Go)的挑战,但凭借其成熟的生态、庞大的代码遗产和持续的标准化演进(C++11/14/17/20),C++至今仍是系统级开发和高性能计算领域不可或缺的基石语言。
基于 C++ 的 VEX 机器人实时控制系统
产品系统
Vibe Coding
底盘运动控制:基于C++实现电机驱动,引入PID(比例-积分-微分)闭环控制算法,确保底盘平移与转向的毫米级精准度。机构与状态机控制:运用有限状态机(FSM)逻辑,实现机械臂、吸盘等执行机构的精准时序控制及超时保护。传感器数据采集:实时读取IMU(惯性测量单元)姿态数据与电机编码器数据,进行滤波处理
77
0
C++
物联网
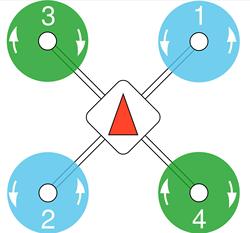
低空无人机
产品系统
Vibe Coding
11111111111111111111111111111111111111111111111111111111111111111111111111111111
87
0
C++
人工智能
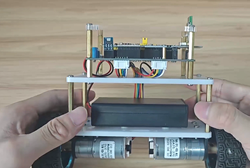
两轮平衡小车,为了进一步研究机器人相关的运动平衡核心
产品系统
Vibe Coding
本项目基于STM32实现两轮自平衡小车,划分传感器采集、姿态解算、控制算法、电机驱动、数据交互五大功能模块,主要功能如下:传感器采集模块:读取MPU6050陀螺仪、加速度计原始数据,获取小车角速度与加速度信息;读取电机编码器脉冲信号,采集电机实时转速。姿态解算模块:对传感器原始数据做互补滤波,过滤噪
207
0
C++
机器人
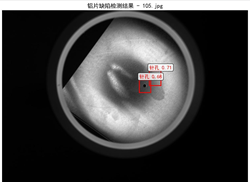
1、工业智能制造缺陷检测项目
产品系统
Vibe Coding
一、核心功能模块1.多模态图像采集模块支持根据产品材质定制成像方案,可灵活选用可见光、红外、激光、超声波等多类成像传感器,适配金属、玻璃、透明薄膜、高反光工件等不同检测对象。内置工业相机、定制化光源的智能控制单元,可自动调节光源亮度、触发模式,针对复杂工业环境做抗反光、抗干扰优化,最高支持5微米级的
161
0
C++
人工智能
基于 Vue3 + FastAPI 的无人机 Web 地面站与实时控制平台
产品系统
Vibe Coding
系统提供基于浏览器的无人机实时监控和任务控制能力,主要包括无人机位置、姿态、电量、飞行状态及传感器状态实时显示;航点上传、巡检任务启动、探索任务控制、临时飞行点、返航和紧急降落;无人机前后左右、升降和偏航等手动控制;云台角度、相机曝光和变焦控制;视频画面显示;系统状态监控及运行日志。前后端通过Web
264
0
C++
机器人
当前共5个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
项目管理
教育校园
Mybatis
生活旅游
MVVM
车载应用
Zxing
Neuroph
Rust
低代码
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多