

本项目应用于智能竞技机器人(VEX)与自动化硬件控制场景。立项原因旨在解决传统机器人在高强度对抗下,人工遥控操作精度不足、自动化任务(如抓取)执行不稳定、传感器反馈延迟等痛点。通过底层软件的优化,大幅提升了机器人的机动性、闭环控制的精准度以及自动阶段的容错率,具有典型的物联网与智能硬件实时控制特征。


点击空白处退出提示



本项目应用于智能竞技机器人(VEX)与自动化硬件控制场景。立项原因旨在解决传统机器人在高强度对抗下,人工遥控操作精度不足、自动化任务(如抓取)执行不稳定、传感器反馈延迟等痛点。通过底层软件的优化,大幅提升了机器人的机动性、闭环控制的精准度以及自动阶段的容错率,具有典型的物联网与智能硬件实时控制特征。
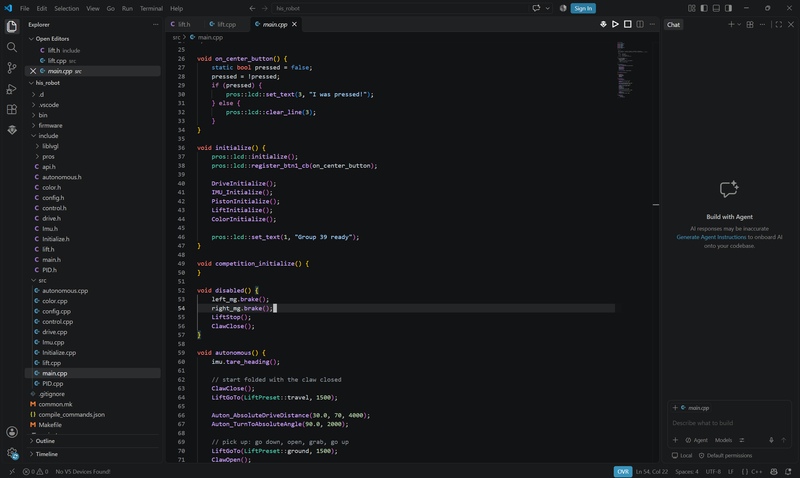
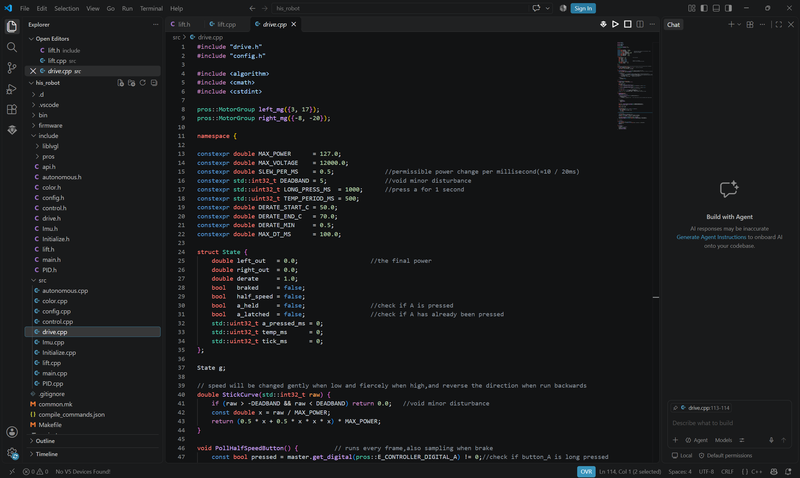
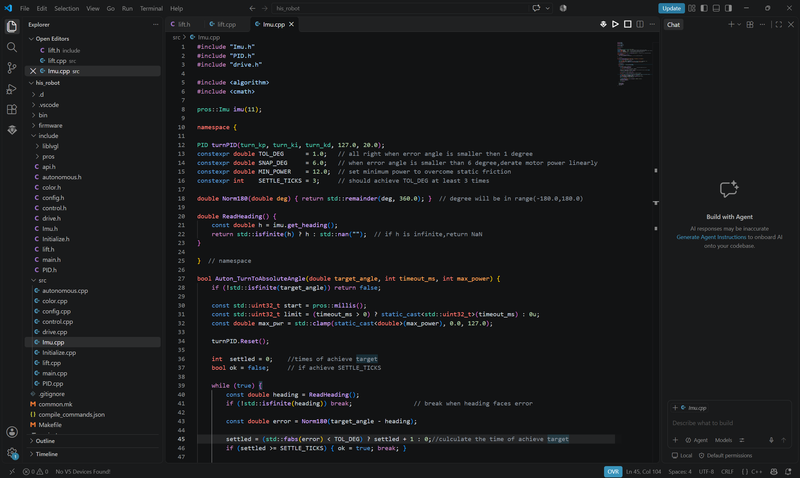
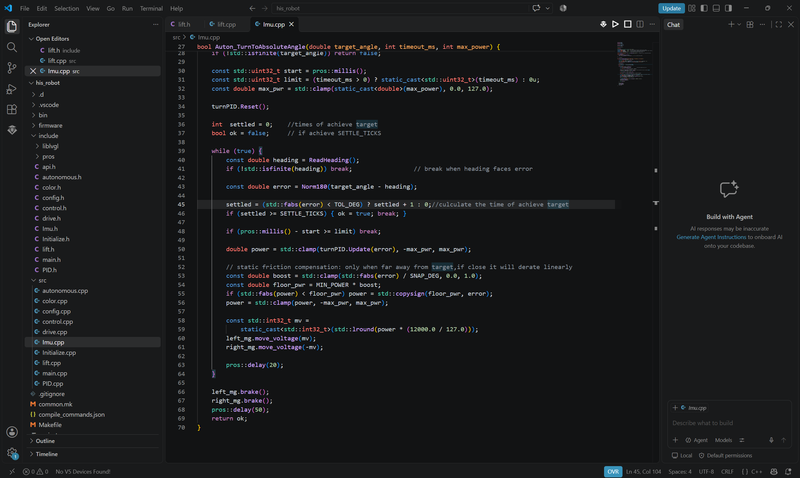
底盘运动控制:基于C++实现电机驱动,引入PID(比例-积分-微分)闭环控制算法,确保底盘平移与转向的毫米级精准度。
机构与状态机控制:运用有限状态机(FSM)逻辑,实现机械臂、吸盘等执行机构的精准时序控制及超时保护。
传感器数据采集:实时读取IMU(惯性测量单元)姿态数据与电机编码器数据,进行滤波处理后用于闭环反馈。
代码模块化重构:采用面向对象(OOP)思想,将底层硬件驱动、控制算法与业务逻辑解耦,提升代码可读性与复用性。
我的任务:作为唯一代码开发成员,负责底层电机控制算法编写、自动阶段路径逻辑设计以及实机联调。
技术栈与实现:使用C++进行开发。项目采用多任务并发处理机制,分别负责传感器数据读取与电机指令下发。技术亮点在于通过不断实机测试,整定了多组PID参数,消除了底盘运动时的稳态误差;并利用C++面向对象特性封装了硬件抽象层,使上层自动策略代码更易维护与迭代。

评论