

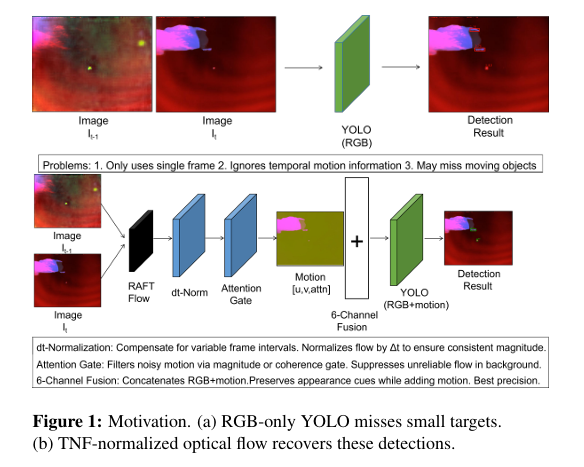
立项原因:红外小目标检测中,RGB方法在低对比度、复杂背景下易漏检;直接融合光流又因帧间隔△t变化产生“时间域偏移”,异构采样率破坏特征分布一致性,导致检测性能下降。行业场景:低空经济、无人机巡检、边海防、安防监控、夜间救援、红外吊舱等。业务背景:无人机多传感器采样率不同,目标小、运动快、背景复杂,需要稳定可靠的运动追踪与检测能力。


点击空白处退出提示
 1


立项原因:红外小目标检测中,RGB方法在低对比度、复杂背景下易漏检;直接融合光流又因帧间隔△t变化产生“时间域偏移”,异构采样率破坏特征分布一致性,导致检测性能下降。行业场景:低空经济、无人机巡检、边海防、安防监控、夜间救援、红外吊舱等。业务背景:无人机多传感器采样率不同,目标小、运动快、背景复杂,需要稳定可靠的运动追踪与检测能力。
功能模块包括:数据预处理与异构采样对齐、时间归一化、6通道早期融合检测器6ch-TNF、运动通道增强、训练与推理、指标评估。主要功能:输入RGB与光流信息,输出红外小目标检测框与运动追踪结果;将光流位移转换为与采样率无关的瞬时速度,从源头消除分布偏移;在输入层拼接RGB与TNF为6通道,让单模型同时学习外观与运动联合表征;静态场景光流退化为噪声时,自动增强外观特征依赖,提升复杂环境稳定性。
我负责核心算法设计、时间归一化算法、6ch-TNF架构、运动通道增强、实验对比与论文撰写。技术栈:Python、PyTorch、C/C++、Linux、光流、目标检测、多通道特征融合。实现亮点:用时间归一化消除帧率不一致导致的时间域偏移;用6通道早期融合避免晚期融合的推理延迟与跨模态特征缺失。难点:异构采样率对齐、红外小目标低信噪比、静态光流退化。成果:5折平均召回率0.845,较RGB基线提升1.6%,较晚期融合提升2.7%,召回标准差降低37%;一作论文在投。

评论