

1、机器人 自动驾驶场景需要大量人工标注,目前标注效率低,产品也很难规范。全自动也不能完全实现
2、给标注人员一个辅助工具,并规范标注格式

点击空白处退出提示
1、机器人 自动驾驶场景需要大量人工标注,目前标注效率低,产品也很难规范。全自动也不能完全实现
2、给标注人员一个辅助工具,并规范标注格式
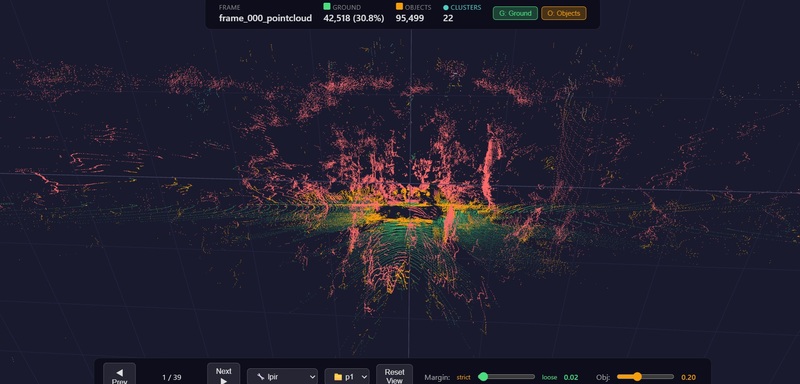
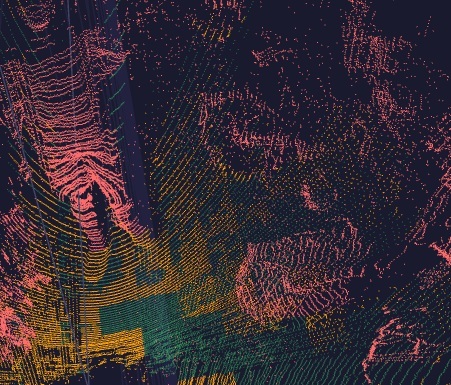
1、这个项目是一个 LiDAR 点云地面分割工具,核心功能是从激光雷达点云中把「地面点」和「非地面点」(行人、车辆、障碍物等)分离开实现物体的聚类,选定范围的杂点去除,地面去除
2、 边界细化(后处理)解决「物体底部被误标为地面」的问题:把点云投到网格里,若某格内 Z 跨度大(说明有物体),只保留最低点 + margin
以下为地面。margin 可调(0.01 严格 ~ 0.50 宽松)
3、物体实例聚类 基于 DBSCAN 对非地面点做聚类,把每个行人/车辆/障碍物分成独立的实例(不同颜色显示),输出 cluster ID
4、实现标注规范的自动检查
1、算法 RANSAC-GSeg 多区域迭代 RANSAC 按径向距离分 6 个同心区,每区取最低 30% 点做种子,RANSAC 随机采样 + PCA 平面拟合
2、Patchwork++ 同心区域模型 极坐标网格(4 区 × 16~64 扇区)分 bin,每 bin 取 LPR 最低点做种子、PCA 恢复漏检、网格形态学清理、平坦度滤波
3、 物体聚类- 基于 Open3D 的 cluster_dbscan(DBSCAN)对非地面点做实例聚类,可选体素降采样(voxel_down_sample)+ KDTree
技术栈
- 语言/运行时:Python 3
- 数值计算:NumPy(向量化,三种算法均纯 NumPy 无深度学习)
- 几何/聚类/桌面可视化:Open3D
- 空间索引:SciPy KDTree
- 前端可视化:Three.js + OrbitControls(
- Web 服务:标准库 http.server
- 数据格式:PCD v0.7 二进制、.npy、CSV、JSON + 自定义 .bin
最近邻映射回原分辨率,
4. 可视化 Web 查看器 web_viewer/:前端用 Three.js 0.174(ES Module 方式从 CDN 加载)+ OrbitControls,通过 THREE.BufferGeometry
/ PointsMaterial 渲染点云,支持算法/数据集切换、帧导航、margin 实时滑块.

评论