嵌入式算法工程师
 深圳
普通话母语水平
英语借工具书面交流
0
1
2
3
4
5
2025-11-01 -2026-09-25大疆创新嵌入式算法工程师
担任嵌入式算法工程师,负责多 IMU 姿态融合与状态估计算法在嵌入式平台的移植、优化与验证。完成 IMU、磁力计多传感器数据预处理、硬铁 / 软铁磁场校准,迭代 IEKF 状态估计算法,抑制动态运动下姿态漂移与磁干扰;参与多传感器时序同步方案设计,开发离线数据录制、回放与诊断工具,用于算法回归测试;配合硬件团队开展整机标定、实机外场测试,定位传感器噪声、时序错位等问题;基于 C/C++ 完成嵌入式算法代码实现,使用 CMake 管理工程,配合 Git 进行版本迭代,支撑机器人 / 机载设备的姿态感知功能落地。
2026-09-01 - 2028-09-01香港科技大学电子科学与技术硕士
电子与计算机工程专业,全栈硬件与嵌入式开发,深耕机器视觉、动作捕捉、IMU 姿态融合、射频硬件与嵌入式实时系统开发。能够独立完成项目全流程:需求分析、器件选型、原理图与 PCB 设计、固件开发、上位机软件开发、系统标定、调试与产品原型验证。熟练 C++/C、Qt、Python等
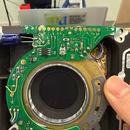
逆向解析玛米亚电子镜间快门硬件协议,实现OPEN-CLOSE-RELEASE完整快门驱动时序与瞬态大电流控制,消除快门叶片延迟与乱序;搭载旋转编码器+电容触摸屏双模态HMI交互,支持盲操调节与菜单导航;集成环境光传感器矩阵,提供点测光、中央重点测光,支持M/A/S/P多档曝光逻辑;具备RTC假寐省电
 0
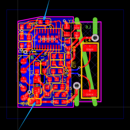
完成TPMS芯片国产化替换,将进口NXPNTM88更换为国产品牌杰发AutoChipsAC5121;重新设计射频匹配网络与PCB天线拓扑,优化金属轮毂屏蔽环境下射频穿透能力;增加硬件预处理与后端补偿算法,抑制宽温区间内压力、温度传感器漂移,实现高速旋转工况下零数据包丢失,传感测量精度优于原进口参考方
0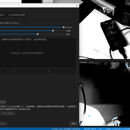
搭建Windows多相机同步采集上位机,完成相机内外参标定、手背模板标定、多视角三角重建与点云调试;集成IEKF时序滤波、One-Euro滤波与HM20手部骨架模型,实现鲁棒3D手部骨架跟踪、IK关节解算;支持.pcrec全链路录制回放、离线诊断,通过UDP协议输出骨骼数据对接Unity,内置参数时
0