

面向科研、虚拟数字人与影视预演领域。商用光学动捕设备价格昂贵、闭源且部署门槛高,现有方案在手部遮挡场景跟踪稳定性差。本项目搭建开源多相机手部动捕系统,为高校课题组、人形机器人团队提供低成本可二次开发的 3D 手部动作采集工具,用于手部数据集采集、机器人示教、虚拟人动画驱动,并配套真值校验能力,自研ai模型解决遮挡下手部跟踪失效的痛点。

点击空白处退出提示
面向科研、虚拟数字人与影视预演领域。商用光学动捕设备价格昂贵、闭源且部署门槛高,现有方案在手部遮挡场景跟踪稳定性差。本项目搭建开源多相机手部动捕系统,为高校课题组、人形机器人团队提供低成本可二次开发的 3D 手部动作采集工具,用于手部数据集采集、机器人示教、虚拟人动画驱动,并配套真值校验能力,自研ai模型解决遮挡下手部跟踪失效的痛点。
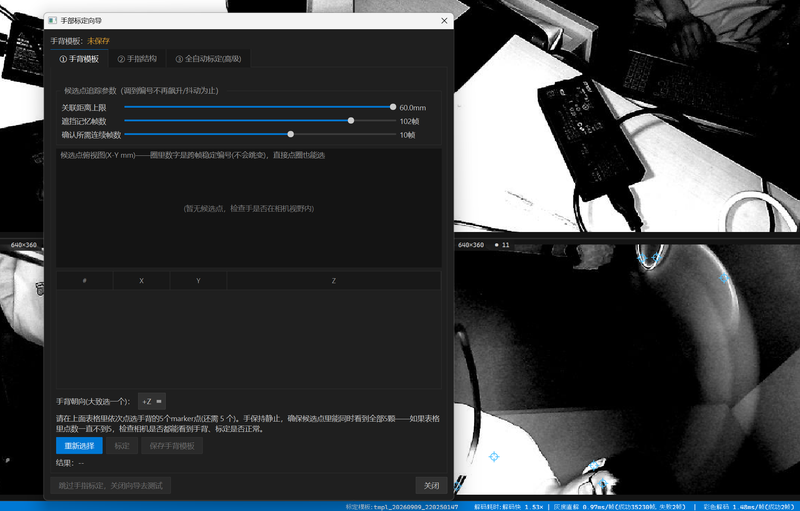
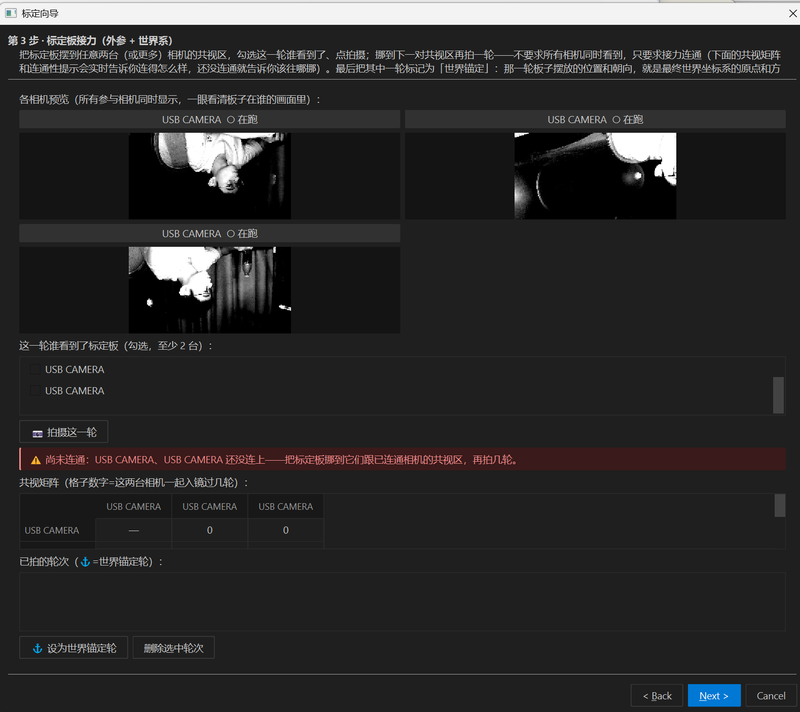
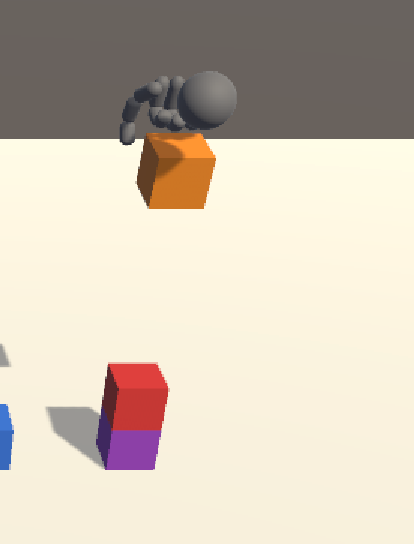
搭建 Windows 多相机同步采集上位机,完成相机内外参标定、手背模板标定、多视角三角重建与点云调试;集成 IEKF 时序滤波、One-Euro 滤波与 HM20 手部骨架模型,实现鲁棒 3D 手部骨架跟踪、IK 关节解算;支持.pcrec 全链路录制回放、离线诊断,通过 UDP 协议输出骨骼数据对接 Unity,内置参数时间轴记录与回归测试工具,可重复部署验证实验。
独立使用 C++20、Qt6、CMake 开发整套上位机,基于 DirectShow/UVC 实现多相机同步采集;实现多视角几何、IEKF 状态估计与 HM20 手部模型推理,采用 ONNX Runtime 部署 AI 模型;开发 UDP 数据传输、Unity 对接模块与.pcrec 录制回放工具。核心难点是多相机时间同步、遮挡场景下的鬼点抑制、时序滤波优化,保证 3D 手部跟踪稳定可复现。

评论