 图像算法工程师
 东莞
中文母语水平
0
1
2
3
4
5
我是顺工,2 年工业视觉算法经验,做检测、跟踪和模型部署落地。
我擅长的是"把模型从训练一路做到能跑在工控机上":数据构建 → 模型选型
→ 跟踪调优 → OpenVINO 推理加速 → 现场问题排查。不是只交一个能跑通
的 demo,而是能交付到产线上稳定运行。
做过的项目:机场低慢小目标(风筝/鸟/无人机)检测与跟踪、作业区域越权
告警、传送带线阵相机异物分选、相机标定与尺寸测量。检测方向用过
YOLOv8 / v11 / v12、RT-DETR、ViT;跟踪用过 ByteTrack、BoT-SORT。
服务方式:远程语音 + 屏幕共享,按小时或按项目结算。需求先聊清楚再报价,
接不了的我会直说,不浪费您时间。
如果我能帮上您的忙,请点击"立即预约"或"发布需求"!
2024-05-06 -2025-02-28深圳市华世智能科技有限公司图像算法工程师
公司主要从事机器视觉检测设备与视觉算法解决方案的研发与交付,服务工业制造、公共安全等领域客户,业务涵盖图像采集硬件选型、算法研发、设备集成与现场部署。 我担任图像算法工程师,负责视觉算法从需求拆解到产线落地的完整环节,具体工作包括: 一、算法研发 负责目标检测、多目标跟踪、图像分割、细粒度分类等任务的算法设计与实现。检测方向使用过 YOLOv8 / v11 / v12、RT-DETR、ViT 等模型并完成横向对比选型;跟踪方向基于 ByteTrack、BoT-SORT 做工程化调优,重点解决遮挡导致 的 ID 跳变问题;分类方向尝试过 ResNet18 及 ArcFace 度量学习方案。同时保留传统视觉能力,在分选类场景中用特征工程配合随机森林、SVM 完成方案落地,并按稳定性与可维护性论证技术选型。 二、数据处理 负责数据集建设全流程:现场采集、标注规范制定、样本清洗、难例补充与数据增强策略设计,保证训练数据与真实现场分布一致。 三、部署与优化 负责模型从训练环境到工控机的迁移,使用 OpenVINO 完成模型转换、推理加速与性能调优,配合产线节拍控制单帧处理耗时。
2020-10-01 - 2024-07-25中国民用航空飞行学院计算机科学与技术本科
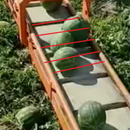
系统分为四个功能模块:1、连续成像模块:线阵相机随传送带运动逐行扫描;2、特征提取模块:对每个物料区域提取颜色、纹理、形状等特征;3、分类识别模块:判断该物料为合格品还是异物,输出类别与位置;系统按产线速度实时处理,支持参数在线调整(如灵敏度、最小异物尺寸),适配不同物料批次。
 0
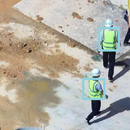
系统分为四个功能模块:1、人员检测模块:在画面中实时定位人员位置,输出人体框;2、马甲识别模块:对检测到的人员做细粒度分类,判断其马甲类型;3、区域判定模块:在画面中预先划定各区域及其允许的马甲类型,判断人员当前所在区域是否与其马甲类型匹配;4、告警与统计模块:越权时实时告警并抓拍留证,同时按区域、
0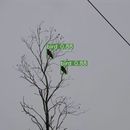
系统分为四个功能模块:1、目标检测模块:对视频画面中的风筝、鸟类、无人机等目标做实时检测,输出目标类别与位置框;2、多目标跟踪模块:为每个检测目标分配唯一ID并持续跟踪,记录其轨迹、停留时长与运动方向,避免同一目标重复告警;3、告警判定模块:按目标类型、进入区域、持续时长等条件组合判定是否触发告警,
0