

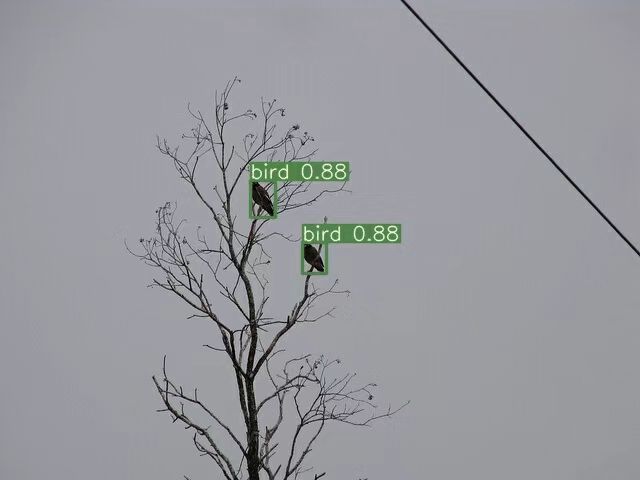
机场净空保护区安全监控。机场周边常有风筝、鸟类、无人机等低慢小目标侵入起降空域,传统靠人工值守和望远镜观察,存在漏看、夜间失效、无法持续跟踪的问题。本项目的目标是用视频分析替代部分人工值守,对侵入目标做到"发现—跟踪—告警",为机场运行安全提供辅助判断依据。


点击空白处退出提示



机场净空保护区安全监控。机场周边常有风筝、鸟类、无人机等低慢小目标侵入起降空域,传统靠人工值守和望远镜观察,存在漏看、夜间失效、无法持续跟踪的问题。本项目的目标是用视频分析替代部分人工值守,对侵入目标做到"发现—跟踪—告警",为机场运行安全提供辅助判断依据。
系统分为四个功能模块:
1、目标检测模块:对视频画面中的风筝、鸟类、无人机等目标做实时检测,输出目标类别与位置框;
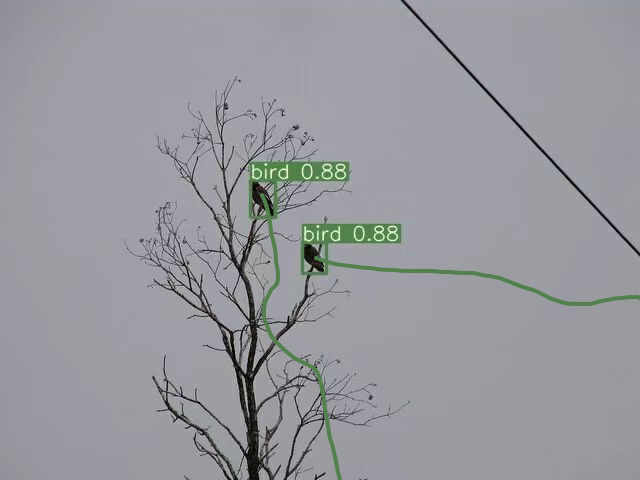
2、多目标跟踪模块:为每个检测目标分配唯一 ID 并持续跟踪,记录其轨迹、停留时长与运动方向,避免同一目标重复告警;
3、告警判定模块:按目标类型、进入区域、持续时长等条件组合判定是否触发告警,支持配置不同目标的告警级别;
4、可视化与回放模块:在画面上叠加目标框、轨迹线与告警提示,并保留历史片段供事后回查。
系统支持多路视频接入,检测与跟踪结果统一输出给上层业务平台。
我负责算法侧的全部环节:
1、数据集建设:整理多天气、多时段、多场景的现场视频,制定标注规范,完成样本清洗与难例补充;
2、检测选型:在同一数据集上对比 YOLO 系列与 RT-DETR 的精度与推理耗时,按"小目标召回优先、兼顾实时性"确定最终模型;
3、跟踪实现:基于 ByteTrack / BoT-SORT 搭建跟踪链路,针对鸟群密集遮挡场景调整匹配策略与轨迹管理逻辑,降低 ID 跳变;
4、推理加速:用 OpenVINO 完成模型转换与推理优化,把单帧耗时压到满足实时处理的要求;
5、误报治理:针对云层、塔吊、风筝线等干扰源设计场景化过滤规则。
难点在于低慢小目标像素占比小、背景复杂、鸟群遮挡严重,单一模型难以兼顾召回与误报。我的处理思路是先保证检测召回,再用跟踪的时序信息(轨迹连续性、停留时长)做二次确认,把"瞬时误检"过滤掉。

评论