

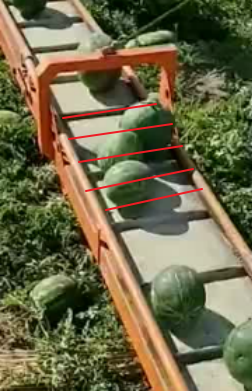
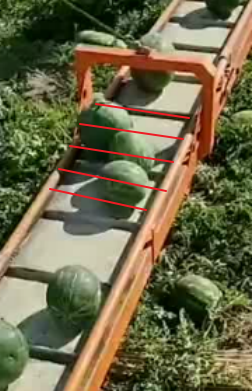
农产品与物料分选产线。传送带上混杂着合格品(瓜果)与异物(石块、杂质),传统靠人工在产线两侧挑拣,存在效率低、漏检多、用工成本高的问题。本项目用线阵相机连续成像配合图像算法自动识别异物,输出剔除信号,替代人工挑拣。


点击空白处退出提示



农产品与物料分选产线。传送带上混杂着合格品(瓜果)与异物(石块、杂质),传统靠人工在产线两侧挑拣,存在效率低、漏检多、用工成本高的问题。本项目用线阵相机连续成像配合图像算法自动识别异物,输出剔除信号,替代人工挑拣。
系统分为四个功能模块:
1、连续成像模块:线阵相机随传送带运动逐行扫描;
2、特征提取模块:对每个物料区域提取颜色、纹理、形状等特征;
3、分类识别模块:判断该物料为合格品还是异物,输出类别与位置;
系统按产线速度实时处理,支持参数在线调整(如灵敏度、最小异物尺寸),适配不同物料批次。
1、特征工程:针对瓜果与石块的颜色差异、表面纹理差异设计特征组合,避免依赖单一特征导致的场景失效;
2、分类器实现:训练随机森林与 SVM 分类器并做参数搜索,对比两者在不同光照条件下的稳定性;
3、方案取舍:与深度学习方案做对比,从稳定性、可解释性、无需 GPU部署、现场可维护性四个维度论证最终选型;

评论