中文母语水平
0
1
2
3
4
5
 算法实习生
 深圳
我是程序员客栈的一名嵌入式开发 / 机器视觉方向开发者; 我毕业于烟台科技学院计算机科学与技术本科,担任过嵌入式开发实习生,参与过研究所机械臂视觉项目实习; 负责过智能循迹避障小车、机械臂视觉引导抓取、轻量化金属表面缺陷检测等项目的开发与联调; 熟练使用 C/C++、STM32、FreeRTOS、ROS2、Python、OpenCV、YOLO、Linux 与模型量化部署; 如果我能帮上您的忙,请点击 “立即预约” 或 “发布需求”!
2026-01-15 -2026-02-22南京工业人工智能研究所算法实习生
参与桌面级机械臂开发项目,负责视觉感知与机械臂控制联调相关工作。前期完成相机标定与手眼坐标对齐,处理目标识别与定位数据;基于机械臂 SDK / ROS2 完成关节运动规划、轨迹下发与抓取动作调试;配合团队完成视觉目标检测到机械臂动作的闭环验证,记录并定位联调过程中的定位偏差、动作抖动等问题。技术上用到 Python / C++、OpenCV、YOLO 检测、ROS2 通信与机械臂接口调用,参与问题复现、代码调试与项目文档整理,积累了机器人视觉与运动控制结合的工程实践经验。
2023-09-01 - 2027-06-30烟台科技学院计算机科学与技术本科已认证
烟台科技学院计算机科学与技术本科,2023.09–2027.06。主修嵌入式系统、操作系统、计算机网络、数据结构与算法、机器视觉等方向;在校期间参与智能车竞赛与 AI 算法比赛并获奖,具备 STM32、FreeRTOS、ROS2、YOLO 边缘部署等工程实践经验。
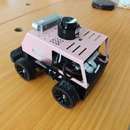
系统由底盘控制层、传感器采集层与决策层组成。底盘通过电机驱动模块控制小车左右轮差速转向,使用编码器反馈轮速;主控读取摄像头或循迹传感器采集路面信息,结合障碍物传感器完成赛道识别、路线跟踪与避障判断。控制模块实现速度环与方向环的PID调节,根据偏差实时调整油门与转向;视觉模块识别赛道边线、弯道与障碍物
 0
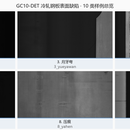
系统包含图像采集、图像预处理、缺陷检测识别、结果展示与结果记录几个模块。前端接入工业相机或摄像头采集金属工件图像,经过缩放、归一化等预处理后送入轻量化目标检测模型;模型输出缺陷类别(划痕、凹坑、锈斑等)及其boundingbox,在画面上框选并标注置信度。界面支持实时画面预览、检测结果统计、缺陷类型
0