

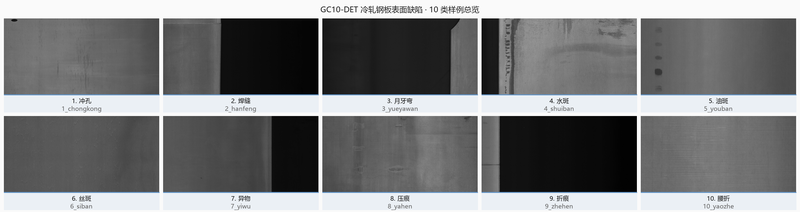
工业生产线上金属工件表面常存在划痕、凹坑、锈斑、缺料等缺陷,人工目检效率低、漏检率高,传统大模型部署到嵌入式设备又受限于算力和内存。本项目面向工厂质检场景,在边缘端完成实时图像采集与缺陷识别,辅助质检人员快速定位问题,降低人工巡检成本,提升产线检测一致性与自动化水平。


点击空白处退出提示



工业生产线上金属工件表面常存在划痕、凹坑、锈斑、缺料等缺陷,人工目检效率低、漏检率高,传统大模型部署到嵌入式设备又受限于算力和内存。本项目面向工厂质检场景,在边缘端完成实时图像采集与缺陷识别,辅助质检人员快速定位问题,降低人工巡检成本,提升产线检测一致性与自动化水平。
系统包含图像采集、图像预处理、缺陷检测识别、结果展示与结果记录几个模块。前端接入工业相机或摄像头采集金属工件图像,经过缩放、归一化等预处理后送入轻量化目标检测模型;模型输出缺陷类别(划痕、凹坑、锈斑等)及其 bounding box,在画面上框选并标注置信度。界面支持实时画面预览、检测结果统计、缺陷类型与数量查看,支持视频流或图片离线检测,结果可导出记录。针对边缘设备算力有限的情况,对模型进行轻量化与量化压缩,在保证精度的同时降低显存占用和推理时延,实现端侧实时运行。
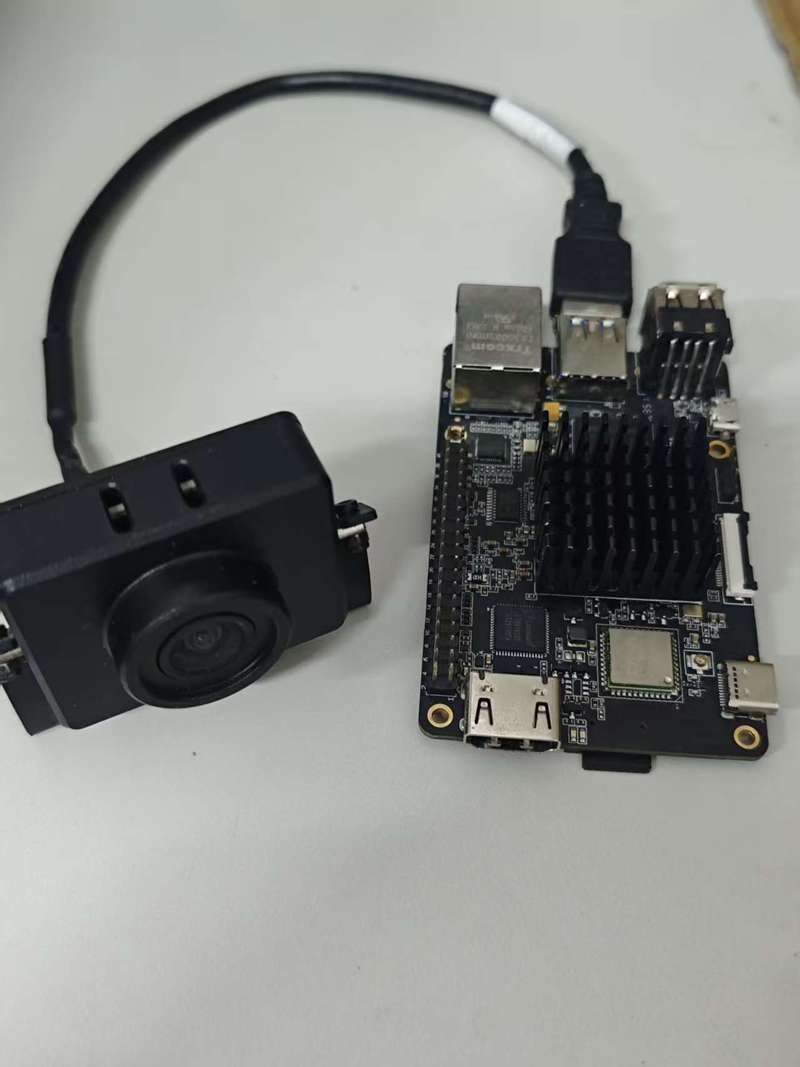
本人独立完成整体方案设计、数据集处理、模型选型与训练、边缘端部署及界面联调。技术栈采用 Python + PyTorch 训练 YOLO 系列模型,使用 OpenCV 做图像预处理与结果绘制;通过模型裁剪、INT8 量化等方式压缩模型,部署到地平线 RDK / 嵌入式 Linux 平台;后端用 C++ 或 Python 完成推理调度,ROS2 节点串联采集与检测模块。难点在于边缘算力受限下精度与时延的平衡,通过数据增强、类别不均衡处理和量化策略优化,在端侧达到实时检测效果。

评论