

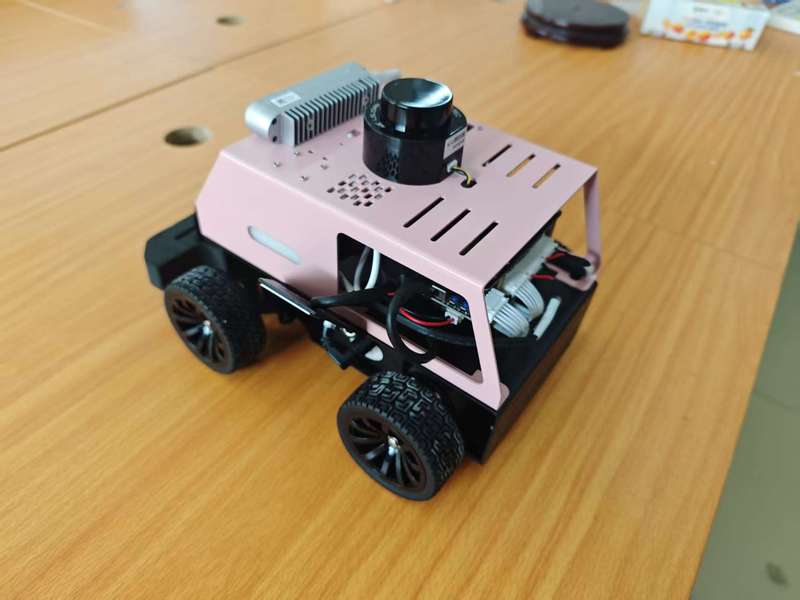
智能小车是机器人、自动驾驶与嵌入式控制领域的典型实训场景,需要在有限硬件条件下完成路径识别、运动控制与环境感知。本项目面向竞赛与教学实训场景,实现小车自主循迹、障碍物识别与速度方向控制,综合锻炼传感器驱动、电机 PID 控制、视觉处理与多模块协同能力,可作为机器人底盘开发与嵌入式课程实践的基础平台。


点击空白处退出提示



智能小车是机器人、自动驾驶与嵌入式控制领域的典型实训场景,需要在有限硬件条件下完成路径识别、运动控制与环境感知。本项目面向竞赛与教学实训场景,实现小车自主循迹、障碍物识别与速度方向控制,综合锻炼传感器驱动、电机 PID 控制、视觉处理与多模块协同能力,可作为机器人底盘开发与嵌入式课程实践的基础平台。
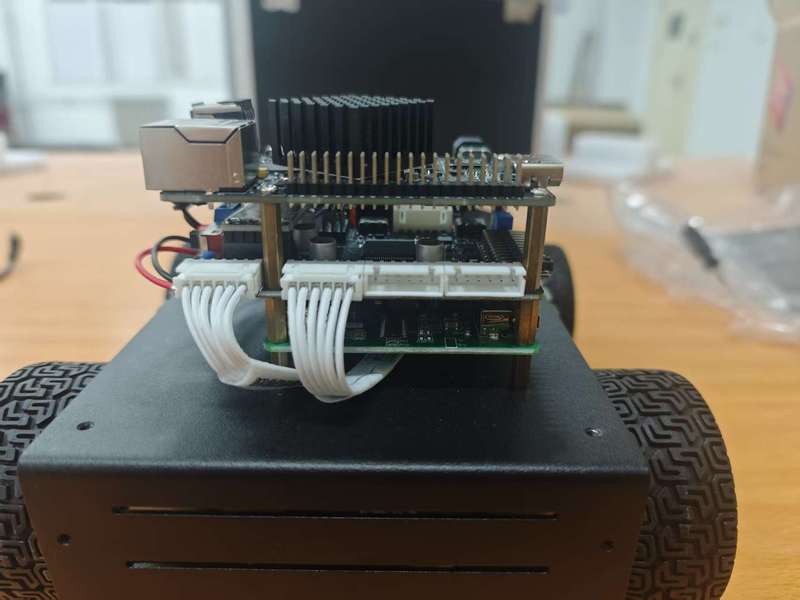
系统由底盘控制层、传感器采集层与决策层组成。底盘通过电机驱动模块控制小车左右轮差速转向,使用编码器反馈轮速;主控读取摄像头或循迹传感器采集路面信息,结合障碍物传感器完成赛道识别、路线跟踪与避障判断。控制模块实现速度环与方向环的 PID 调节,根据偏差实时调整油门与转向;视觉模块识别赛道边线、弯道与障碍物,输出目标行驶方向。系统支持自动循迹行驶、弯道减速、障碍避让,具备速度与状态实时监测能力,可在不同赛道环境下稳定运行。
本人负责整车控制方案设计、底层驱动编写、PID 调试与视觉识别逻辑实现。底层基于 STM32 开发,使用 FreeRTOS 任务调度采集传感器、驱动电机并与上位机通信;电机控制采用编码器闭环,通过速度环与方向环 PID 调节差速转向;视觉部分使用 OpenCV 做图像处理与边线提取,ROS2 节点完成传感器数据融合与决策下发。难点在于低速下转向抖动与弯道速度控制,通过滤波、参数整定和偏差阈值处理,提升了循迹稳定性与过弯速度,项目获得智能车竞赛国家级二等奖。

评论