首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
医疗健康
政务
音视频多媒体
汽车
社交
机器人
物流仓储
低代码
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
全部
全部
语言框架
开源项目
产品系统
源文件源码
系统
算法模型
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
Torch
Torch是一个开源的机器学习框架,最初由纽约大学团队开发并以Lua语言实现,因其灵活性和强大的张量计算能力在学术研究中广受欢迎。其核心设计以动态计算图为特色,支持交互式调试和直观的模型构建方式,尤其适合深度学习领域的快速原型设计和实验迭代。2017年,PyTorch作为Torch的Python版本正式发布,继承了Torch的灵活性与核心理念,同时依托Python丰富的科学生态(如NumPy)和更广泛的开发者社区,迅速成为主流。PyTorch通过自动微分(Autograd)、GPU加速张量运算以及模块化的神经网络构建接口(torch.nn),为研究人员提供了极致的灵活性和控制力,其动态图机制使得模型调试和修改更为直观便捷。尽管后续版本增加了对生产部署的优化(如TorchScript),但其核心优势始终体现在研究和实验阶段的高效性上。PyTorch现已与TensorFlow并列成为深度学习领域最具影响力的框架之一,被广泛应用于学术研究、工业探索以及各类AI模型的原型开发。
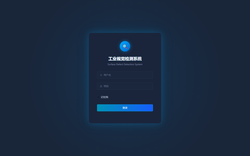
工业视觉检测:表面缺陷检测与可配置检测架构
产品系统
Vibe Coding
1.图像采集:相机触发/同步采集,支持产线节拍对接与图像预处理(ROI、校正、增强)。2.缺陷检测:基于深度学习模型推理(边缘侧ONNX/TensorRT加速),输出缺陷类别、位置与置信度。3.服务接口:FastAPI提供检测接口与任务管理,便于与上位机/MES对接。4.可视化看板:Vue3看板展示
17
0
Python
机器深度学习
KeepProject — AI 投篮动作识别与个性化训练建议系统
产品系统
Vibe Coding
6大功能模块:(1)视频管理,支持MP4/AVI上传删除列表、智能分类、实时骨骼连线标注与角度叠加;(2)骨骼识别,YOLO17关键点检测、MySQL持久化、CSV角度时序导出;(3)角度/动力链计算,手肘、膝、肩等多关节5维追踪与NBA球星模板匹配;(4)AI建议,规则引擎+可选QwenLLM生成
45
1
Python
人工智能
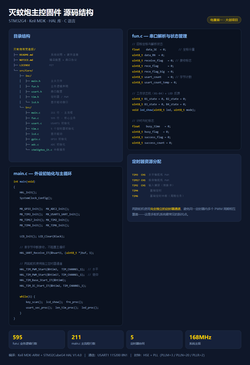
基于机器视觉的激光灭蚊炮视觉追踪系统
产品系统
Vibe Coding
系统包含视觉检测、串口通信、二维云台控制和状态反馈等功能。K230视觉模块实时检测目标并输出像素坐标;STM32主控通过USART1接收数据,并使用单字节中断和状态机完成报文解析;水平轴和俯仰轴分别由独立定时器的PWM通道驱动,根据坐标偏差计算舵机调整量,并通过死区和限幅减少抖动。主循环采用非阻塞分
74
0
Python
智能硬件
YOLO-series
产品系统
Vibe Coding
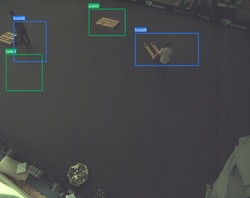
处理原始图像标注,完成数据集清洗与样本筛选,校验并修正TOMIE自带的原始标签,结合数据增强划分训练集与验证集;对YOLOv5、YOLOv8开展训练、微调与超参调试,针对仓储环境里实体遮挡、物体部分出界等问题调整训练方案,支持图片、视频的目标推理,输出检测框、类别及置信度,统计mAP、精确率、召回率
71
0
Torch
人工智能
农场品价格的加权LSTM模型
产品系统
Vibe Coding
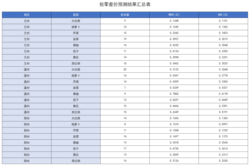
本项目包含两大核心预测模块:批零差价预测模型与田头价格预测模型。系统首先对来自郑州、温州、兰州三个城市、8种常见蔬菜的周度批发价与零售价数据进行清洗与特征工程。主要功能包括:多维度特征提取:自动计算滚动变异系数、波动率、价格加速度、移动平均线及季节性正弦/余弦特征,并引入滞后特征(Lag)捕捉时序依
87
0
Torch
机器深度学习
自进化模型系统
产品系统
Vibe Coding
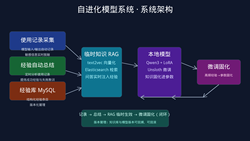
系统核心功能:1、使用记录采集与脱敏:自动记录模型输入输出,对敏感信息脱敏后入库,形成使用日志库;2、经验自动总结:定时任务分析使用记录,自动提炼成功经验与失败教训,生成结构化经验条目;3、临时知识RAG:经验条目存入向量库,模型回答时实时检索相关经验作为上下文,临时生效;4、训练微调固化:对高频复
88
0
Python
人工智能
基于深度学习的锂电池健康状态(SOH)与荷电状态(SOC)智能估计系统
产品系统
Vibe Coding
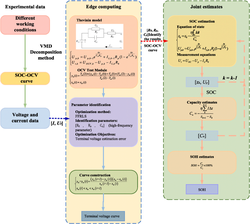
本项目围绕锂电池状态智能估计构建了五大算法功能模块:①数据预处理与特征工程模块——对充放电电压、电流、温度、容量曲线进行清洗、归一化与特征提取,内置基于模糊信息测度的SOC特征选择(DMRCmRC)与基于小波变换(DTCWT)的多尺度特征编码。②SOH健康状态估计模块——集成物理信息神经网络(EM-
151
0
C++
人工智能
水厂 PAC 智能加药预测系统
产品系统
Vibe Coding
基于深度学习的自来水厂PAC加药频率预测系统,针对滏阳水厂21万条分钟级SCADA运行数据(33个数值特征,目标变量为1#PAC频率给定)完成端到端建模。核心功能:1.数据分析与质量评估:自动检测缺失值、异常值,输出可行性分析报告;2.数据预处理流水线:缺失值均值填充、StandardScaler标
167
0
Python
机器深度学习
异常监控管理系统
产品系统
Vibe Coding
#端到端异常检测系统本系统覆盖**Android端→后端→前端完整链路,实现YOLO实时目标检测、数据上报、监控管理的全流程闭Android端—实时检测与数据上报-YOLO实时检测**:基于ncnn框架在手机端运行YOLO模型,实时检测摄像头画面中的目标-目标分类:支持sit(坐)、stand(站)
182
0
Java
机器深度学习
animal_classification
产品系统
Vibe Coding
基于深度学习的90类动物细粒度图像分类系统,具备完整的训练-评估-部署全流程能力:支持90种动物类别的高精度图像识别提供三代CNN架构(ResNet50/EfficientNetV2/ConvNeXt)的对照实验框架内置多种数据增强策略、损失函数、优化器的可配置切换完整的模型评估体系:混淆矩阵、Pe
93
0
Python
机器深度学习
基于查询更新分析的图像分类 GWAD 黑盒对抗攻击检测与防御系统
产品系统
Vibe Coding
系统实现了一个完整的黑盒对抗攻击检测与防御展示平台。用户可以在前端选择CIFAR-10+ResNet-18或TinyImageNet+EfficientNet-B0实验组合,配置黑盒攻击方法、防御方法、查询场景、查询预算、样本数量和检测阈值。系统支持HSJA、NES、SimBA、BA、Sign-Op
120
0
Python
人工智能
基于ROS 2的YOLOv8目标检测机器人视觉系统
产品系统
Vibe Coding
1.基于ROS2Humble搭建机器人通信框架,实现多节点分布式开发,支持传感器数据实时采集与传输;2.集成YOLOv8目标检测算法,实现对行人、车辆、障碍物等多类目标的实时识别与跟踪,检测帧率稳定在30FPS以上;3.提供目标坐标输出、ROS话题发布功能,可直接对接机器人导航、避障等上层模块,支持
172
0
C++
人工智能
当前共12个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
JavaScript
音视频多媒体
LoadRunner
机器人
边缘计算
哈希算法
Delphi
ArkTS
驱动开发
Charles
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多