

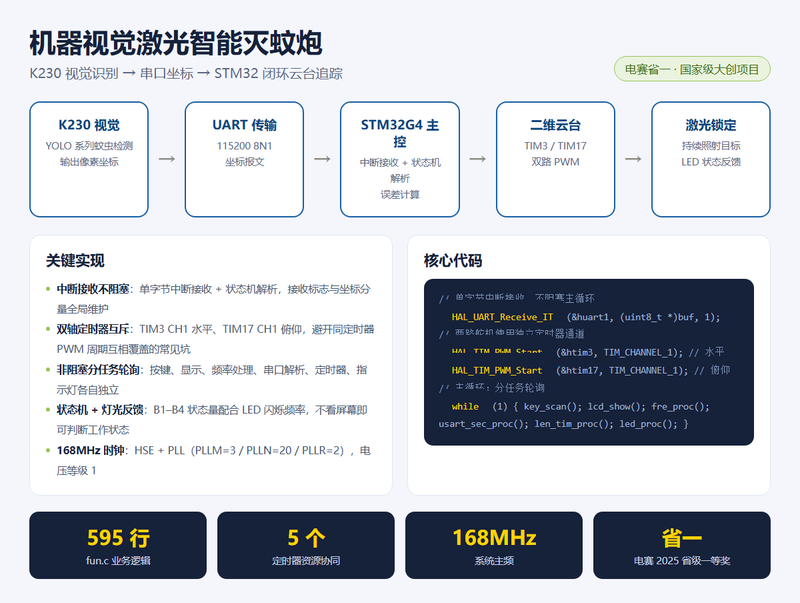
面向户外蚊虫等小目标的视觉识别、定位和自动追踪。传统红外或超声波设备只能感知热源或振动,难以区分目标与干扰物,也无法持续获得目标位置。本项目使用机器视觉主动检测目标坐标,由主控计算目标与画面中心的偏差,驱动二维云台持续跟踪,并控制激光模块完成定向处置,形成识别、通信、追踪和控制闭环。该技术也可迁移到农业虫害监测、野外生物观察和安防目标跟踪等场景。


点击空白处退出提示



面向户外蚊虫等小目标的视觉识别、定位和自动追踪。传统红外或超声波设备只能感知热源或振动,难以区分目标与干扰物,也无法持续获得目标位置。本项目使用机器视觉主动检测目标坐标,由主控计算目标与画面中心的偏差,驱动二维云台持续跟踪,并控制激光模块完成定向处置,形成识别、通信、追踪和控制闭环。该技术也可迁移到农业虫害监测、野外生物观察和安防目标跟踪等场景。
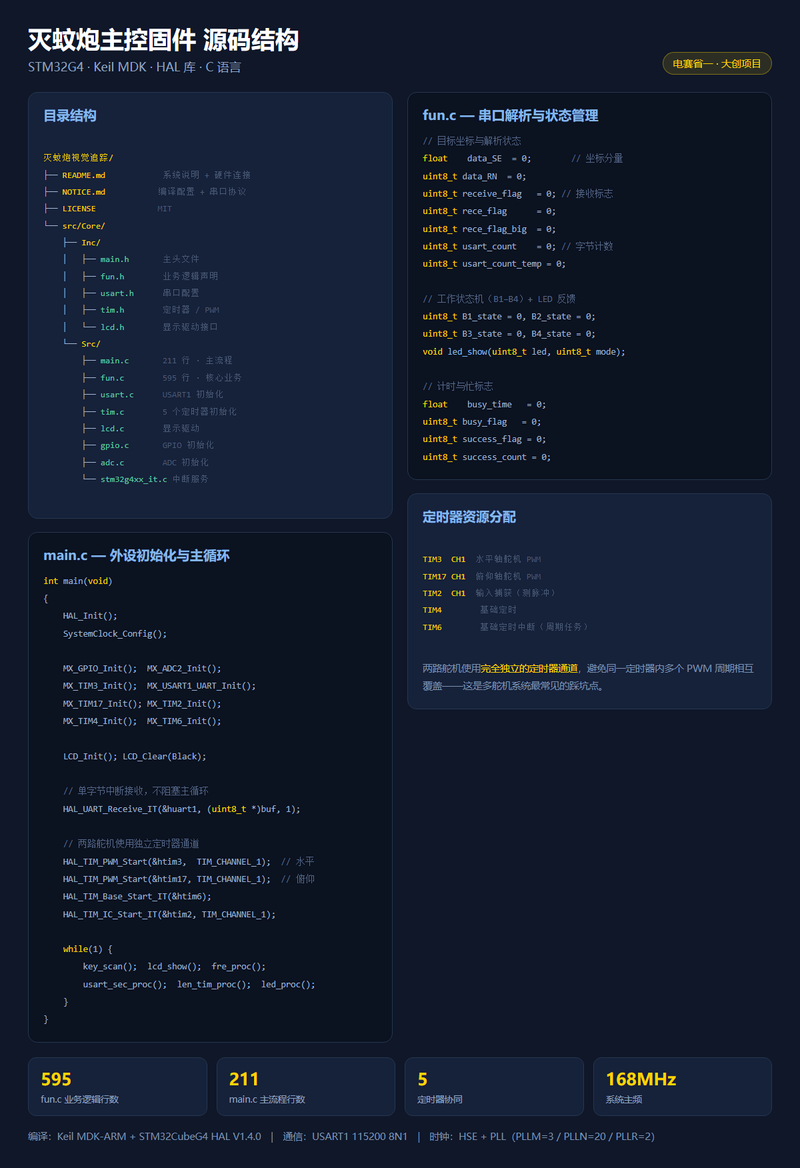
系统包含视觉检测、串口通信、二维云台控制和状态反馈等功能。K230视觉模块实时检测目标并输出像素坐标;STM32主控通过USART1接收数据,并使用单字节中断和状态机完成报文解析;水平轴和俯仰轴分别由独立定时器的PWM通道驱动,根据坐标偏差计算舵机调整量,并通过死区和限幅减少抖动。主循环采用非阻塞分任务结构,协调按键、显示、串口、定时器和指示灯任务,支持待机、识别、锁定和发射等状态提示。
本人负责主控端全部设计与实现,包括视觉通信协议、串口中断解析、二维云台闭环控制、舵机死区与限幅、定时器资源分配和整机调试。项目使用STM32G4、C语言、STM32CubeG4 HAL、Keil MDK-ARM和K230视觉模块,配置两路独立舵机PWM及输入捕获、基础定时和周期中断任务。通过非阻塞任务调度解决串口接收与云台控制的实时性冲突,并通过独立定时器避免多舵机PWM资源冲突。作品获全国大学生电子设计竞赛省级一等奖。

评论