语言技术C++、QT系统类型Windows、Linux、算法模型行业分类机器人
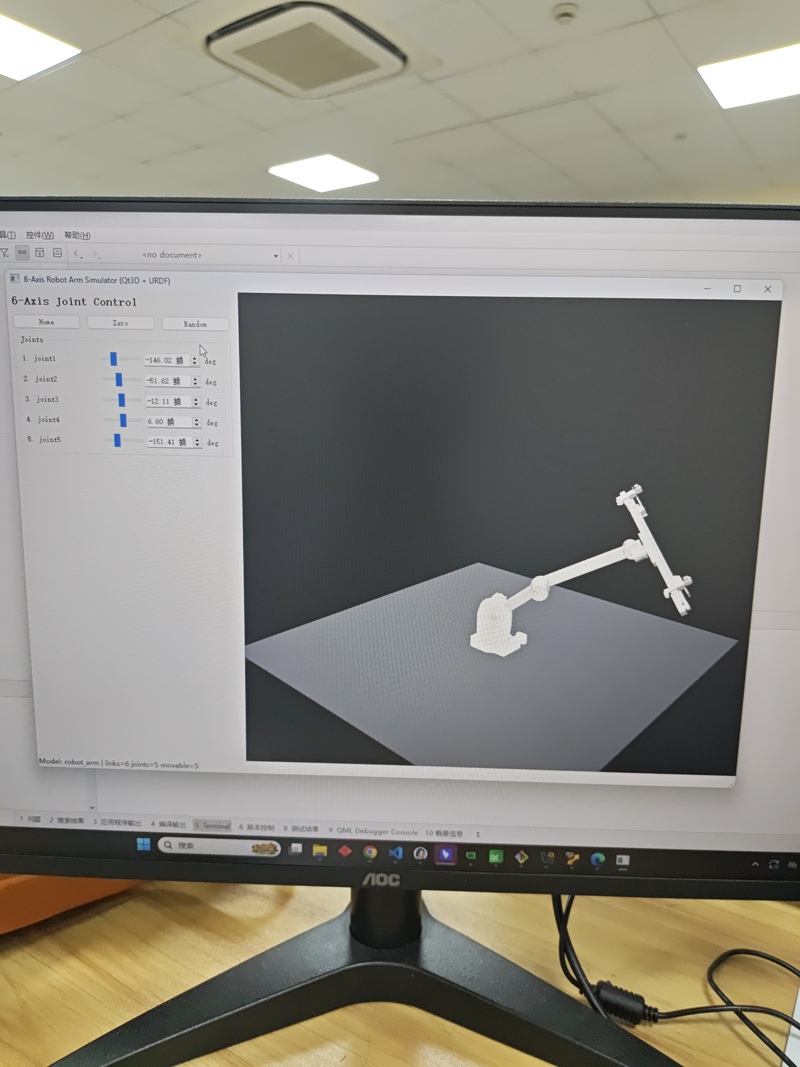
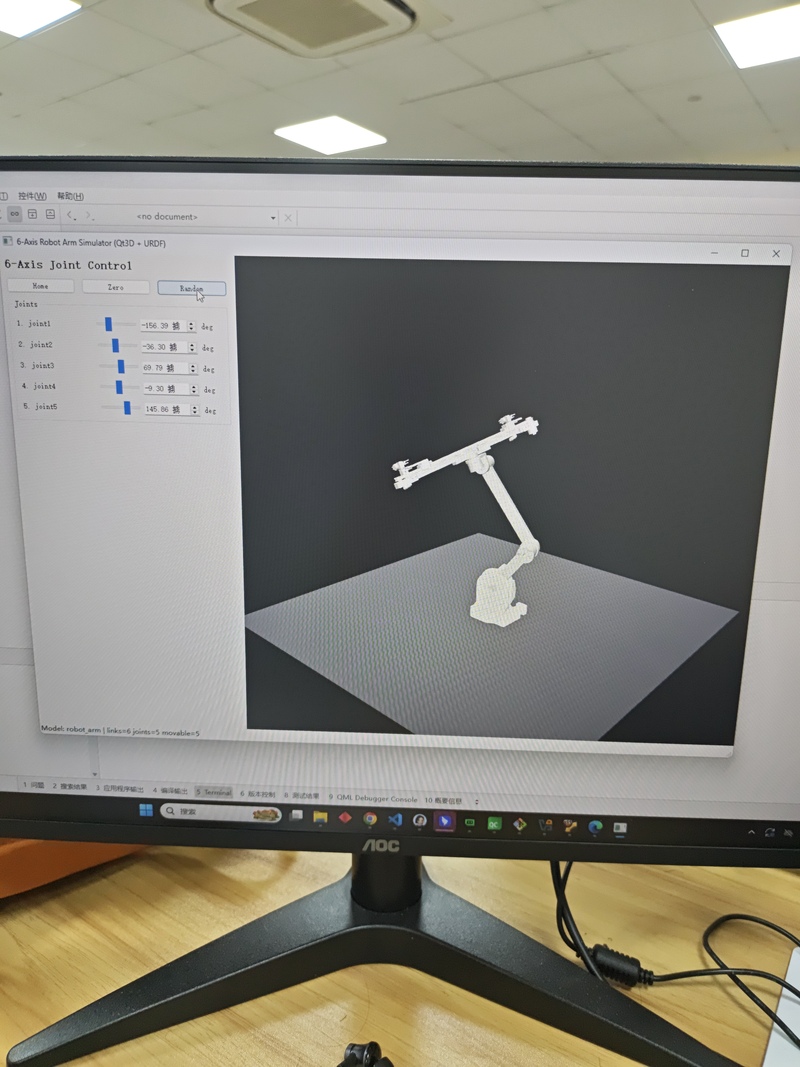
实时显示机器人3d模型,数字孪生,可以通过控制机械臂关节数值变化实现机械臂模型状态实时变化
机械臂模型分6个关节,加载机械臂关节模型; 关节模型的平移、旋转; 机械臂模型和关节数据的联动,改变机械臂数据值控制机械臂模型变化; 随机变化机械臂关节角度值。
1. 从0-1开发,3d图形渲染 2. 技术主要是c++,qt3d,实现从机械模型加载模型并控制
评论




评论