

本项目面向特种作业车辆及工业自动化控制领域。随着工业设备智能化与网联化要求提升,传统控制器在复杂工况下的多通道总线通信效率、固件远程安全升级以及故障自诊断方面存在不足。针对设备作业现场电磁干扰强、实时性要求高、故障排查困难的痛点,团队立项研发新一代高性能整车智能控制器与配套诊断监控上位机系统,实现动力控制、传感器数据高频采集、总线网络管理以及全生命周期的故障追溯。


点击空白处退出提示



本项目面向特种作业车辆及工业自动化控制领域。随着工业设备智能化与网联化要求提升,传统控制器在复杂工况下的多通道总线通信效率、固件远程安全升级以及故障自诊断方面存在不足。针对设备作业现场电磁干扰强、实时性要求高、故障排查困难的痛点,团队立项研发新一代高性能整车智能控制器与配套诊断监控上位机系统,实现动力控制、传感器数据高频采集、总线网络管理以及全生命周期的故障追溯。
本项目主要由嵌入式车载控制器(下位机)与专用工程诊断上位机系统两大部分构成,核心功能模块包括:
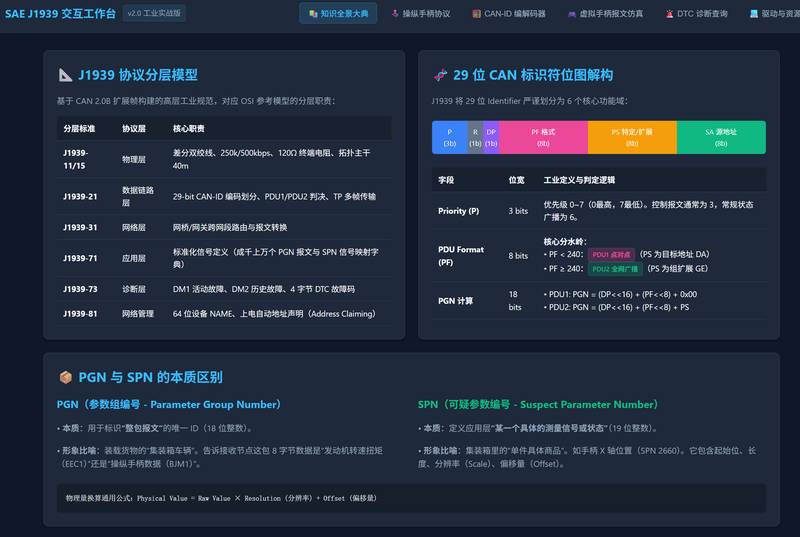
实时总线通信与控制模块: 支持多路独立 CAN/J1939 协议栈,实现整车传感器、执行机构与仪表间的高并发、毫秒级确定性数据交互与逻辑调度。
智能故障诊断与数据记录模块: 内嵌 DM1/DM4 级故障诊断机制,具备掉电保护功能,在黑匣子 Flash 中实时循环存储近百项关键工况指标与异常帧。
安全 Bootloader 固件升级系统: 支持基于 CAN 总线或本地串口的在线安全刷写(IAP),具备固件完整性签名校验与防变砖自动回滚机制。
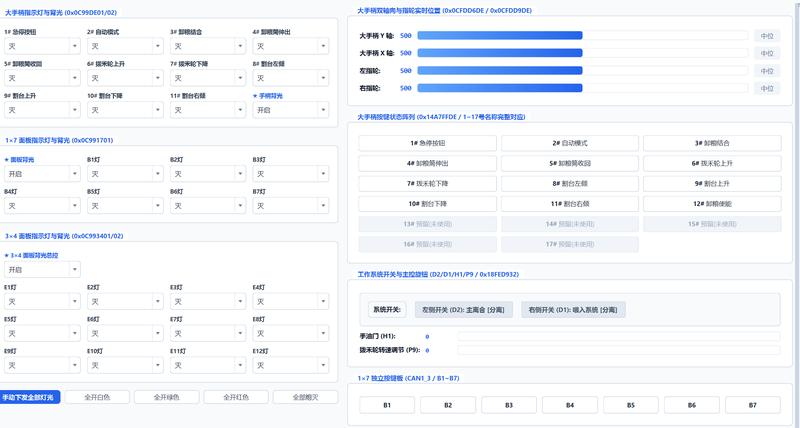
图形化工程调试与上位机监控: 基于现代 UI 框架构建多通道数据示波器,提供实时曲线绘制、标定参数在线调整、报文解析过滤及一键导出分析报告
个人职责:
担任系统架构及核心软件开发,主导下位机底层驱动、通信协议栈架构设计以及上位机核心交互逻辑的编写与联调交付。
技术栈与架构实现:
芯片与底层驱动: 基于 32 位高性能微控制器(ARM Cortex-M4 内核),采用 RTOS 进行多任务抢占式调度,对 CAN 控制器、高精度 ADC、PWM 及 DMA 传输进行深度优化,保证实时控制周期在 10ms 以内。
数据加密与固件安全: 独立设计基于公私钥机制的双区(A/B 分区)Bootloader,解决 OTA/CAN 现场刷机中断导致的死机风险,并通过循环冗余与签名校验确保固件安全。
上位机开发: 采用 Python/PySide6 结合异步通信线程,解决多通道高波特率报文下界面卡顿和丢包问题,实现 100Hz 以上刷新率的波形动态渲染。
工程难点攻坚: 克服了现场大电机启停带来的强电磁干扰问题,结合软件滤波算法与硬件总线容错重发机制,将总线通信误码率降至工业级标准。

评论