在港口码头、大型工业园区、电力变电站、矿区料场等封闭或半封闭作业区,环境重复性高、危险性大、人力成本持续攀升。R4 无人驾驶系统面向这类场景提;-云-端一体化的低速无人作业解决方案__:车辆端(R4 主控)通过组合导航与 RTK 差分定位(NTRIP)实现厘米级定位,融合 V16/V96 激光雷达与惯导构建感知与避障能力,以 MPC 控制算法完成精准循迹与自主行驶;车载摄像头与雷达数据经 5G/专网实时回传,云端 Go 网关统一调度多车与远程接管;管理端 WebUI 提供高精地图、三维点云、实时视频与任务编排。
用户可按预设路线完;物资配送、夜间值守、危险区域作业,实现 7×24 小时少人化甚至无人化运行,显著降低人力与事故风险,提升物流周转效率。
厘米级组合导航(RTK/NTRIP 差分定位)与惯导融合定位能力;通过 V16/V96 激光雷达、PR 雷达实现三维环境感知与实时避障;支持 MPC 与 PID 双算法轨迹跟踪,保证平顺精准循迹;可自动完成循迹行驶、自主停靠、自动充电与远程遥控;内置数据存证、故障自检与 OTA 升级,并支持 CAN 总线车控与多串口外设接入。
Go 网关统一接入,实现多车并发调度、实时状态监控、指令下发与权限鉴权(AES 加密),并支持板卡 OTA 批量升级、海康摄像头视频接入与历史轨迹回溯。
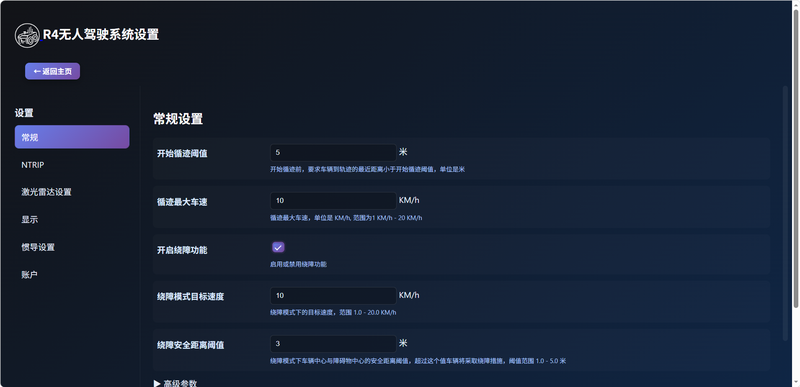
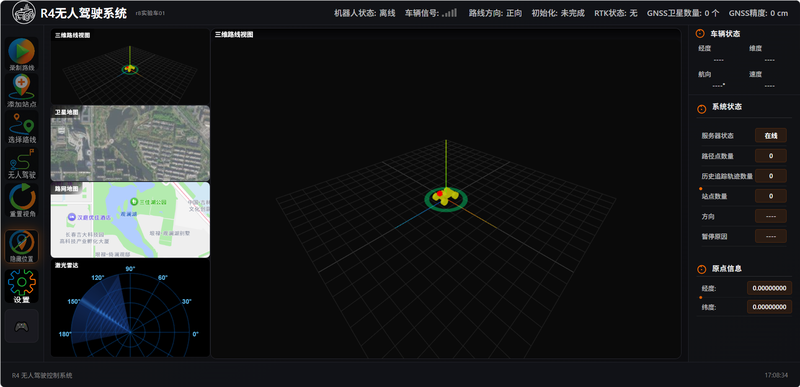
管理端 WebUI:提供高精地图、三维点云、实时视频监控、电子围栏与远程接管,支持一键下发任务、多机协同调度与运行数据统计,实现全流程可视化运维。
于 C++17 与 CMake 构建(主程序 LB),运行于 Linux 车载计算机。定位上融合 NPOS220S、NAV680AG、CGI230 组合导航模块与 NTRIP 差分数据,实现厘米级定位;感知层通过 V16/V96/PR 激光雷达进行点云采集与障碍物检测;控制层以 Ceres Solver 实现 MPC 模型预测控制、配合 PID 完成轨迹跟踪,并通过 SocketCAN 与串口下发车控指令。网络层采用 WebSocket++(Boost.Asio)与 OpenSSL 建立加密长连接,cpp-httplib 与 nlohmann/json 完成 HTTP 交互与数据编解码,zlib 压缩传输。
用 Go 1.24 构建,以 Gorilla WebSocket 作为网关,按 vehicle/command/client 角色分发消息,通过 sqlx + PostgreSQL 存储车辆与任务数据,AES-256 实现权限鉴权,并集成海康摄像头 Digest 认证接入与板卡 OTA 升级服务。
于 Vue 3 + Vite 开发,使用 Three.js 渲染三维点云与高精地图,高德地图提供底图定位,JSMpeg 播放低延迟视频,实现任务编排、远程接管与实时监控。
声明:本文仅代表作者观点,不代表本站立场。如果侵犯到您的合法权益,请联系我们删除侵权资源!如果遇到资源链接失效,请您通过评论或工单的方式通知管理员。未经允许,不得转载,本站所有资源文章禁止商业使用运营!

下载安装【程序员客栈】APP
实时对接需求、及时收发消息、丰富的开放项目需求、随时随地查看项目状态







评论