

目标检测工业界
面向无人机低空监视场景,构建集“小目标检测、多目标追踪、时序轨迹预测”于一体的高性能实时视觉感知系统,通过多进程异步解耦管线大幅提升边缘端吞吐率,实现低延迟的动态态势精准感知。


点击空白处退出提示



目标检测工业界
面向无人机低空监视场景,构建集“小目标检测、多目标追踪、时序轨迹预测”于一体的高性能实时视觉感知系统,通过多进程异步解耦管线大幅提升边缘端吞吐率,实现低延迟的动态态势精准感知。
面向无人机低空监视场景,构建集“小目标检测、多目标追踪、时序轨迹预测”于一体的高性能实时视觉感知系统,通过多进程异步解耦管线大幅提升边缘端吞吐率,实现低延迟的动态态势精准感知。
• 项目简介:面向无人机低空监视场景,构建集“小目标检测、多目标追踪、时序轨迹预测”于一体的高性能实时视觉感知系
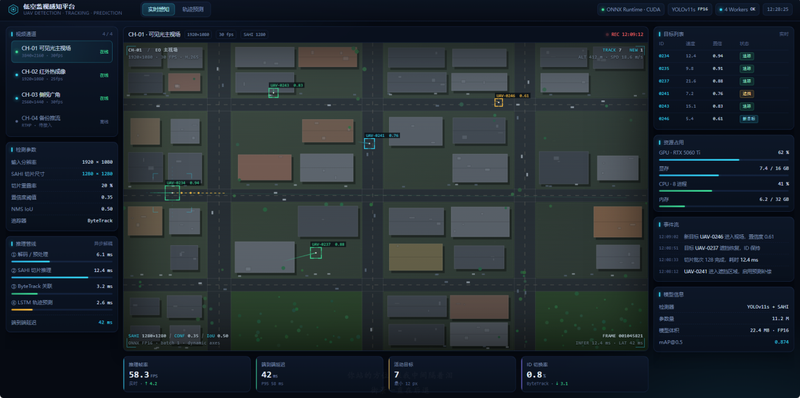
统,通过多进程异步解耦管线大幅提升边缘端吞吐率,实现低延迟的动态(1)基于 YOLOv11 引入 SAHI(切片辅助推理) 架构破除高空大视场分辨率瓶颈。
(2)集成 ByteTrack 算法,通过优化卡尔曼滤波的状态转移矩阵与外观特征匹配度,有效解决微小目标在高速交叉运动、短暂
遮挡场景下的航迹断裂与 ID 跳变问题。
(3)将 PyTorch 模型导出并优化为 ONNX 动态算子格式, 进行异步推理加速;设计Multiprocessing的解耦架构。
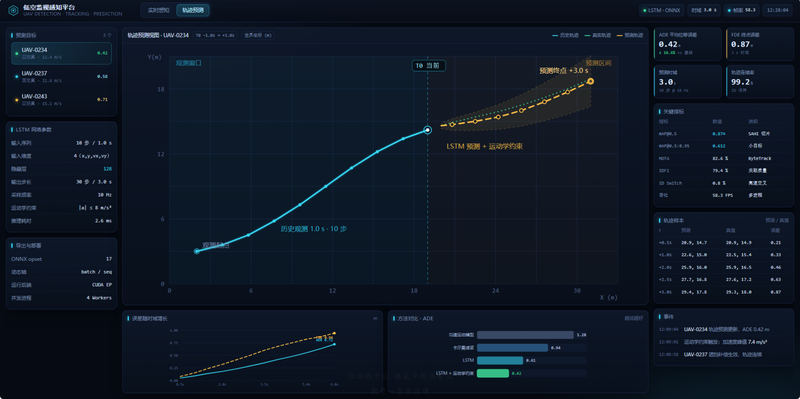
(4)构建轻量化 LSTM 时序预测网络,对追踪获取的历史空间坐标序列进行建模,引入运动学约束,实现实时预测。态势精准感知。

评论