

1、立项原因:水面无人船在巡检、测绘和水质采样作业中需要一个移动端控制台,能远程看到船的位置和视频,规划航线并下发指令,还要在没有 4G 信号的水域通过遥控器直连。
2、行业场景:面向无人船设备厂商和作业人员,在手机、平板或带屏遥控器上完成选船、航线规划、自动巡航、视频监控和数据导出,支持 4G 远程和遥控器点对点两种通信方式。


点击空白处退出提示



1、立项原因:水面无人船在巡检、测绘和水质采样作业中需要一个移动端控制台,能远程看到船的位置和视频,规划航线并下发指令,还要在没有 4G 信号的水域通过遥控器直连。
2、行业场景:面向无人船设备厂商和作业人员,在手机、平板或带屏遥控器上完成选船、航线规划、自动巡航、视频监控和数据导出,支持 4G 远程和遥控器点对点两种通信方式。
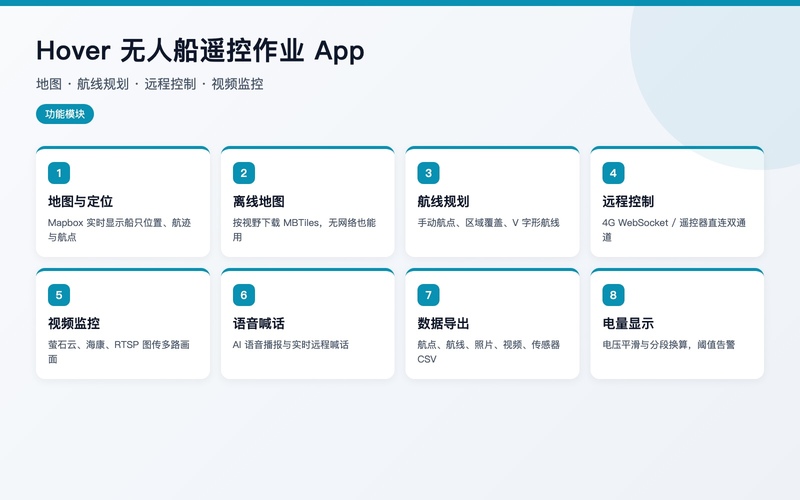
1、地图与定位:以 Mapbox 为主地图,实时显示船只位置、航迹和航点;支持按当前视野下载离线地图,没有网络时也能使用。
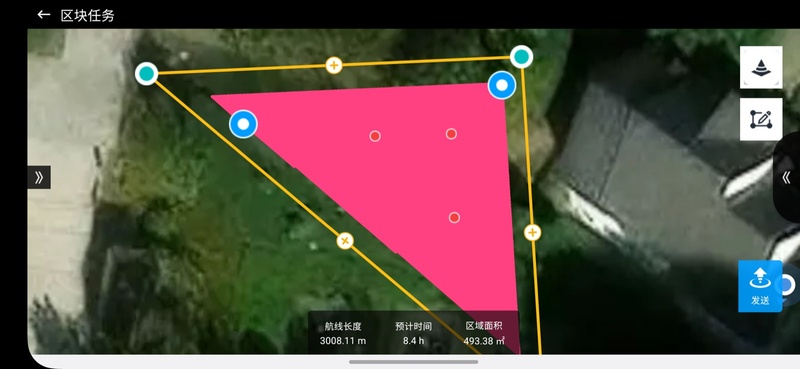
2、航线规划:支持手动航点、区域覆盖式自动规划航线和 V 字形航线,显示航线长度、预计时间和航点进度。
3、远程控制:通过 4G WebSocket 或遥控器直连下发模式切换、启停、设备动作等指令,带心跳保活和超时快速失败。
4、视频监控:接入萤石云摄像头、局域网海康摄像头和遥控器 RTSP 图传,支持双路画面全屏、半屏、小窗等布局和悬浮窗播放。
5、语音喊话:支持 AI 语音播报和实时远程喊话。
6、数据导出:航点、航线、照片、视频、传感器 CSV 分类保存到本机目录。
7、电量显示:按渠道显示原始电压或经过平滑和分段换算的电量百分比,并按阈值告警。
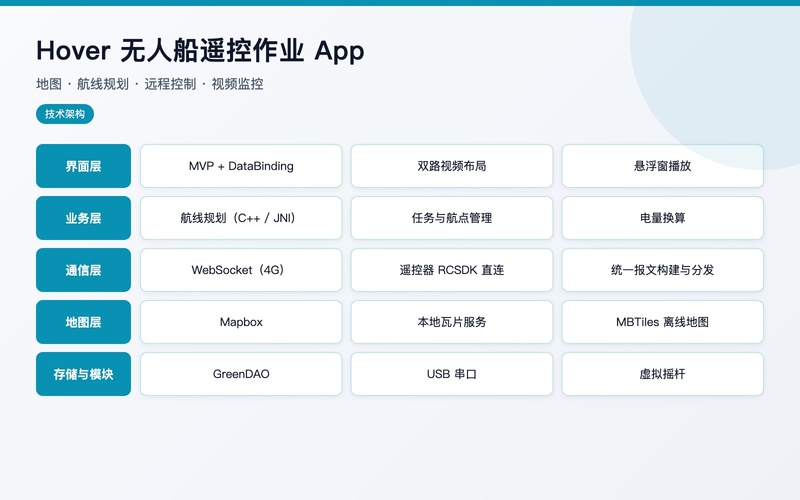
1、MVP + DataBinding 架构,GreenDAO 本地存储;同一个 App 通过产品 Flavor 区分标准版和电量版渠道。
2、区域覆盖航线规划算法用 C++ 实现,通过 JNI 调用。
3、通信层统一封装:WebSocket 和遥控器 RCSDK 两种传输共用同一套报文构建和分发逻辑。
4、离线地图存成 MBTiles,由 App 内置的本地瓦片服务提供给 Mapbox。
5、项目包含 WebSocket、USB 串口、虚拟摇杆等自研子模块。

评论