1、立项背景与产品问题
调嵌入式设备时,最耗时间的往往不是写业务代码,而是反复确认三件事:串口日志里哪几个字节算一帧、CRC 对不对;CAN 报文里信号的位序和缩放系数解出来是不是真值;一个来路不明的固件镜像是怎么排布的、哪一段被压缩或加密。这三件事手工做既慢又容易看漏,设备不在手边时更是完全没法推进联调。
2、行业场景与业务背景
工业控制、汽车电子、消费电子等领域的固件联调与售后排障,长期依赖工程师手写临时脚本,验完即弃,换个项目又要重来。设备到货前的上位机联调、供应商送来的固件评审、售后返回的异常日志分析,都需要一套可复用的离线工具链。本项目目标是把这三类重复劳动工具化,做成四个互相独立、可单独使用也能串起来用的命令行工具,且不依赖任何硬件即可跑通与自证。
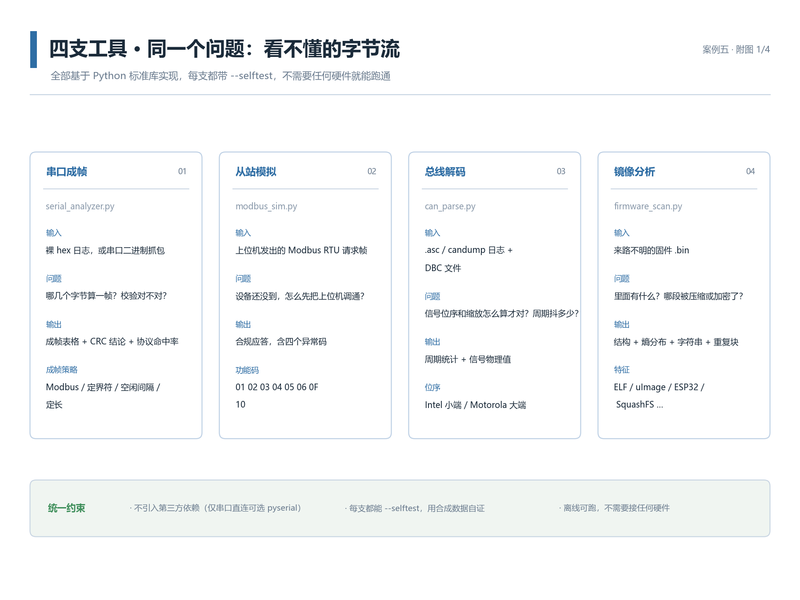
系统由四支工具组成:
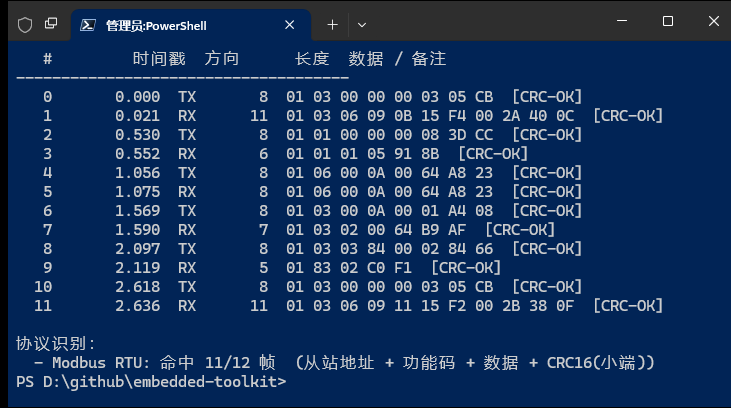
(1)串口协议分析器:读取裸 hex 日志或串口二进制抓包,支持四种成帧策略(Modbus、定界符、空闲间隔、定长),对每帧计算 CRC16-Modbus、CRC8-Maxim、累加和、异或和四种校验,输出成帧表格并统计协议命中率;
(2)Modbus RTU 从站模拟器:纯协议层实现八个功能码与四个异常码,可在设备未到货时先让上位机对联调通过;地址不匹配或 CRC 错误时按协议规范静默丢弃,广播地址只执行写操作不应答;
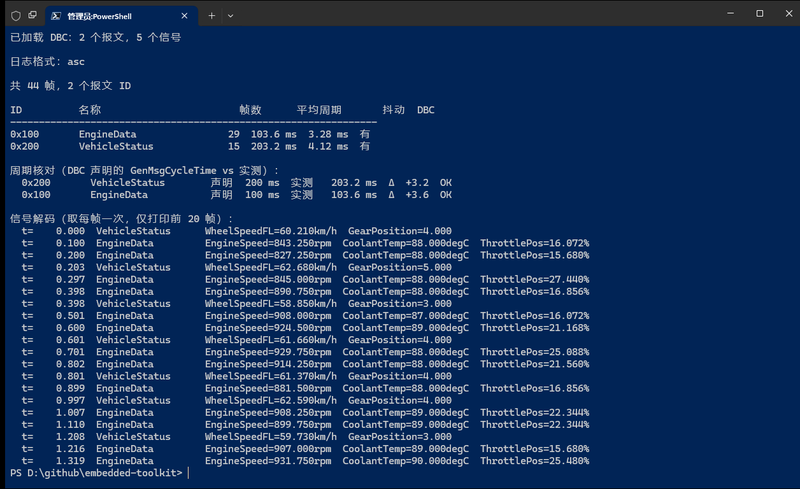
(3)CAN 报文解析与 DBC 解码:解析 Vector CANalyzer 与 candump 两种日志格式,按 DBC 解 Intel 与 Motorola 两种位序的信号,统计每个报文的实际周期与抖动,并与 DBC 声明的周期做核对;
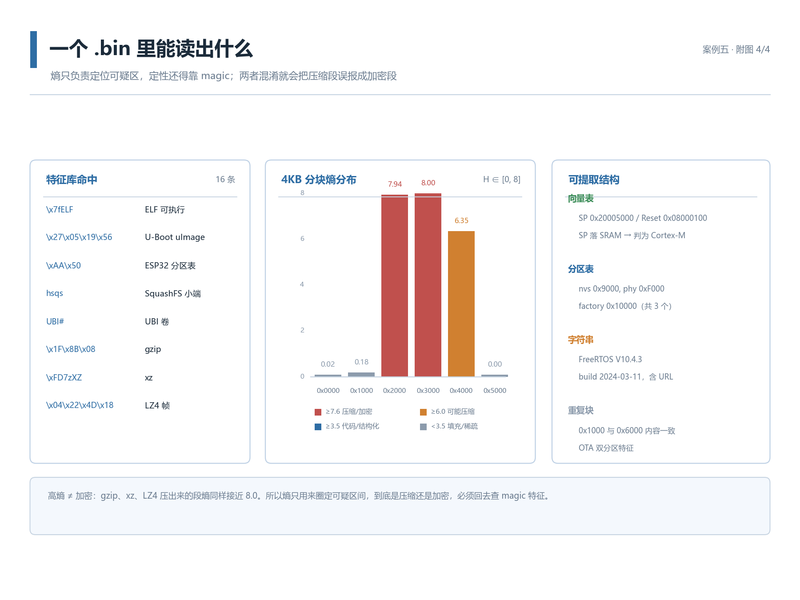
(4)固件镜像扫描器:识别 ELF、U-Boot uImage、ESP32 分区表、SquashFS 等十六种镜像特征,做 4KB 分块的熵分布与重复块检测,并提取向量表、分区表与值得关注的字符串。
业务流程:拿到串口日志 → 选成帧策略 → 工具切帧并逐帧给出校验结论 → 校验不过时用从站模拟器复现该请求,确认是上位机拼帧错还是设备应答错 → 拿 CAN 日志与 DBC 解出物理值并列出周期偏差 → 拿固件先看熵分布圈出可疑区,再用特征库定性。
1、整体架构与技术栈
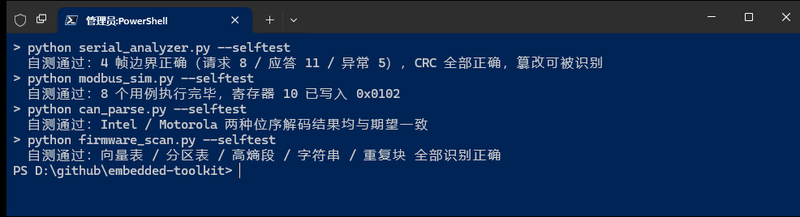
全部基于 Python 标准库,四支工具各自独立成文件、互不依赖,仅串口直连用到可选 pyserial(缺失时降级为纯离线)。约束三条:不引入第三方依赖,干净机器可跑;每支工具带 --selftest,用合成数据断言而非人眼看输出;全部离线可用。协议逻辑与 IO 分离:Modbus 从站是纯函数 handle(frame) -> bytes,不碰串口;CAN 位序只对 bytes 操作。
2、负责范围与量化结果
独立开发,规范梳理、编码、自测设计全自做。规模约 1750 行 Python 加 180 行生成器。自测:串口分析器验 8 字节请求帧、11 字节应答帧、5 字节异常帧三种边界,并验篡改一字节后 CRC 必判错;Modbus 八功能码四异常码共 8 用例,实帧 01 03 02 01 02 38 15,越界返回 01 83 02 C0 F1;CAN 对两种位序各验三个信号;固件扫描在 28KB 合成镜像上识别出 Cortex-M 向量表、三条 ESP32 分区记录、四个熵区间与 FreeRTOS 版本串。
3、难点与解决方案
难点一:Modbus 帧长不由功能码单独决定,请求与应答长度来源不同,最初只按应答规则切,12 帧仅 1 帧过校验。改为按报文方向分三套长度规则,12 帧边界全对、CRC 全通过。
难点二:Motorola 位序跨字节起始位语义,取完一位后无条件减一,跨字节时算出负索引,Python 不报错而从末尾取值,120.00 km/h 被静默算成 117.76。正确是走到 bit0 后跳下一字节 bit7。不抛异常不打警告,只有用已知期望值断言才暴露。
难点三:高熵不等于加密,gzip/xz/LZ4 压缩段熵同样接近 8.0。办法是把定位与定性拆两步:熵只圈可疑区间,是压缩还是加密必须回查 magic 特征。
声明:本文仅代表作者观点,不代表本站立场。如果侵犯到您的合法权益,请联系我们删除侵权资源!如果遇到资源链接失效,请您通过评论或工单的方式通知管理员。未经允许,不得转载,本站所有资源文章禁止商业使用运营!

下载安装【程序员客栈】APP
实时对接需求、及时收发消息、丰富的开放项目需求、随时随地查看项目状态







评论