首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
医疗健康
政务
音视频多媒体
汽车
社交
机器人
物流仓储
低代码
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
全部
全部
语言框架
开源项目
产品系统
源文件源码
系统
小程序轻应用
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
没有找到合适作品,全国有
1115805
名开发者可以为您开发,您可以
查看全国开发者
或者
发布您的需求
优秀作品推荐
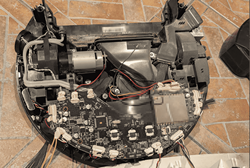
扫地机器人
产品系统
项目具体功能模块:涵盖高精度导航定位、多传感器融合避障、底层硬件驱动(电机/水泵/风机)、清洁策略引擎以及IoT云端互联与APP交互等核心模块。主要功能描述:作为驱动与应用负责人,主导优化了底层轮速控制与传感器数据采集的实时性。产品功能上实现了全局路径规划、断点续扫、盲区补扫及拖布自动抬升。同时结合
9
0
Axure
智能硬件
机 器 人 智 能 巡 视 规 范 检 测 系 统(
产品系统
主要解决不同厂家、不同型号机器人的巡检能力验证问题。系统通过下发标准巡检任务,采集机器人执行后的回传数据,实现自动比对、误差计算、可靠性监测及能力排名,为机器人厂家的产品迭代提供精准的数据支撑。
19
0
Java
机器人
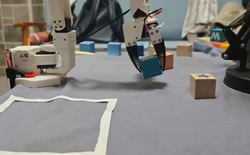
SO101 机械臂 VLA 真机部署
产品系统
1.遥操作数据采集:基于LeRobot主从臂方案录制示范数据,支持双路相机(腕部+正面,640×480@30fps)同步采集,数据自动编码为视频格式存储,可扩展至多任务数据集。2.模仿学习训练:以smolVLA轻量级VLA模型为策略,语言指令条件化训练(如“将E方块抓入白框”),支持从checkpo
38
0
C++
机器人
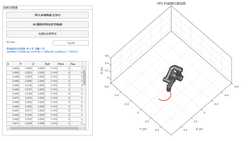
机械臂逆运动学求解器
产品系统
可直接根据机械臂的urdf提取dh参数,自动推导逆运动学解析解表达式。所得结果自动调用符号计算工具验证,验证通过后生成c/c++代码。在Linux笔记本上测试,单个位姿的逆解求解速度为5~10微秒,10000个位姿测试结果为0漏解,0错解,可以正确处理单个奇异和不同奇异组合叠加的工况,奇异区域轨迹跟
39
0
C++
人工智能
电池片激光修复技术
产品系统
面向太阳能电池片行业,研发集成自动上下料、激光修复、自动下料与空跑的激光修复软件:自动上下料完成电池片连续上料、定位与流转;激光修复实现缺陷识别、定位与修复;自动下料按检测结果完成成品输出与分选;空跑支持无料状态下的全流程联调与节拍验证,保障产线稳定运行。
41
0
C++
智能硬件
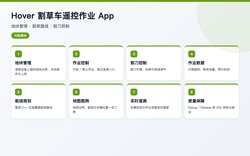
Hover 割草车遥控作业 App
产品系统
1、地块管理:读取设备上报的地块边界,支持本地保存、选择、删除和上传。2、作业控制:开始、停止作业,独立急停入口,作业状态条实时显示。3、割刀控制:割刀升降、启停和转速调节。4、作业数据:实时显示已割面积、剩余电量、航线长度、预计时间和航点进度。5、地图:显示地块边界、航线和车辆位置,并配有地图图例
46
0
Java
智能硬件
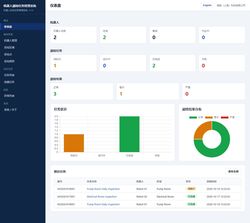
机器人巡检任务管理系统
产品系统
系统包含总览看板、机器人管理、巡检区域与巡检点管理、巡检规则配置、任务管理、结果查询、异常管理和报告导出等模块。用户可维护机器人资料,按区域配置温度、压力、设备运行状态等巡检点,并设置正常范围、警示范围或期望状态。创建任务时选择机器人、区域及巡检点,启动后由内置模拟器逐点执行,页面持续展示任务进度与
59
0
Python
机器人
基于 C++ 的 VEX 机器人实时控制系统
产品系统
Vibe Coding
底盘运动控制:基于C++实现电机驱动,引入PID(比例-积分-微分)闭环控制算法,确保底盘平移与转向的毫米级精准度。机构与状态机控制:运用有限状态机(FSM)逻辑,实现机械臂、吸盘等执行机构的精准时序控制及超时保护。传感器数据采集:实时读取IMU(惯性测量单元)姿态数据与电机编码器数据,进行滤波处理
49
0
C++
物联网
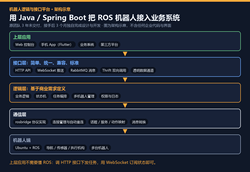
机器人逻辑与接口平台(Java对接ROS)
产品系统
1.统一接口:资源化HTTPAPI,统一返回格式与错误码,带版本号,向后兼容;2.实时推送:WebSocket推送机器人状态、任务进度和告警,支持对外WebSocket连接;3.消息与远程调用:RabbitMQ消息数据链路、Thrift双向远程调用、通用透明数据通道;4.逻辑层:按商业需求定义的业务
42
0
Java
机器人
X(Twitter)自动化运营系统
产品系统
Vibe Coding
19个功能页,大致按“账号生产—维护—运营—获客”排列:1.注册账号:导入邮箱、配置代理与注册通道,批量自动注册X账号,实时查看任务进度与日志。2.账号列表:集中查看邮箱、用户名、状态、圈层、浏览器ID,支持筛选、编辑、删除、导出与行为分析。3.刷浏览量:输入推文链接与目标次数,多并发模拟浏览,提升
79
0
C#
机器人
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多