

1、立项原因:甲方在无人船之后推出无人割草车,需要一个控制 App。复用无人船 App 已经验证过的地图、航线和通信能力,可以大幅缩短开发周期。
2、行业场景:面向园林绿化、草坪养护的作业人员,在手机上管理作业地块、规划割草路线、远程控制割刀和车辆,并实时查看已割面积和剩余电量。


点击空白处退出提示



1、立项原因:甲方在无人船之后推出无人割草车,需要一个控制 App。复用无人船 App 已经验证过的地图、航线和通信能力,可以大幅缩短开发周期。
2、行业场景:面向园林绿化、草坪养护的作业人员,在手机上管理作业地块、规划割草路线、远程控制割刀和车辆,并实时查看已割面积和剩余电量。
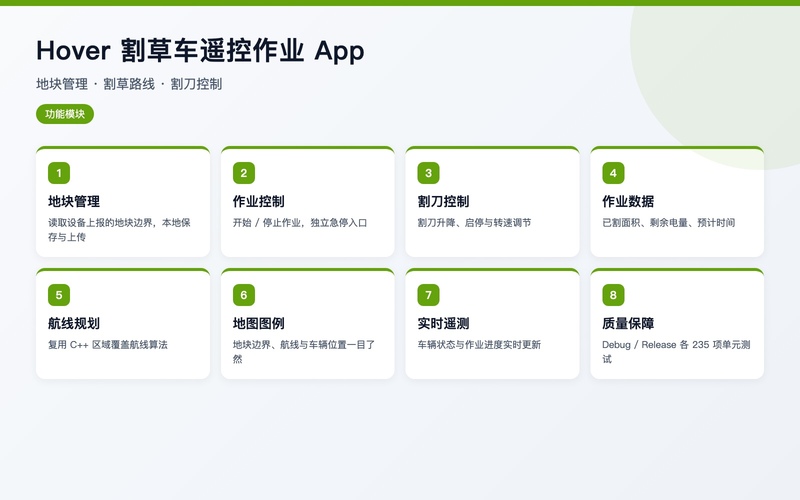
1、地块管理:读取设备上报的地块边界,支持本地保存、选择、删除和上传。
2、作业控制:开始、停止作业,独立急停入口,作业状态条实时显示。
3、割刀控制:割刀升降、启停和转速调节。
4、作业数据:实时显示已割面积、剩余电量、航线长度、预计时间和航点进度。
5、地图:显示地块边界、航线和车辆位置,并配有地图图例。
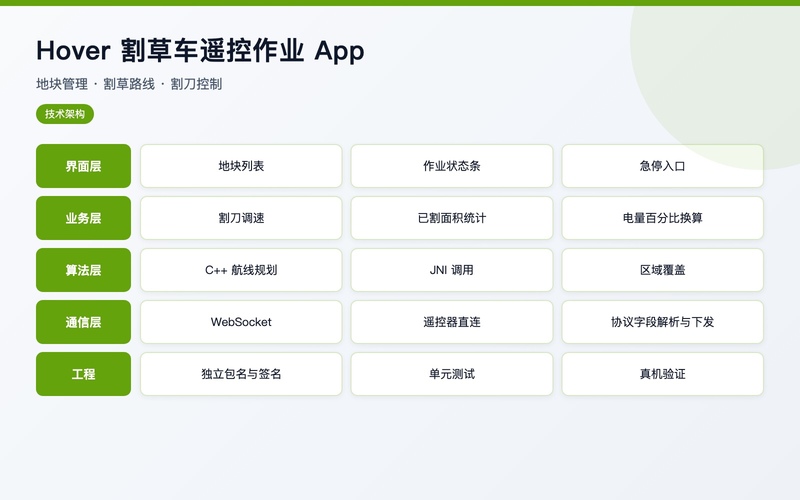
1、从无人船 App 独立出来的新项目,使用独立包名和签名,保留原有地图、通信和 C++ 航线规划能力,按一期范围隐藏视频等不需要的入口。
2、新增割刀调速、已割面积、电量百分比换算等协议字段的解析和下发。
3、Debug 和 Release 各 235 项单元测试全部通过,并在真机上验证安装和遥测接收。

评论