

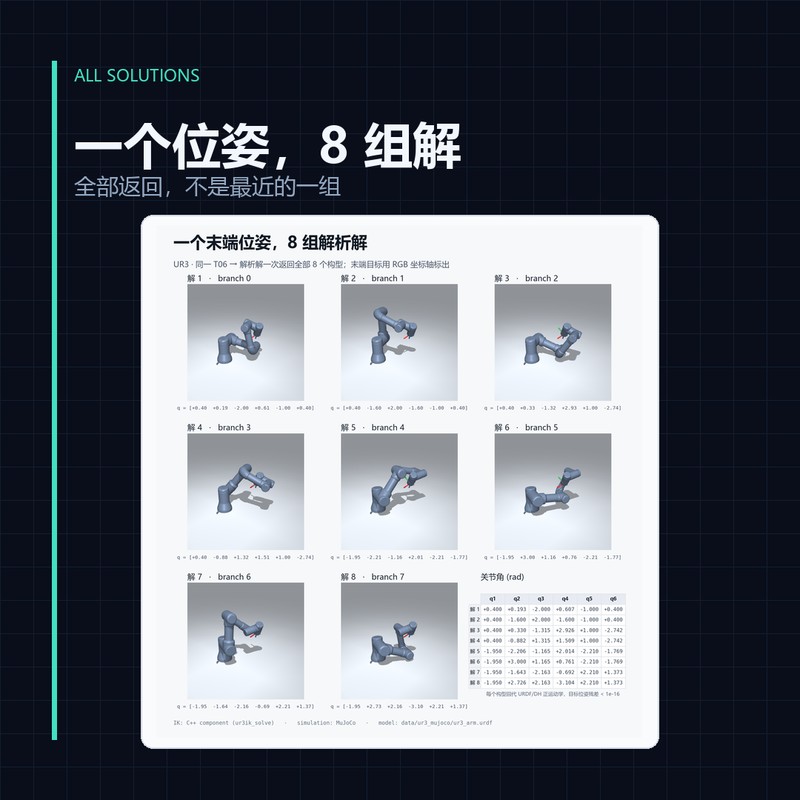
立项原因:机器人逆运动学数值解速度慢;不能返回全部解;依赖初始值;难以处理奇异
场景:6/7轴机械臂


点击空白处退出提示



立项原因:机器人逆运动学数值解速度慢;不能返回全部解;依赖初始值;难以处理奇异
场景:6/7轴机械臂
可直接根据机械臂的urdf提取dh参数,自动推导逆运动学解析解表达式。所得结果自动调用符号计算工具验证,验证通过后生成c/c++代码。
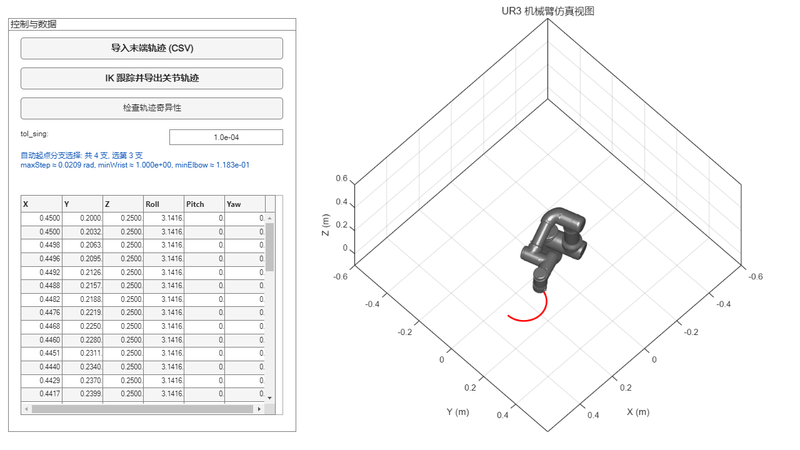
在Linux笔记本上测试,单个位姿的逆解求解速度为5~10微秒,10000个位姿测试结果为0漏解,0错解,可以正确处理单个奇异和不同奇异组合叠加的工况,奇异区域轨迹跟踪无明显跳变。
我是项目的唯一开发者。
基于Matlab进行符号计算和demo开发,测试通过后转写为c/c++,无需Eigen库依赖。

评论