首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
物联网
教育校园
内容平台
机器深度学习
生活旅游
政务
医疗健康
音视频多媒体
汽车
社交
机器人
物流仓储
低代码
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
全部
全部
语言框架
开源项目
产品系统
源文件源码
系统
Android应用
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
没有找到合适作品,全国有
1115805
名开发者可以为您开发,您可以
查看全国开发者
或者
发布您的需求
优秀作品推荐
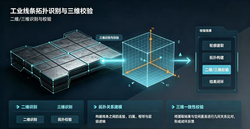
焊缝提取软件
产品系统
包含图像预处理、轮廓与中心线提取、拓扑关系构建、二维矢量识别、三维空间校验、比对输出六大模块。支持钢丝、焊缝类构件的线段、交点识别,可与基准模型做几何比对,输出结构化校验数据,支持本地运算,适配工厂工位检测需求。
13
0
C#
机器人
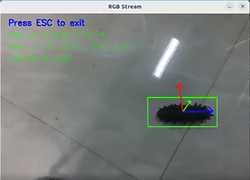
海参识别与位姿估计
产品系统
通过YOLO模型,通过水下强化算法经双目或深度相机识别对应物体,估计物体位姿,同时实现小范围的水下SLAM3D重建,并实现上下位机通信,以供全流程任务顺利执行。
21
0
C++
机器人
自动导航小车(AGV)业务调度系统
产品系统
1.根据对接设备的信息来判断任务增删改查2.根据路线环境,对接设备信号/指令变化,AGV与设备数量对应关系,开发出适合的调度算法,如预约单,拼单,顺丰单,抢单3.使用Python控制机器人动作/防呆4.开发异常情况快速恢复功能,最大可能的实现无人干预全自动工作
12
0
C#
机器人
头部手机厂camera hal层开发
产品系统
1.qcom平台camera模块软件hal层开发2.qcom平台camera模块软件hal层开发3.qcom平台camera模块软件hal层开发4.qcom平台camera模块软件hal层开发
25
0
C++
智能硬件
AI机器人
产品系统
Vibe Coding
一、对话交互模块(手机端网页)移动优先的聊天界面:气泡对话、大按钮输入、刘海屏安全区适配,手机连同一Wi-Fi即可访问;实时显示“?工具调用轨迹”,让用户知道机器人查了什么;查询结果中的表格自动渲染为规范表格,关键数据自动加粗;支持多轮上下文追问,如先问“找一下张三”,再问“他的处方”可直接续查。二
36
0
Python
人工智能
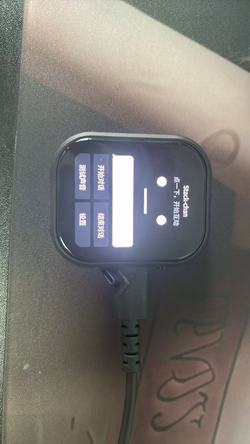
Personal Agent——基于 ESP32-S3 的桌面个人智能助手
产品系统
Vibe Coding
项目围绕语音交互、可视化反馈和工具执行三个部分展开。语音模块负责采集麦克风音频、连接云端语音与大模型服务,并播放回复;界面模块通过屏幕表情和状态提示,呈现待机、聆听、思考和说话等交互状态;工具模块通过MCP暴露设备能力,让AI可以读取设备状态、调整音量和屏幕亮度。当前基于已有小智工程开展二次开发,已
48
0
C++
智能硬件
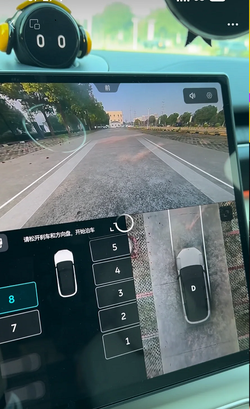
蔚来汽车NT1.2/NT2.0平台智能驾驶系统低速SUD
产品系统
SAPA视觉融合泊车辅助:依托环视+超声融合感知,自动识别各类车位,自主控制车辆泊入、泊出普通停车位,支持窄车位、无划线间隙车位泊车,提升日常停车便利性。PSAP换电站泊车辅助:面向蔚来二代换电站的专用泊车辅助,自动控制车辆精准驶入换电工位、对准举升位置,简化换电泊车操作,提升换电流程效率。
36
0
C++
汽车
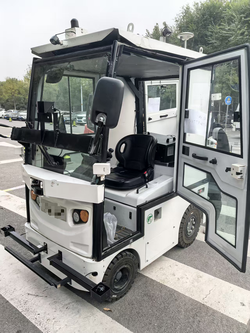
L4园区末端物流无人车
产品系统
高精定位与自主导航RTK+激光SLAM+视觉融合厘米级定位,GPS弱覆盖区域(树荫、建筑夹缝、厂房通道)也能稳定定位;支持高精地图模式/无图自主导航两种方案;支持园区内多目的地、动态重规划,遇到封路、占道自动绕路、重新选路。全场景感知与动态避障激光雷达、环视相机、毫米波、超声波多传感器融合;识别行人
41
0
C++
汽车
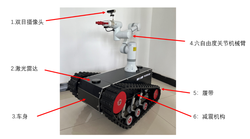
污水厂密闭空间智能巡检系统
产品系统
数据采集与实时监测:实时采集生反池溶解氧、温度、pH、ORP、氨氮等水质参数,以及视觉识别曝气盘曝气效果,实现运行数据集中监测。智能巡检管理:支持自动巡检与人工巡检,按预设任务执行巡检,记录巡检结果,形成电子巡检台账。异常预警与报警:对水质参数超限、设备故障及运行异常进行识别和预警,辅助运维人员及时
43
0
C++
人工智能
番茄自主采摘机器人(RK3588 + ROS2 全栈整机交付)
产品系统
1、NPU端侧视觉:RKNN-Toolkit2将番茄检测模型量化部署到RK3588的6TOPSNPU,独立ROS2节点实时推理,CPU零负担;RealSenseD435深度图与RGB配准,输出番茄三维坐标、果径与成熟度,只采达标果实。2、SLAM建图与自主导航:前后双激光雷达点云融合消除车身遮挡盲区
80
0
linux
机器人
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多