语言技术C++、C系统类型Linux行业分类机器人
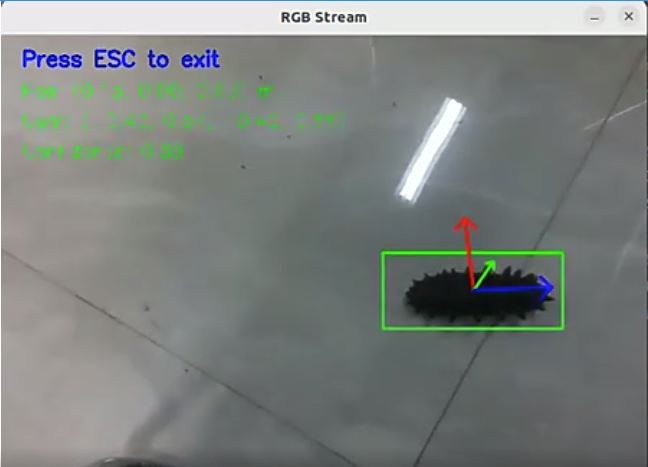
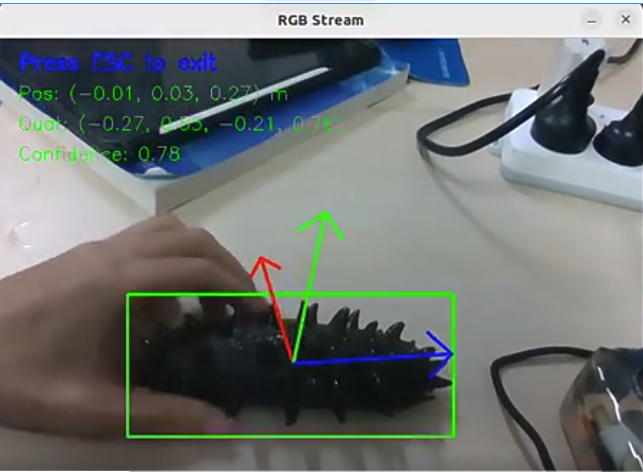
在近海海产作业,沉船打捞,水下物体拾取任务中,该系统可水下自动识别并估算物体相对位姿,以方便ROV获取物体信息
通过YOLO模型,通过水下强化算法经双目或深度相机识别对应物体,估计物体位姿,同时实现小范围的水下SLAM3D重建,并实现上下位机通信,以供全流程任务顺利执行。
我负责全部项目编写 通过集成了YOLO识别,PCA算法。集成Coral框架实现水下智能感知
评论








评论