

设施农业(蔬菜大棚)采摘环节劳动强度大、人工成本高,客户希望用一台全自主移动采摘机器人替代人工:机器人在大棚内自主建图、导航到作业点,识别成熟番茄并用机械臂完成采摘、称重、入筐,低电量自动返回充电后续作。客户负责场景与展厅推广,需要我方从硬件选型、底盘结构到嵌入式固件、RK3588 系统与算法、Web 前端全链路独立完成并整机交付,面向非技术人员可一键演示。


点击空白处退出提示



设施农业(蔬菜大棚)采摘环节劳动强度大、人工成本高,客户希望用一台全自主移动采摘机器人替代人工:机器人在大棚内自主建图、导航到作业点,识别成熟番茄并用机械臂完成采摘、称重、入筐,低电量自动返回充电后续作。客户负责场景与展厅推广,需要我方从硬件选型、底盘结构到嵌入式固件、RK3588 系统与算法、Web 前端全链路独立完成并整机交付,面向非技术人员可一键演示。
1、NPU 端侧视觉:RKNN-Toolkit2 将番茄检测模型量化部署到 RK3588 的 6 TOPS NPU,独立 ROS2 节点实时推理,CPU 零负担;RealSense D435 深度图与 RGB 配准,输出番茄三维坐标、果径与成熟度,只采达标果实。
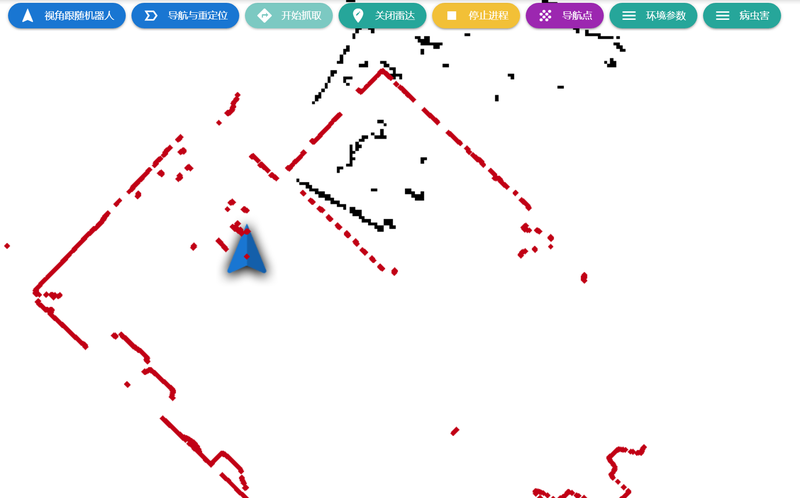
2、SLAM 建图与自主导航:前后双激光雷达点云融合消除车身遮挡盲区;Gmapping / Cartographer / SLAM Toolbox 三套建图方案按场景切换;robot_localization EKF 融合 IMU 与轮速里程计抑制履带打滑漂移;Nav2 全局规划 + 局部避障,支持定点作业、低电断点记忆与自动返航。
3、机械臂手眼协同:MoveIt2 运动规划 + 六轴机械臂 SDK,Eye-in-Hand 手眼标定把相机坐标系下的目标精确变换到机械臂基坐标系;柔性抱式硅胶机械爪无损抓取,状态机串起识别 → 抓取 → 称重 → 入筐 → 回位的连续多果作业。
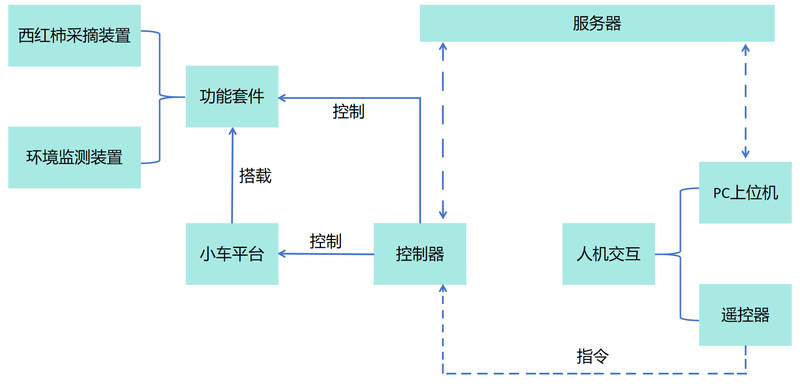
4、主从控实时链路:STM32F407 FreeRTOS 从控负责双电机 PID 闭环、ICM20948 姿态、编码器测速、称重、PPM 遥控解析;与主控间自定义串口帧协议(帧定界 + 校验);环境监测套件经 Modbus RTU 接入气象站、CO₂、NH₃ 等传感器。
5、Web 远程监控与一键演示:rosbridge WebSocket 浏览器控制台,虚拟摇杆、地图与实时位姿、传感器面板、视频回传;原地采摘 / 导航采摘 / 结束演示按钮化,任何人可操作;手动 / 自动 / 急停三态双保险。
6、工程化交付:systemd 多服务开机自启、上电即用;整机系统镜像备份与一键还原,支持批量量产;交付整机、全部源码、C# 上位机 PID 标定工具、说明书与演示操作手册。
我方一人贯通硬件选型 → 底盘结构 → 嵌入式固件 → RK3588 系统与算法 → Web 前端 → 交付部署的完整链路,整机于 2024-10 通过验收。
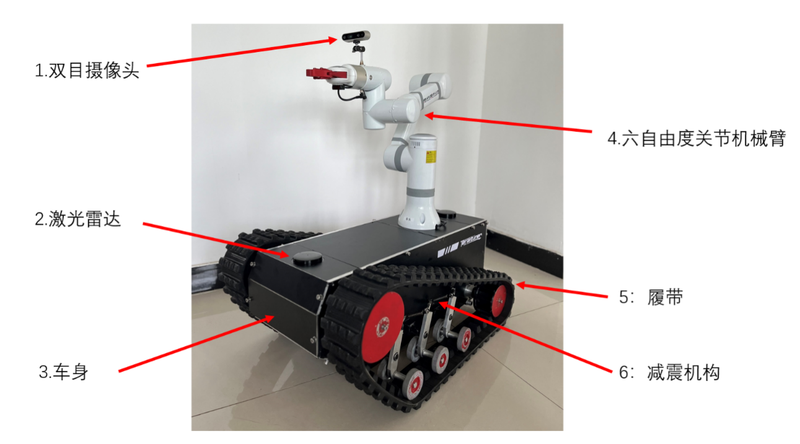
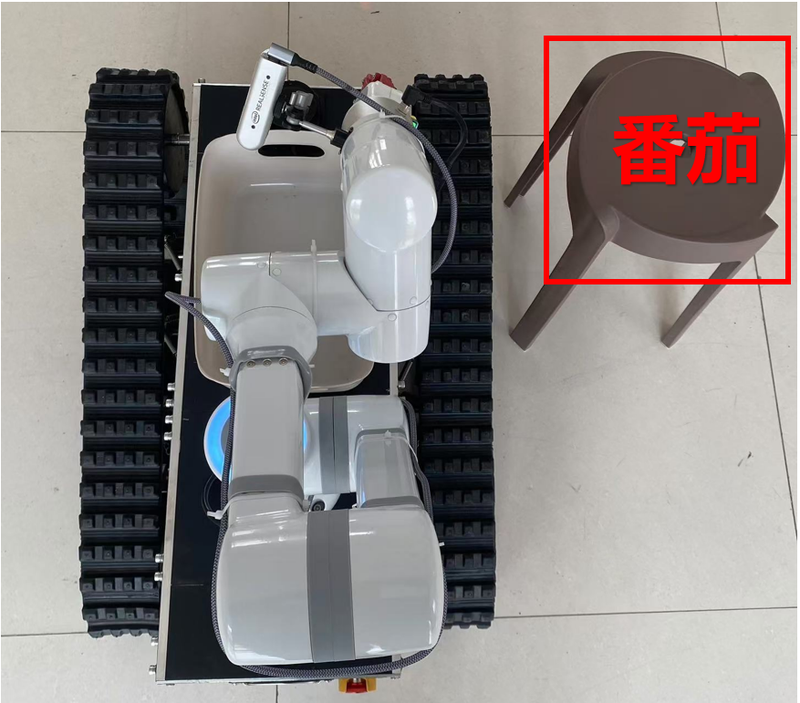
硬件平台:RK3588(4×A76 + 4×A55,6 TOPS NPU)主控,STM32F407 从控,RealSense D435 双目深度相机,前后双 TOF 激光雷达,ICM20948 IMU,六轴关节机械臂(臂展 650 mm,重复定位 ±0.5 mm),自研履带底盘(双 200W 电机、减震机构),48V 50Ah 电池约 6 小时续航。
软件栈:Ubuntu 22.04 + ROS2 Humble(colcon 多工作空间工程化管理),RKNN NPU 推理,SLAM / Nav2 / robot_localization,MoveIt2,rosbridge Web 前端,FreeRTOS 从控固件,C# WinForms 串口标定工具。
难点与解法:检测模型端侧实时性靠 RKNN 量化 + 推理 / 采集 / 抓取异步流水线;相机-机械臂坐标误差靠手眼标定多组数据交叉验证与人工微调;单雷达盲区靠前后双雷达融合;履带打滑靠 EKF 多传感器融合;非技术人员演示靠 Web 一键按钮 + 全自启 + 遥控三态切换;交付后环境复现靠整机镜像 + 扩容 / 随机 MAC 脚本一键还原。
沉淀的 RK3588 平台经验可直接复用:Linux 系统定制与驱动适配、systemd 部署与镜像量产、NPU 模型转换与端侧推理工程化、USB / MIPI 相机接入、多路串口 / RS485 与外部 MCU 协议通讯、ROS2 大型多包工程管理。

评论