

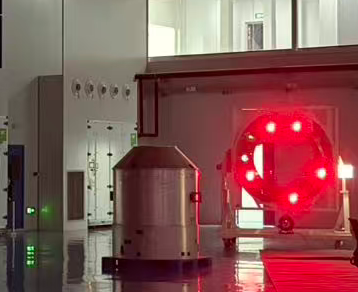
面向航天以及机械臂视觉定位、物体匹配及目标姿态测量等应用场景,解决仅依靠二维目标检测无法获得目标空间位置和姿态的问题。系统通过视觉算法识别目标及特征关键点,并进一步计算目标相对于相机坐标系的三维位置与姿态,为机械臂抓取、视觉定位及自动化控制。航天对接等提供位姿数据


点击空白处退出提示



面向航天以及机械臂视觉定位、物体匹配及目标姿态测量等应用场景,解决仅依靠二维目标检测无法获得目标空间位置和姿态的问题。系统通过视觉算法识别目标及特征关键点,并进一步计算目标相对于相机坐标系的三维位置与姿态,为机械臂抓取、视觉定位及自动化控制。航天对接等提供位姿数据
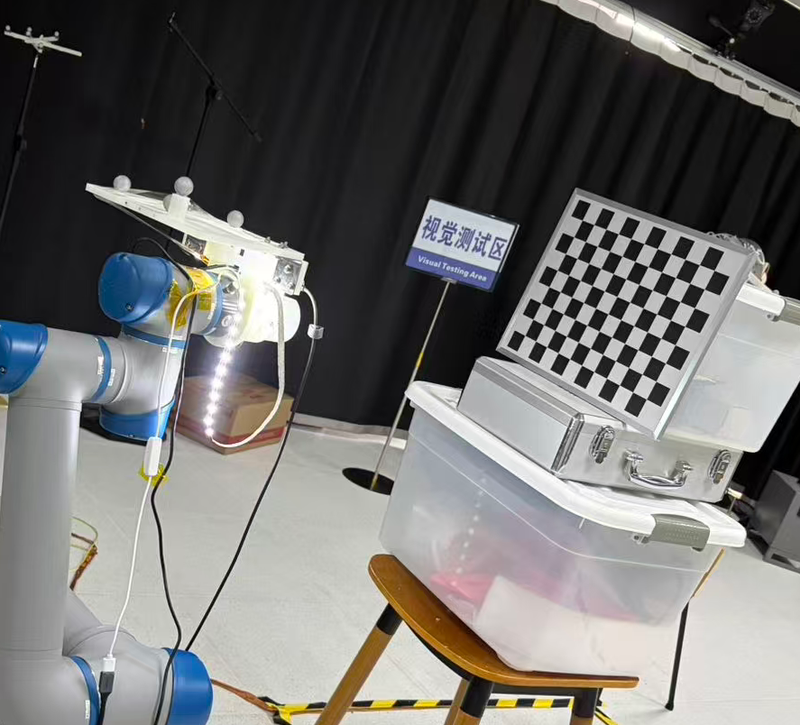
系统主要包括图像采集、目标检测、关键点定位、相机标定、PnP位姿求解、坐标系转换、姿态角计算及结果可视化等功能模块。通过YOLO模型完成目标及特征关键点检测,根据相机内参与目标三维几何信息建立二维—三维对应关系,采用PnP算法计算目标相对于相机坐标系的三维位置和旋转姿态,并输出X、Y、Z及姿态角等结果。同时支持检测置信度筛选、位姿有效性判断、图像结果显示以及位姿数据接口输出,可用于后续机器人控制与视觉定位以及航天对接
本人负责视觉算法方案设计及核心功能开发,包括数据集整理与标注规范制定、YOLO关键点模型训练与调试、相机内参标定、二维关键点坐标解析、PnP位姿求解、旋转矩阵与欧拉角转换、坐标系变换及python视觉程序集成。项目采用YOLO完成目标及关键点检测,OpenCV完成相机标定和PnP求解,Eigen进行矩阵及空间坐标运算,并在python环境下完成实时推理与数据处理。针对远距离目标关键点像素误差会明显影响PnP位姿精度的问题,对关键点置信度、几何约束及位姿有效性进行了筛选,提高异常检测情况下的位姿稳定性,并设计标准化位姿结果接口供其他软件模块调用

评论