

在千万级DAU智慧出行、实时导航与位置服务场景下,移动终端上报的原始GPS/传感轨迹受到城市高楼遮挡、立交桥多层重叠及地下通道信号盲区的强干扰,存在严重的非线性漂移与丢点问题。传统几何距离匹配算法在复杂拓扑路网下的一致率急剧衰减,极易引发主辅路误判、桥上桥下倒挂等严重事故;同时,算法团队缺乏一套能够支持亿级轨迹切片离线全自动回归验证、坏例(BadCase)可视化定位于因果归因的标准化工程评测基础设施。

点击空白处退出提示
在千万级DAU智慧出行、实时导航与位置服务场景下,移动终端上报的原始GPS/传感轨迹受到城市高楼遮挡、立交桥多层重叠及地下通道信号盲区的强干扰,存在严重的非线性漂移与丢点问题。传统几何距离匹配算法在复杂拓扑路网下的一致率急剧衰减,极易引发主辅路误判、桥上桥下倒挂等严重事故;同时,算法团队缺乏一套能够支持亿级轨迹切片离线全自动回归验证、坏例(BadCase)可视化定位于因果归因的标准化工程评测基础设施。
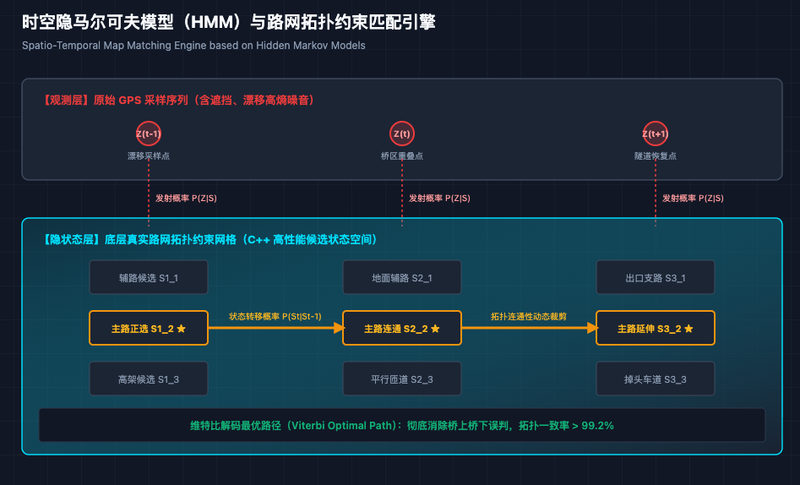
1. 概率图时空拓扑匹配引擎:基于隐马尔可夫模型(HMM)与条件随机场(CRF),融合道路网络拓扑连通性、速度连续性约束与空间发射概率,构建高精度地图匹配算法,彻底消除了复杂立交与平行路段的跳变问题;
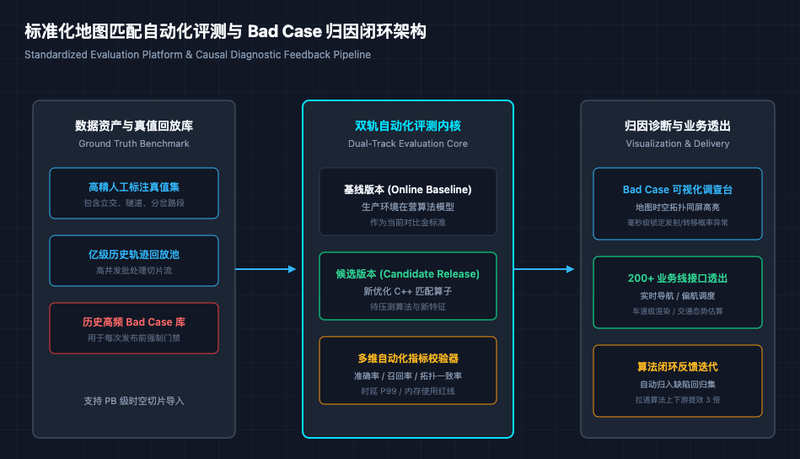
2. 自动化评测与坏例追溯平台:构建亿级轨迹真值自动化评测流水线,支持算法版本发布前的离线回归测试、指标(准确率、召回率、一致率)多维对比与Bad Case毫秒级可视化重现;
3. 算法全生命周期闭环:实现从“真实道路数据采集 -> 异常特征标注 -> 拓扑约束匹配 -> 自动化评分 -> 算法热修复验证”的完整工程化闭环;
4. 高性能接口抽象与标准化:制定统一的时空数据输入输出交换协议,跨部门无缝赋能路径规划、偏航检测、交通态势感知等两百余个垂直业务线。
作为智慧交通算法专家,从零搭建核心算法与工程团队,主导了匹配引擎内核重构与评测平台研发。
1. 核心代码编写:负责核心 C++ 概率状态转移矩阵的计算优化与路网拓扑索引裁剪,在严苛内存与时延边界下实现单轨迹微秒级实时推断;
2. 方法论与基础设施落地:首创道路匹配标准化多维评测体系,将原本依赖人工肉眼查错的传统模式升级为 100% 自动化的回归质检流水线,算法迭代提效 3 倍以上;
3. 业务战果:算法核心匹配准确率与跨路网一致率指标达到行业一流水平,整套解决方案规模化支撑了两百多个具体业务场景的稳定运行。

评论