

需要一套完整的工业控制与通信系统,实现上位机通过CAN总线向主控板发送指令,主控板通过多路RS422向下位机子模块转发指令,同时主控板具备ADC采集、10路PWM输出、IO控制等本地功能。系统用于联调和模拟试验,验证整套控制链路的可靠性。

点击空白处退出提示
需要一套完整的工业控制与通信系统,实现上位机通过CAN总线向主控板发送指令,主控板通过多路RS422向下位机子模块转发指令,同时主控板具备ADC采集、10路PWM输出、IO控制等本地功能。系统用于联调和模拟试验,验证整套控制链路的可靠性。
硬件设计:
- 主控芯片:STM32H743(480MHz主频,双精度浮点)
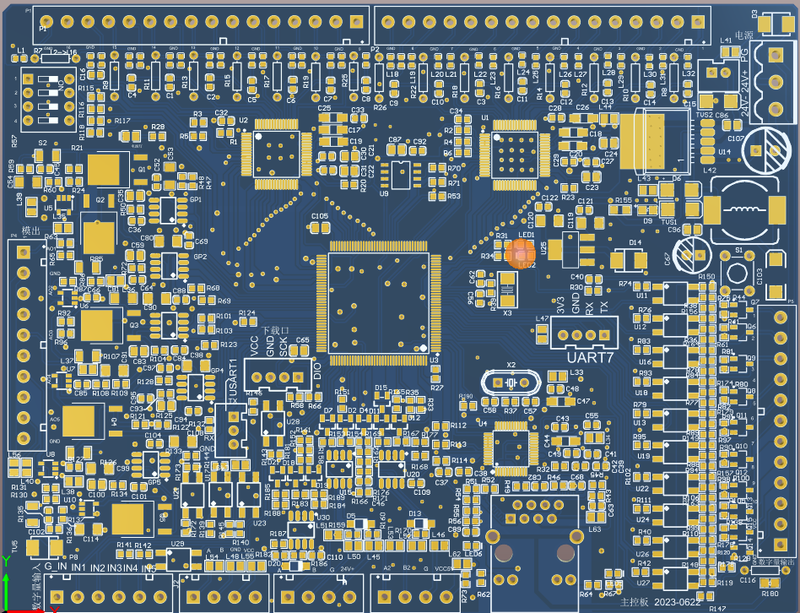
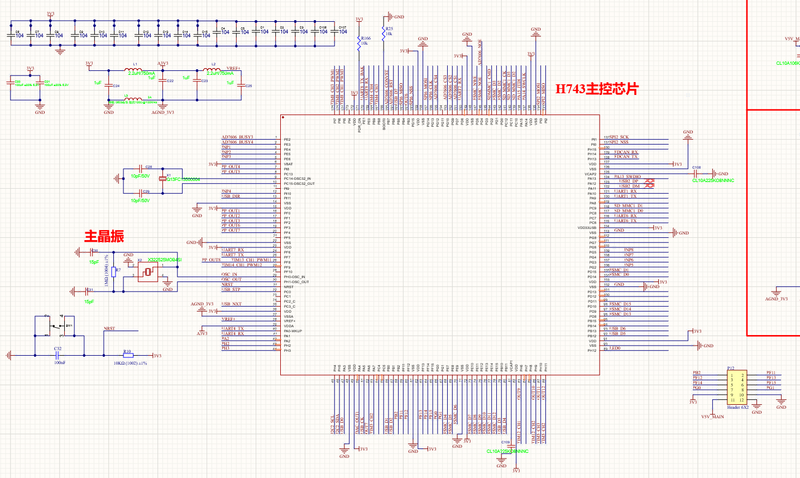
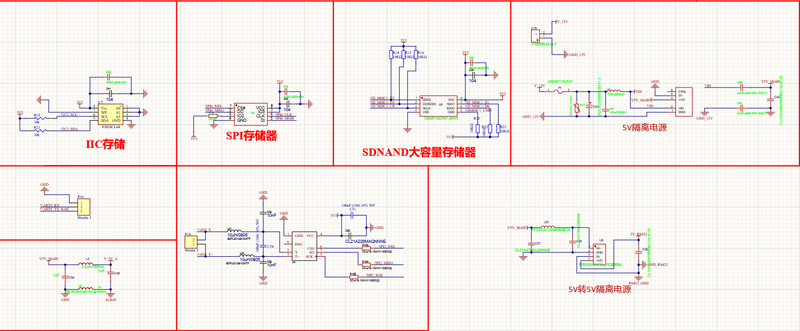
- 主控板原理图设计(电源、CAN收发、多路RS422、ADC采集、多路PWM、IO控制、H743最小系统)
- PCB Layout,考虑信号完整性和EMC
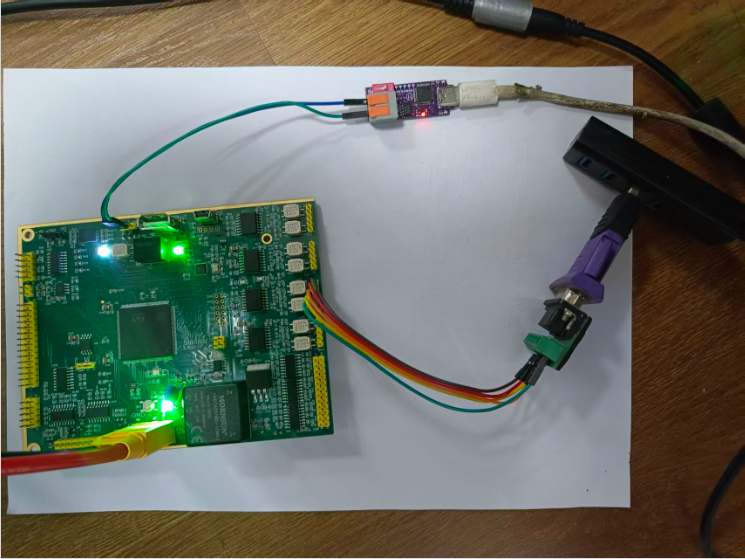
- 电路板外发加工,手工焊接调试
固件开发:
- STM32H743固件开发(C语言)
- CAN通信协议实现
- 多路RS422通信管理
- 多路PWM脉宽调制输出
- ADC多通道采集
- 普通IO输入输出控制
- 指令解析与转发逻辑
- 状态机管理上下位机通信流程
上位机与下位机界面:
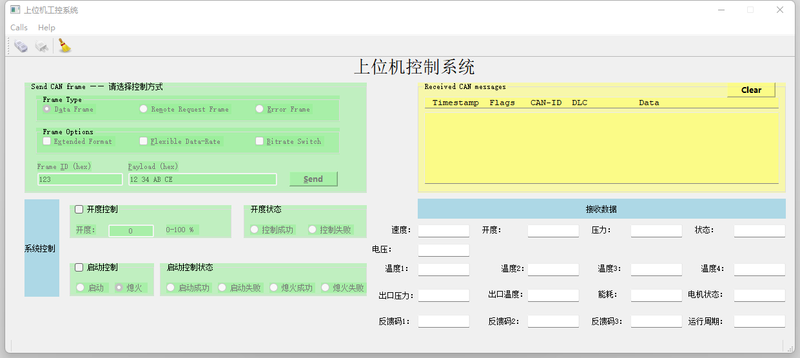
- Qt开发CAN通信上位机
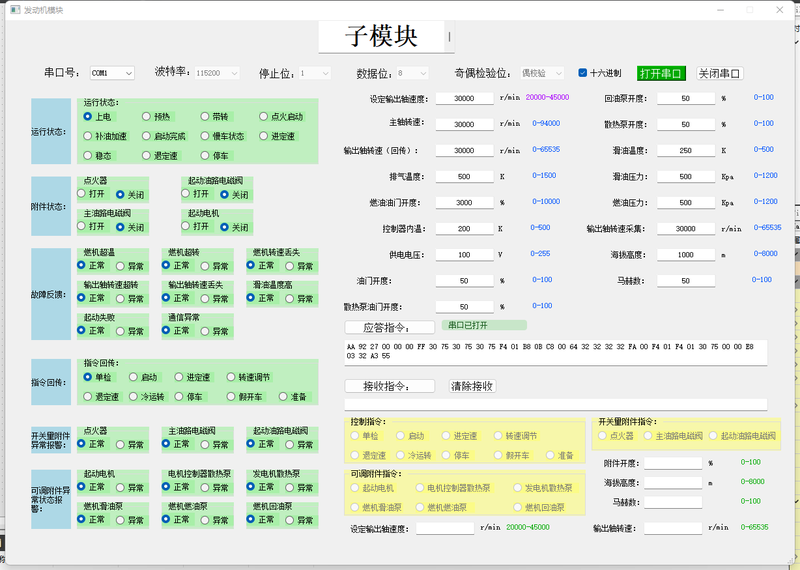
- Qt开发下位机模拟界面
- 指令发送与接收界面
- 实时数据接收与显示
- 通信状态监控
系统联调:
- 上位机→CAN→H743主控→多路RS422→子模块完整链路调试
- 多路PWM输出验证
- ADC采集数据验证
- IO控制验证
- 子模块模拟应答逻辑验证
- 端到端通信可靠性测试
硬件设计:
- 主控芯片:STM32H743(480MHz主频,双精度浮点)
- 主控板原理图设计(电源、CAN收发、多路RS422、ADC采集、多路PWM、IO控制、H743最小系统)
- PCB Layout,考虑信号完整性和EMC
- 电路板外发加工,手工焊接调试
固件开发:
- STM32H743固件开发(C语言)
- CAN通信协议实现
- 多路RS422通信管理
- 多路PWM脉宽调制输出
- ADC多通道采集
- 普通IO输入输出控制
- 指令解析与转发逻辑
- 状态机管理上下位机通信流程
上位机与下位机界面:
- Qt开发CAN通信上位机
- Qt开发下位机模拟界面
- 指令发送与接收界面
- 实时数据接收与显示
- 通信状态监控
系统联调:
- 上位机→CAN→H743主控→多路RS422→子模块完整链路调试
- 多路PWM输出验证
- ADC采集数据验证
- IO控制验证
- 子模块模拟应答逻辑验证
- 端到端通信可靠性测试
5. 协议解析与转发:上位机指令解析后准确转发到对应子模块
6. 联调排错:链路较长,逐段排查问题
7. 时序控制:确保指令发送、接收、应答的时序一致性
【交付成果】
- 基于STM32H743的主控板原理图+PCB+焊接调试完成
- 固件稳定运行,CAN、多路RS422、多路PWM、ADC、IO控制全部正常
- Qt上位机和下位机界面可正常发送指令并接收应答
- 完整链路联调通过,模拟整套系统正常运行
独立完成(原理图、PCB、焊接调试、固件、Qt上位机、下位机界面、联调)

评论