传统自助餐/食堂称重计价依赖人工,存在效率低、易出错、人力成本高等痛点。现有智能餐厅技术在实际落地中面临四大核心产品问题:一是取餐行为识别不准确,多人同时取餐或路人手臂摆动易导致误判报警;二是餐具重量误差,顾客不规范使用餐具导致称重不准;三是人脸信号丢失,顾客低头取餐时人脸识别失败导致无法结算;四是双摄像头对不齐,人脸摄像头与行为摄像头位置偏差导致身份与行为绑定错误。本项目旨在通过多模态融合算法,彻底解决上述问题,实现精准、无感的自动化计价。
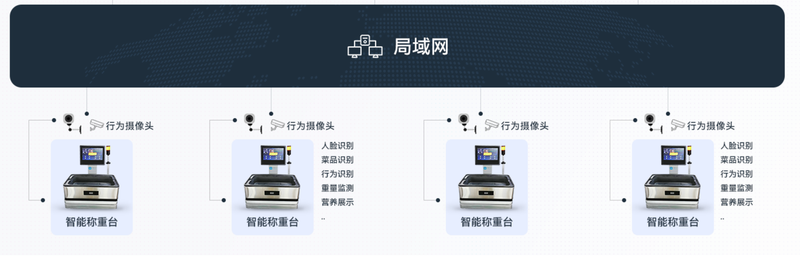
本项目落地于智能餐饮/团餐自助称重场景。业务背景是餐饮门店对降本增效和数字化升级的迫切需求。由于不同门店的取餐台高度、摄像头俯角、菜盆位置等物理环境差异巨大,且现场存在逆光、手臂摆动等复杂干扰,系统必须高度适应真实物理环境。目前该方案已成功落地50+门店,稳定支撑3路1080P视频流,有效提升了门店的运营效率与顾客就餐体验。
1、多目标追踪与行为识别模块:基于YOLOv8-Pose与OSNet ReID识别打餐动作。纯人脸无法判定多人场景下谁在取餐,融合行为识别后可精准判定取餐者;多人同时取餐时触发声光提醒并留存数据供追溯。
2、人脸信号丢失补偿模块:行为摄像头与人脸摄像头绑定,解决取餐中因低头、摇头导致的人脸信号丢失问题,提高订单准确性及会员信号展示稳定性。
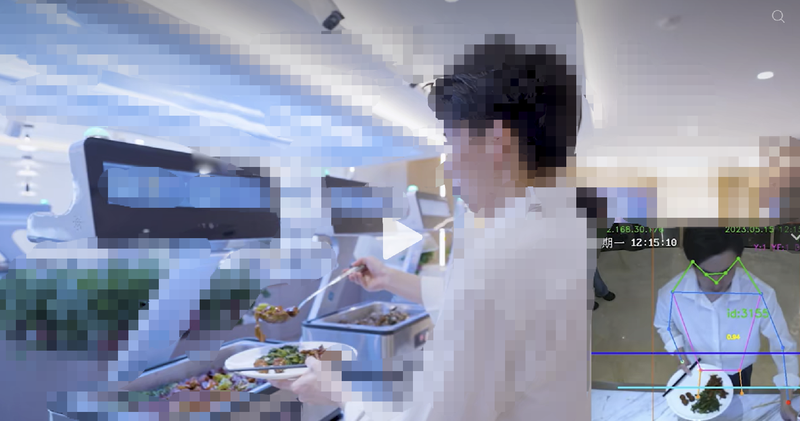
3、精准取餐动作判定模块:设筛选线快速剔除不可能取餐的人体框;在称重台与餐台边缘线间划定参考区域。结合人体肢关节点与餐具关键点,当关键点进入参考区域且重量持续变化超预设时间(如1秒),才判定有效取餐,误报率从20%降至4.8%。
4、重量×视觉时空对齐模块(核心):以三点滑动均值判定重量曲线“稳定→不稳定”跃变点作为结账锚点。利用动作先于重量变化的特性,匹配摄像头记录采用非对称时间窗(前1500ms/后500ms)取时间差最小的快照,实现视觉与重量信号精准对齐。
5、双摄对齐与工程支撑模块:通过检测目标称重台在行为画面中的坐标划定最佳识别范围,将行为图像与人脸图像中心线沿Y轴对齐,保证身份与行为准确匹配。包含四线程解耦架构、TensorRT FP16加速、离线回放与参数热更新系统。
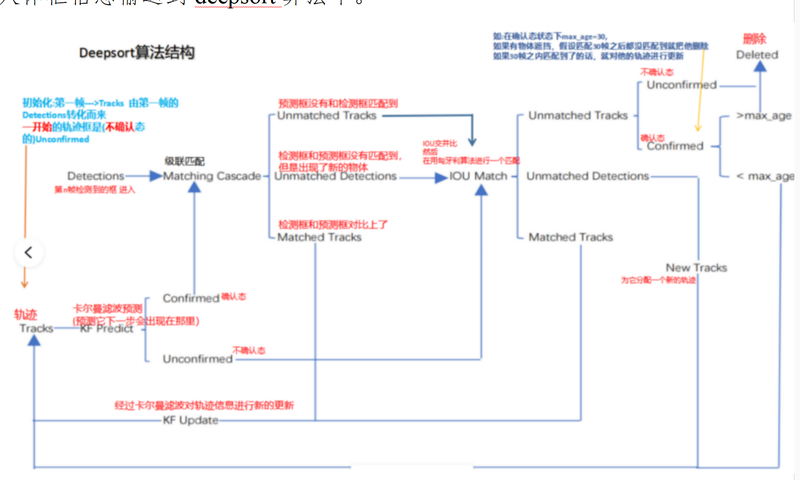
1、算法选型:YOLOv8-Pose识别关键点,输出人体框、17个肢关节点及餐具关键点。追踪用DeepSort+ReID,参数max_dist=0.17、max_age=10、n_init=3,平衡晚确认与遮挡召回。选OSNet,同等精度参数量更小,3路并发不瓶颈。
2、取餐判定:设筛选线,人体框底部未超过则排除。称重台与餐台边缘线间设参考线,与底边形成参考区域。需餐具菜品选“手部+餐具关键点”,无需餐具仅手部。关键点入区域且重量持续变化超1秒,判定取餐,避免餐具误差和摆臂误判。
3、时空对齐与绑定:连打两菜无交互时,以重量曲线“稳定→不稳定”跃变点为结账锚点,三点滑动均值判稳。动作先于重量变化,用非对称时间窗(前1500ms/后500ms)取时间差最小快照。识别身份生成id,与取餐人体框动态绑定,追踪完成时间,重量与身份绑定结算。
4、双摄对齐与工程:检测目标称重台坐标,划最佳识别范围提取行为图像,与人脸图像中心线沿Y轴对齐,保证人体框与人脸框匹配。四线程解耦(取流/推理/追踪/存证)+TensorRT FP16,单路延迟从200ms压至
声明:本文仅代表作者观点,不代表本站立场。如果侵犯到您的合法权益,请联系我们删除侵权资源!如果遇到资源链接失效,请您通过评论或工单的方式通知管理员。未经允许,不得转载,本站所有资源文章禁止商业使用运营!
下载安装【程序员客栈】APP
实时对接需求、及时收发消息、丰富的开放项目需求、随时随地查看项目状态




评论