

矿山作业环境恶劣,高温、粉尘、震动、塌方风险等因素严重威胁驾驶员安全。传统矿卡需驾驶员在极端工况下长时间作业,安全风险高、招工难、人力成本持续上升。随着矿山智能化政策推进,矿卡远程操控成为刚需——将驾驶员从危险现场转移到安全舒适的远程座舱,实现“人车分离”,从根本上解决安全问题。
本系统通过对传统矿卡进行线控化改造,实现远程驾驶与作业。系统需在高延时、弱网的矿山网络环境下保障超低时延音视频传输与精准操控,同时具备环境感知与安全预警能力,确保远程作业的安全与效率。


点击空白处退出提示



矿山作业环境恶劣,高温、粉尘、震动、塌方风险等因素严重威胁驾驶员安全。传统矿卡需驾驶员在极端工况下长时间作业,安全风险高、招工难、人力成本持续上升。随着矿山智能化政策推进,矿卡远程操控成为刚需——将驾驶员从危险现场转移到安全舒适的远程座舱,实现“人车分离”,从根本上解决安全问题。
本系统通过对传统矿卡进行线控化改造,实现远程驾驶与作业。系统需在高延时、弱网的矿山网络环境下保障超低时延音视频传输与精准操控,同时具备环境感知与安全预警能力,确保远程作业的安全与效率。
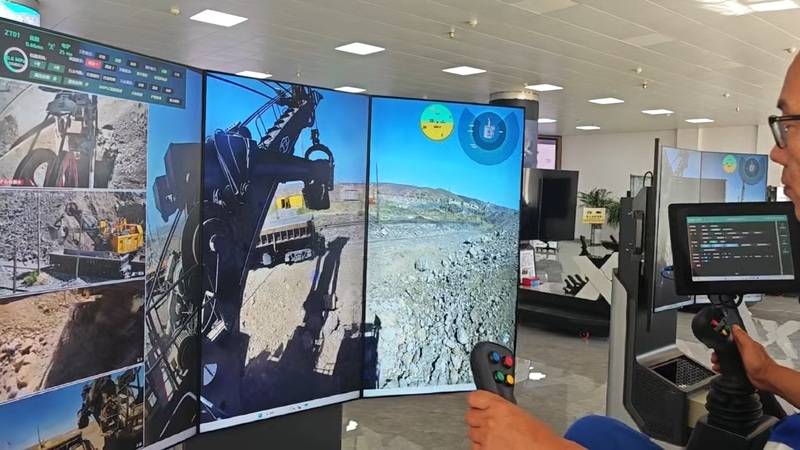
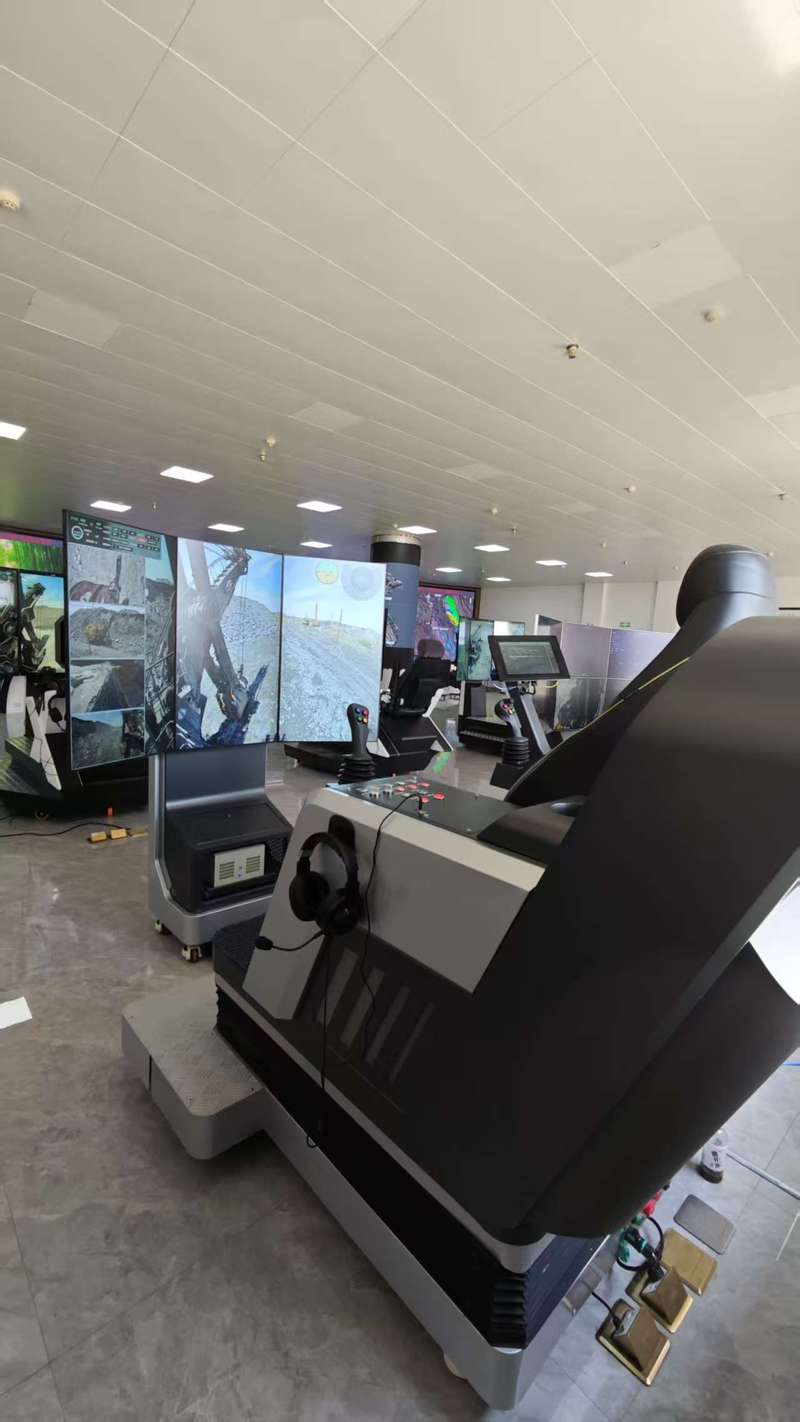
● 远程驾驶:操作员在远程座舱内,通过方向盘、踏板、实体按键等操控矿卡,实现转向、制动、举升等动作,操控体验接近现场驾驶。
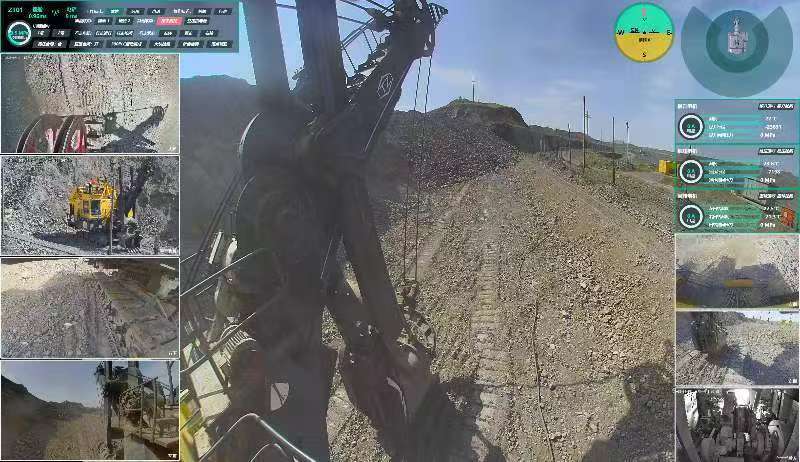
● 超低时延视频回传:1080P环视影像实时回传至座舱屏幕,端到端延迟≤120ms,操作员几乎无感知延迟,保障操控信心。
● 弱网自适应:矿山网络抖动大、带宽不稳定,系统具备抗弱网能力,画面流畅不卡顿,指令下发不丢失。
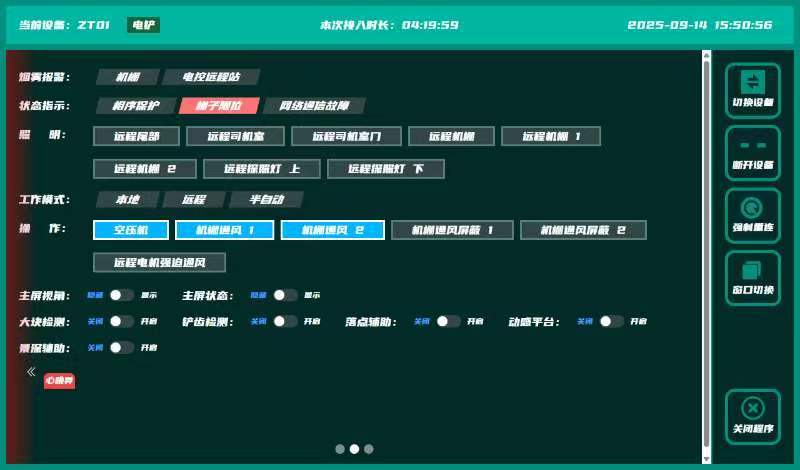
● 环境感知与预警:大块岩石识别、人员检测、装载落点识别,为操作员提供环境预警与辅助决策信息。
● 多端协同:边缘端(Orin)、服务器、座舱、PLC多端实时协同,保障指令从座舱到车辆执行的低延迟与高可靠性。
● 边缘端与音视频推流:基于 NVIDIA Orin AGX,接入 GMSL 相机采集 1080P 环视影像,采用 WebRTC 协议推流至服务器。通过调优 GCC(Google Congestion Control)算法与编码参数,将端到端视频延迟稳定控制在 120ms 以内,有效抵抗网络抖动与带宽波动。
● 座舱客户端与混合架构:客户端采用混合架构,WPF + WebView2。通过 IDispatch 与 WebView2 交互,实现座舱仪表、视频画面与控制界面的统一集成。
● 线控通信与实体控制:通过 SignalR 将座舱实体按键、方向盘等 IO 信号实时下发至 Orin;Orin 端通过 Modbus 与 PLC 通讯,完成车辆线控执行(转向、制动、举升等),保障指令送达与执行的低延迟与高可靠性。
● 环境感知与融合:Orin 端部署 ROS2 节点,实现大块岩石识别、人员检测、装载落点识别等感知算法,为远程操作员提供环境预警与辅助决策信息。
● 系统集成与落地:主导多端(Orin / 服务器 / 座舱 / PLC)联调与系统集成,完成矿卡线控改造并交付客户矿区现场,支撑常态化远程作业。
● 技术栈: NVIDIA Orin AGX / GMSL 相机 / WebRTC + GCC 调优 / C# / C++ / Rust / WPF / WebView2 + IDispatch / SignalR / Modbus / ROS2

评论