

工业 4.0 背景下,传统产线巡检与设备控制依赖人工,效率低且存在安全隐患。本项目面向工业自动化场景,开发基于 STM32 的智能运动控制系统,实现自主移动、自动避障与状态实时监测,降低人工成本。


点击空白处退出提示



工业 4.0 背景下,传统产线巡检与设备控制依赖人工,效率低且存在安全隐患。本项目面向工业自动化场景,开发基于 STM32 的智能运动控制系统,实现自主移动、自动避障与状态实时监测,降低人工成本。
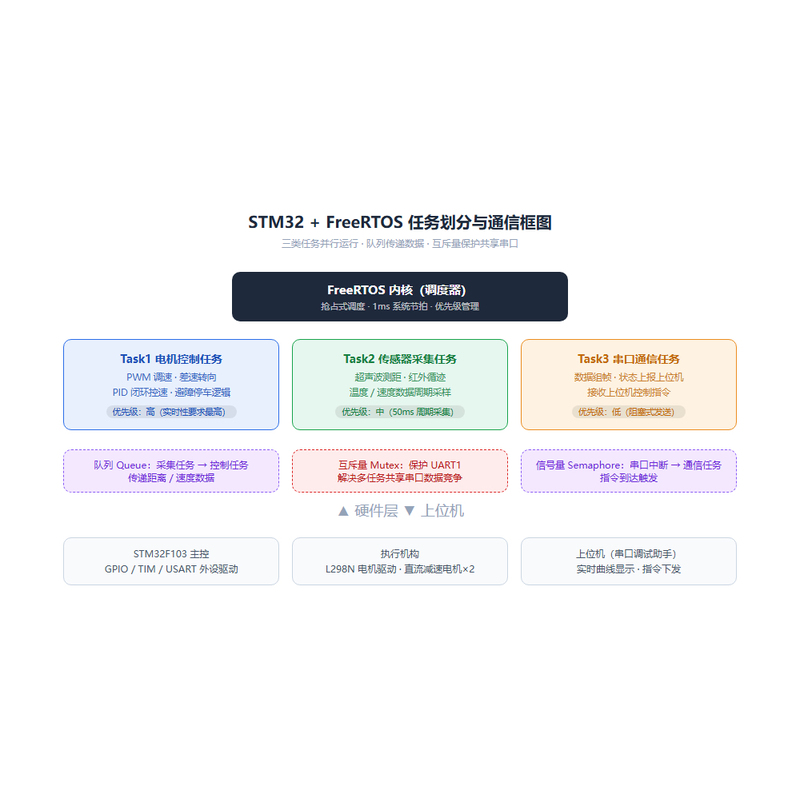
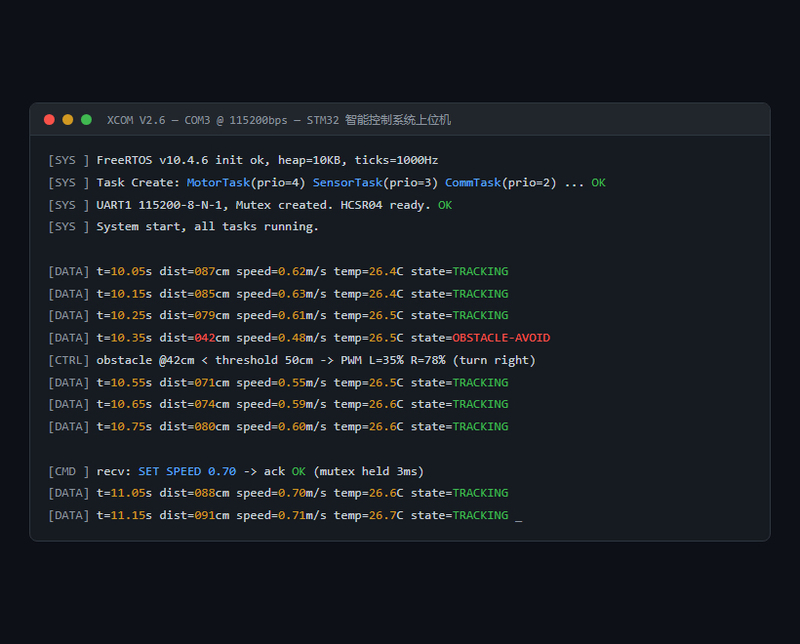
系统包含四大功能模块:①电机控制模块,基于 PWM 实现直流电机调速与差速转向;②环境感知模块,通过超声波与红外传感器实现测距和自动避障;③数据采集模块,实时采集温度、速度等传感器数据并通过串口上报上位机;④任务调度模块,基于 FreeRTOS 实现控制、采集、通信多任务并行运行,使用队列与信号量保证任务间数据同步。整体实现设备自主循迹避障与运行状态实时上报。
本人负责整体架构设计与核心代码开发:完成 FreeRTOS 任务划分(电机控制、传感器采集、串口通信三类任务),编写 PWM 电机驱动、超声波测距、串口通信等外设驱动程序,并通过互斥量解决多任务共享串口资源的数据竞争问题。

评论