


具身智能/AI视觉/边缘计算。
适用于需要在算力受限的边缘设备(如Jetson平台)上实现低延迟AI多模态处理、打通大模型端侧部署的机器人初创团队或智能硬件公司。


点击空白处退出提示



具身智能/AI视觉/边缘计算。
适用于需要在算力受限的边缘设备(如Jetson平台)上实现低延迟AI多模态处理、打通大模型端侧部署的机器人初创团队或智能硬件公司。
提供从底层硬件到上层应用的全栈AI架构设计与部署咨询。
涵盖多模态数据(视频/音频/IMU)对齐、特征提取方案、模型训练闭环,以及基于边缘算力平台的低延迟部署架构。
核心价值在于帮团队解决“云端训练到端侧部署不一致”的致命痛点,实现AI能力的快速工程化落地。
背景与痛点:机器人社交交互需要融合视觉、听觉与运动姿态,但多模态数据对齐难度极大,且从云端训练到边缘端部署极易出现性能衰减,导致响应延迟。
解决方案:独立全栈架构与开发。设计三层部署架构(注意力层/语义层/运动控制层);打通从数据采集、对齐、标注到模型量化部署的全链路;全程利用AI辅助编码,独立完成20+万行代码。
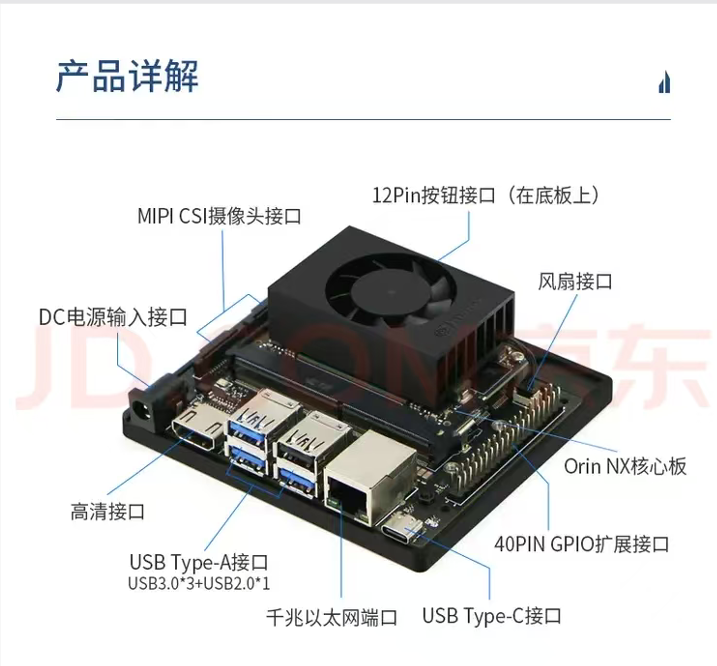
交付成果:仅用6个月完成交付闭环。在Jetson Orin NX算力平台上实现低延迟实时响应,跑通10小时数据规模的Baseline验证,彻底保障了训练与部署的一致性。


评论