

自动驾驶与机器人感知依赖激光雷达点云,但真实场景中恶劣天气和传感器噪声会导致模型误判。本项目针对点云感知的鲁棒性问题,构建点云增强与对抗样本生成工具,用于评估和提升感知模型在复杂场景下的可靠性。


点击空白处退出提示



自动驾驶与机器人感知依赖激光雷达点云,但真实场景中恶劣天气和传感器噪声会导致模型误判。本项目针对点云感知的鲁棒性问题,构建点云增强与对抗样本生成工具,用于评估和提升感知模型在复杂场景下的可靠性。
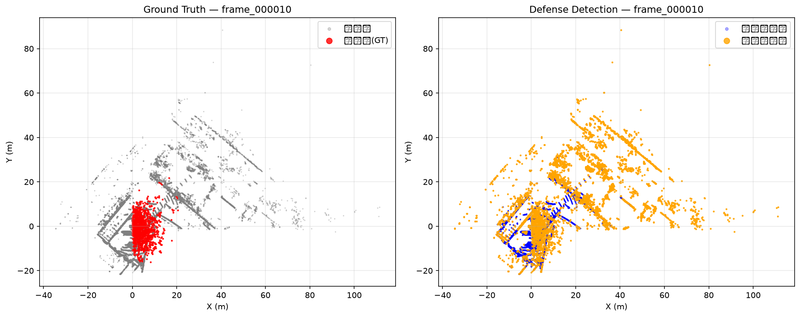
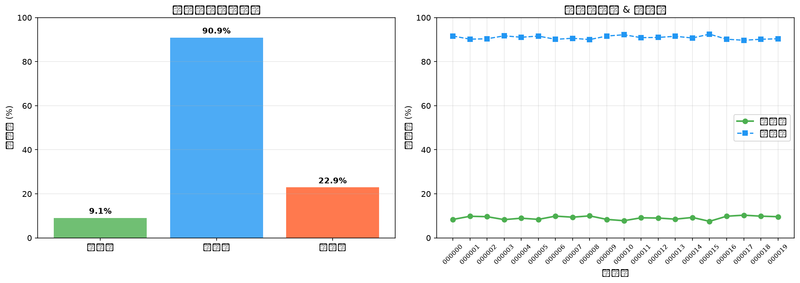
系统包含四个核心模块:1)点云生成模块,基于扩散模型生成高保真点云数据;2)强度分布对齐模块,使生成数据的反射强度分布贴合真实传感器特性;3)物理约束模块,在训练中引入物理一致性约束保证生成数据的合理性;4)评估与可视化模块,提供强度分布对比、逃逸率等量化指标及三维可视化,支撑实验分析与论文图表输出。
独立负责模型架构设计与训练流程搭建:基于 PyTorch 实现扩散模型主干网络,设计强度对齐损失与物理约束项,完成训练探底实验确定最优轮数;使用 NumPy/PyWavelets 进行信号预处理,Matplotlib 实现结果可视化,形成完整可复现的训练-评估管线。

评论