本项目应用于工业智能仓储及自动化物流场景,涉及堆垛机等自动化设备的运行控制。设备需要通过水平行走、垂直升降和货叉伸缩等机构配合,实现货物在不同位置之间的搬运。
这类设备的控制难点不仅是单个电机的启停,还包括多个机构之间的动作顺序、位置反馈、运行条件和异常处理。如果机构之间缺少有效的控制配合,可能出现动作冲突、定位异常或设备无法继续执行任务等问题。
项目采用PLC控制系统,结合变频驱动、伺服控制、传感器和人机界面,实现设备动作控制与运行状态反馈。项目整体合同交付周期约6个月,现已完成交付。本人参与其中的自动化控制相关工作。
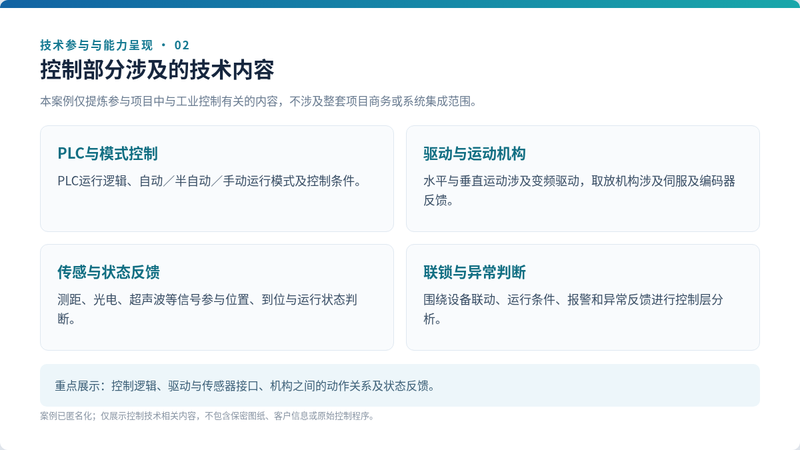
本项目的工业自动化控制部分主要涉及以下功能:
1. PLC控制:采用西门子S7-1500系列PLC,涉及S7-1512SP控制器,处理设备运行指令、输入输出信号和动作控制条件。
2. 水平行走控制:通过变频驱动与激光测距配合,实现设备水平移动及位置反馈。
3. 垂直升降控制:使用变频驱动及位置识别装置,完成升降机构运行与位置判断。
4. 货叉伸缩控制:通过伺服驱动与编码器反馈,配合完成货叉伸缩和定位动作。
5. 传感器信号处理:结合光电、超声波等传感器,获取货物检测、机构位置及相关运行状态信息。
6. 多机构联动:根据设备位置、动作完成状态及控制条件,协调水平行走、升降和货叉机构之间的动作顺序。
7. 操作模式:涉及自动、半自动及手动操作方式,满足正常运行、操作干预和设备维护等使用场景。
8. HMI与异常报警:通过操作界面展示设备状态及相关异常信息,便于操作人员了解运行情况。
以上功能为项目控制系统涉及的技术内容,不代表全部模块均由本人独立编程完成。
本人参与本项目的自动化控制相关工作,重点涉及PLC控制、设备运行逻辑、多机构联动、传感器状态反馈及控制系统相关技术内容。
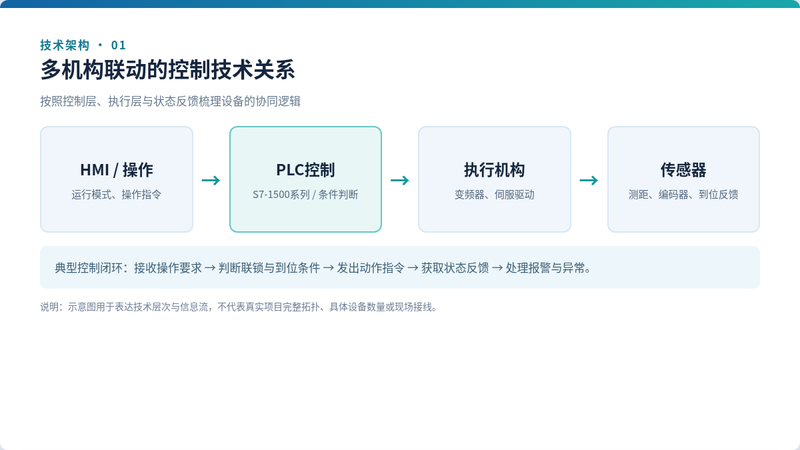
项目采用西门子S7-1500系列PLC,以PROFINET连接相关控制设备。控制系统涉及变频器、伺服驱动、编码器、激光测距、光电及超声波传感器等,分别用于设备运动控制、位置检测和运行条件判断。
项目中的重要技术问题是多个机构之间的动作配合。例如货叉伸缩、载货台升降和设备水平行走,需要结合当前位置、动作状态及相应控制条件,协调执行顺序,而不能仅根据单一启动指令动作。
相关控制工作还涉及设备运行模式、异常报警、状态反馈及HMI操作等内容。
项目根据合同约定完成了整体交付,整体交付周期约6个月。本人参与范围为自动化控制部分,不涉及将整体系统全部归为个人独立开发成果。
声明:本文仅代表作者观点,不代表本站立场。如果侵犯到您的合法权益,请联系我们删除侵权资源!如果遇到资源链接失效,请您通过评论或工单的方式通知管理员。未经允许,不得转载,本站所有资源文章禁止商业使用运营!

下载安装【程序员客栈】APP
实时对接需求、及时收发消息、丰富的开放项目需求、随时随地查看项目状态







评论