

我国视力障碍人数超过 1700 万,居世界第一,出行高度依赖导盲杖、导盲犬等传统工具。现有助盲产品两极分化:低端产品泛滥,高科技产品匮乏且价格高昂(如国外同类产品月订阅费近千元)。本项目立项旨在以较低成本,用机器视觉替代人眼、SLAM 三维建模与声音反馈相结合,为视障人士提供"导航 + 避障"一体化的智能出行方案,解决视障人群出行安全无法保障、智能辅具可及性差的产品痛点。


点击空白处退出提示



我国视力障碍人数超过 1700 万,居世界第一,出行高度依赖导盲杖、导盲犬等传统工具。现有助盲产品两极分化:低端产品泛滥,高科技产品匮乏且价格高昂(如国外同类产品月订阅费近千元)。本项目立项旨在以较低成本,用机器视觉替代人眼、SLAM 三维建模与声音反馈相结合,为视障人士提供"导航 + 避障"一体化的智能出行方案,解决视障人群出行安全无法保障、智能辅具可及性差的产品痛点。
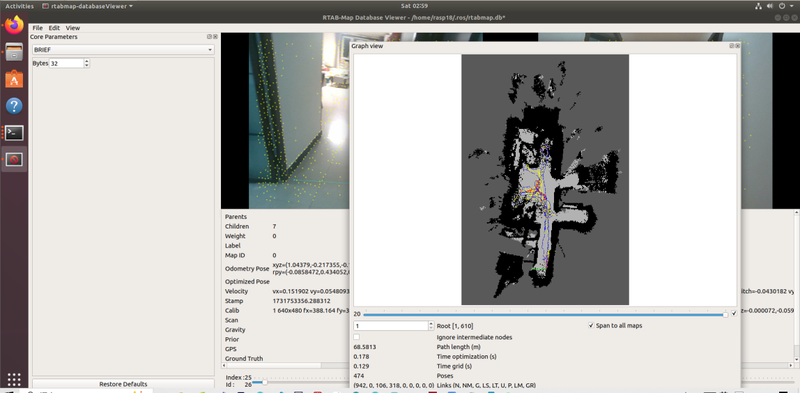
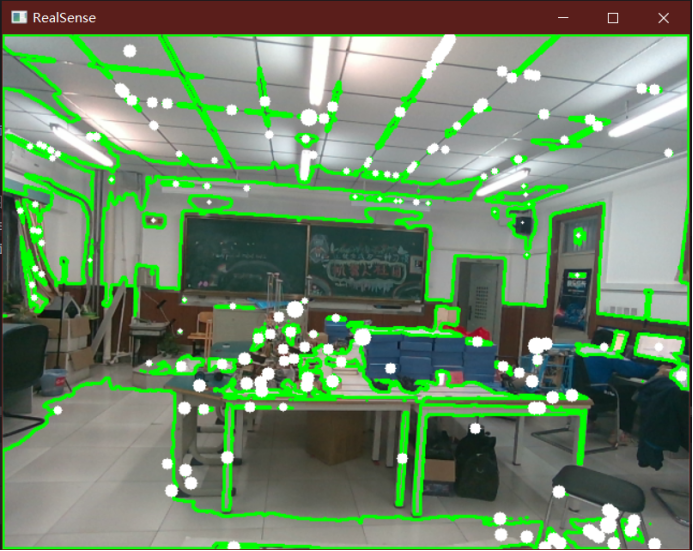
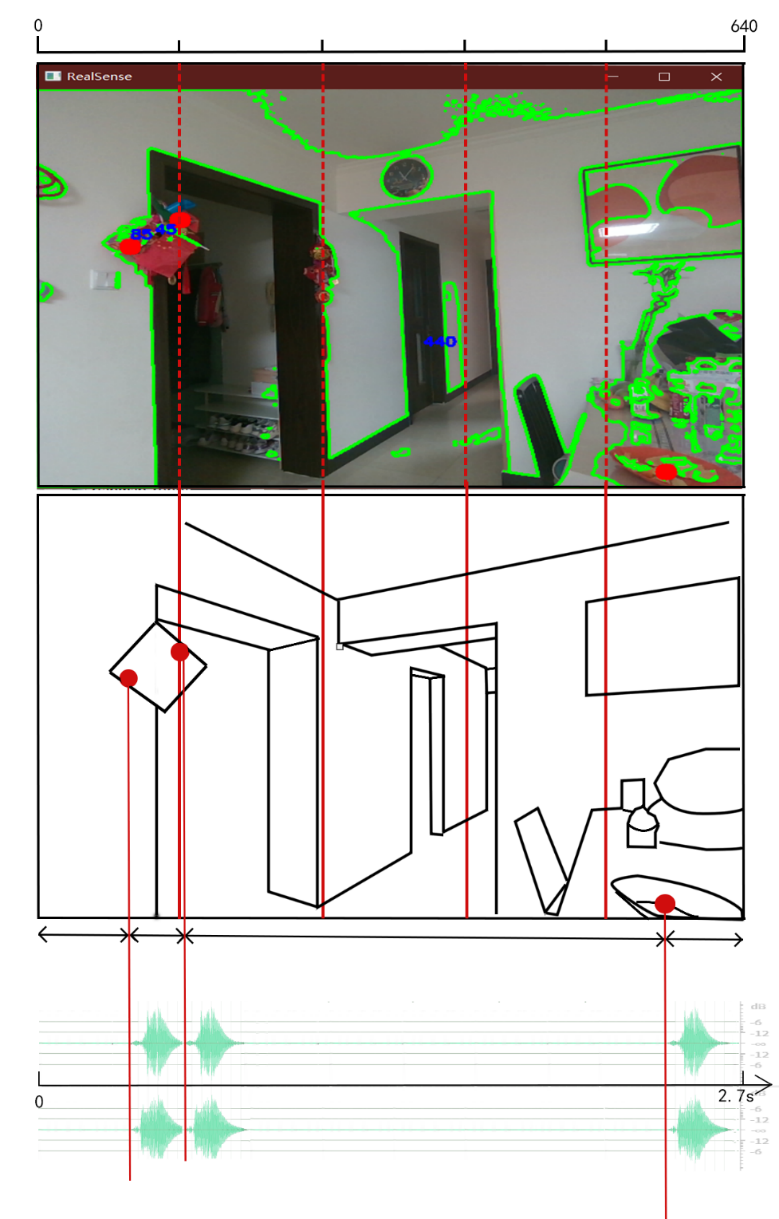
项目由建图、导航、避障、音频反馈四大功能模块组成:① 建图模块:基于 RTAB-Map 的 SLAM 技术实时构建行走环境三维地图并完成定位;② 导航模块:地图栅格化处理后,用 A* 算法规划起点到终点的最优行走路径;③ 避障模块:双目深度相机采集深度图,OpenCV 分割提取"模糊障碍物"轮廓并测距,不限物体类别实现全类型避障;④ 音频反馈模块:将障碍物方位映射为声音间隔、距离映射为响度,把视觉信息转化为声音信号播报给佩戴者,同时以差异化音色区分导航与避障信息,引导视障人士安全行走。
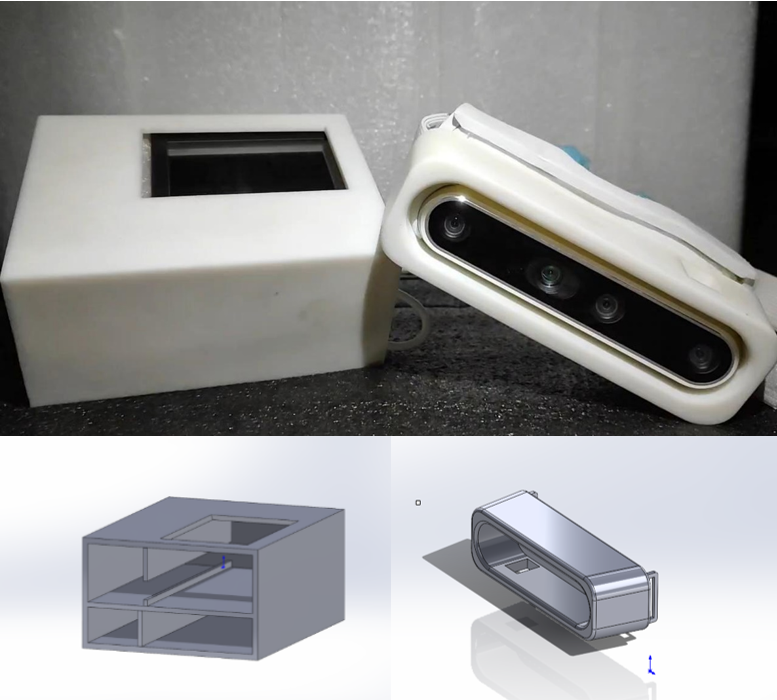
我作为核心成员负责系统方案设计、SLAM 建图与路径规划模块、音频反馈方案设计及整机联调测试。技术栈:Python + OpenCV + ROS + RTAB-Map + A* 算法,树莓派 4B + Intel RealSense D455 硬件平台,SolidWorks 结构建模与 3D 打印。实现亮点:① 提出"时间线索引导空间感知"的音频编码方案(方位→声音间隔、距离→响度),经两位视障人士实测迭代验证;② 以深度图"模糊障碍物"分割替代 YOLO 检测,解决未训练障碍物漏检难题。实现难点:ORB-SLAM3 因 OpenCV 版本依赖冲突弃用,改以 RTAB-Map 完成建图;稠密点云计算力瓶颈下将采集帧率由 30fps 降至 15fps 消除卡顿;响度-距离关系由平方反比调优为立方反比以提升可辨识度。实测测距误差率 ≤3.33%,多环境模拟测试通过。

评论