

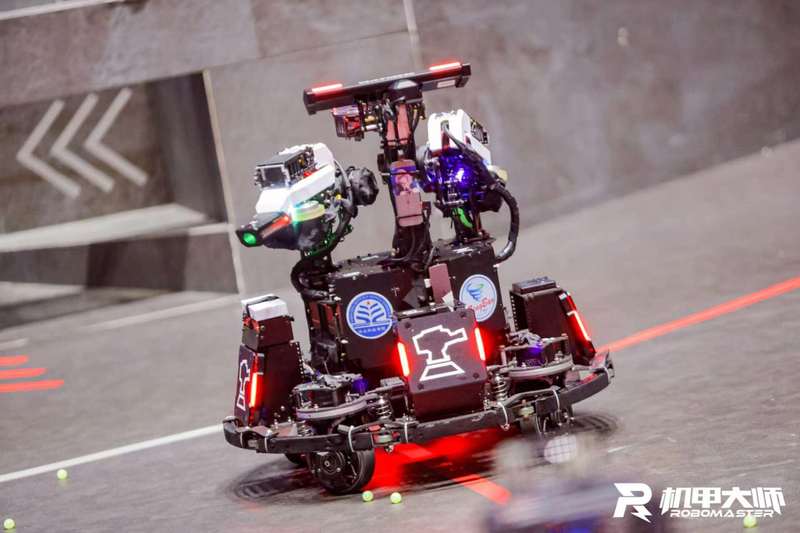
面向 RoboMaster 机器人竞赛,解决哨兵机器人在复杂光照及目标运动条件下的装甲板实时识别问题,为机器人自主决策提供视觉信息。


点击空白处退出提示



面向 RoboMaster 机器人竞赛,解决哨兵机器人在复杂光照及目标运动条件下的装甲板实时识别问题,为机器人自主决策提供视觉信息。
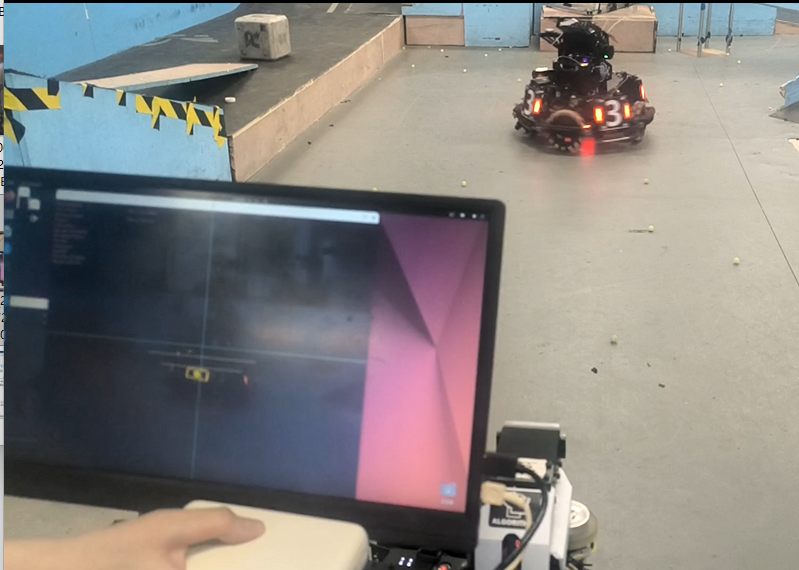
系统包含图像预处理、装甲板检测识别、目标运动预测及实时推理模块。结合传统视觉与深度学习模型,实现敌方机器人装甲板的实时检测与识别;利用卡尔曼滤波进行运动预测补偿,提升复杂光照和运动场景下的识别稳定性,并通过处理流程优化满足机器人实时决策需求。
担任视觉负责人,基于 OpenCV 和 ONNX 模型开发识别算法,利用卡尔曼滤波进行预测补偿,并优化图像处理流水线,实现识别准确率95%以上、算法延迟20ms以内。

评论