

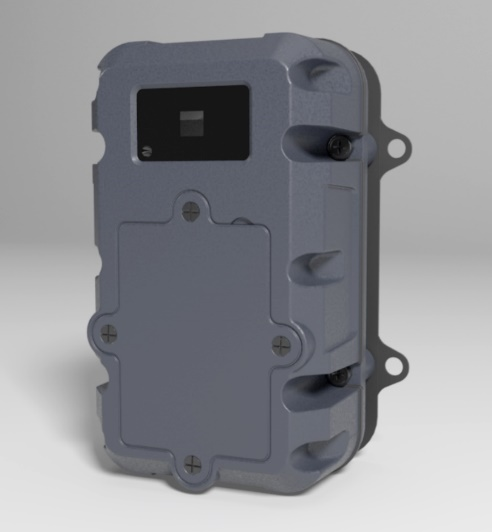
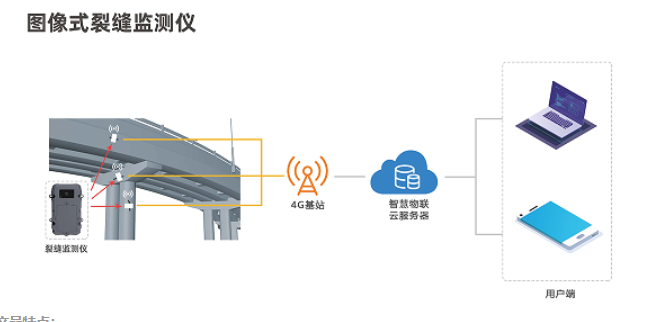
面向桥梁、隧道、建筑物、水利设施等工程结构的裂缝长期监测场景。传统人工巡检存在效率低、测量结果依赖人工、难以连续跟踪裂缝变化等问题。本项目基于嵌入式视觉测量方案,通过摄像头定时采集结构表面裂缝图像,在边缘设备端完成裂缝宽度计算,并将测量结果及图像通过网络上传,实现裂缝状态的远程查看和持续监测。

点击空白处退出提示
面向桥梁、隧道、建筑物、水利设施等工程结构的裂缝长期监测场景。传统人工巡检存在效率低、测量结果依赖人工、难以连续跟踪裂缝变化等问题。本项目基于嵌入式视觉测量方案,通过摄像头定时采集结构表面裂缝图像,在边缘设备端完成裂缝宽度计算,并将测量结果及图像通过网络上传,实现裂缝状态的远程查看和持续监测。
系统实现 1920×1080 图像采集、裂缝区域测量、多测线裂缝宽度计算、设备参数配置及网络数据传输等功能。通过图像传感器获取裂缝图像,经 ISP 处理后在 T31 端完成灰度分析、自动阈值分割、形态学处理及裂缝区域识别,根据像素尺度计算实际裂缝宽度;同时支持 PC 端 Qt 上位机进行设备配置、算法测试和结果查看,并可通过以太网/4G 将测量数据上传至远端平台。
负责基于 Ingenic T31 SDK 进行嵌入式 Linux 系统适配,完成 U-Boot/Linux Kernel 配置裁剪与编译、rootfs 定制及系统镜像构建,并参与 Camera Sensor/ISP、SPI-NOR、以太网及 USB/4G 等板级驱动适配和启动链联调。基于 C++ 开发图像采集、参数配置及 TCP/IP 通信功能;参与裂缝宽度算法移植与优化,采用局部 ROI、Otsu 自动阈值、二值化、形态学及连通域处理完成裂缝识别与宽度计算。最终实现 1920×1080 图像采集、多路裂缝测量,在约 31 mm 视场下达到约 16 μm/pixel 的像素测量分辨率,结果输出最高约 5 FPS,并稳定运行于 16 MB SPI-NOR + 128 MB DDR 平台。

评论