矿山与园区等封闭场景下的自动驾驶/感知研发,依赖多传感器同步采集的数据:主激光雷达驱动帧节奏,左/右/后补盲雷达叠加,前向长距/短距与后向相机提供视觉约束。数据经初筛流水线产出 filtered_data 目录(多路 .pcd/图像 + 时间戳),标注方需在统一车体坐标系下完成 3D 检测框标注,并满足客户对类别、属性、实例、导出 JSON 结构与坐标系(如 X 右 / Y 前 / Z 上)的交付要求。
平台面向标注团队、质检与项目管理同一套流程:任务认领、帧级进度、QC 驳回与通过率统计,以及按任务/批次导出可回灌训练与验收的标注包,减少「工具链、格式、外参」与业务方反复对齐的成本。
标注体验
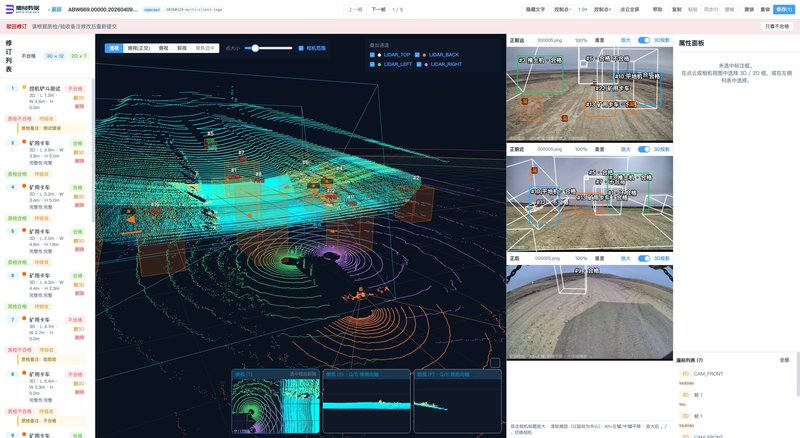
多路激光雷达点云叠合显示(主雷达强度着色,侧雷达分色),支持通道开关
3D 框创建、编辑、实例关联;俯/侧/前三视图跟随选中框;快捷键帧导航与框操作
相机视图上 3D 框 2D 投影,便于核对框与图像是否一致
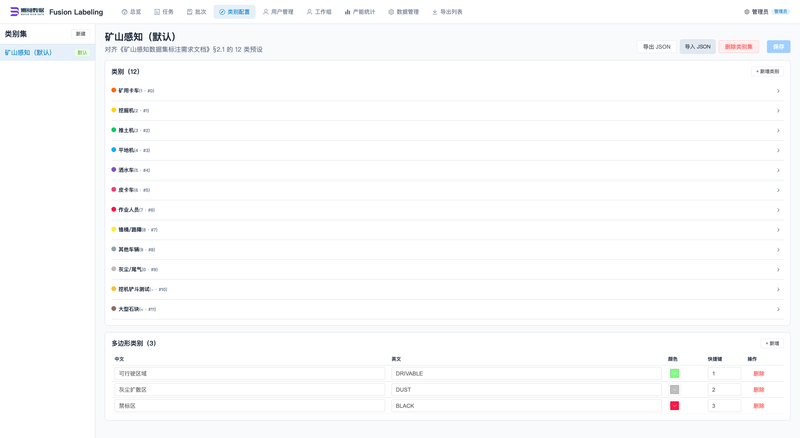
2D 框、属性面板、漏标标记等,支撑规范里的类别与属性组合
任务与协作
任务/批次列表、筛选、导入(filtered_data、legacy PCD、nuScenes 风格等)
标注认领、提交、质检复核(含抽检、漏标等)
仪表盘与统计(进度、QC 通过率、按类别等)
标定与多车型
按任务名或配置识别车型(如 BW669 / BW622),自动匹配 BW669外参.yaml / BW622外参.yaml
侧雷达外参用于点云叠合;相机内外参用于图像投影与导出中的 calibrated_sensor.json
相机标定优先读车型 YAML 第 1–3 节,缺失时回退项目统一 camera_calib
导入导出
导出 nuScenes 风格 ZIP:scene.json、sample.json、ego_pose.json、annotation.json、calibrated_sensor.json 等
3D 框导出为自车坐标系(交付轴系与工具内部做固定变换)
支持后台批量导出任务与 num_lidar_pts 等字段(框内多雷达点云统计)
架构
前端:Vue 3 + TypeScript,Three.js 负责点云与 3D 场景;Pinia 管理标注状态与帧缓存;投影模块统一 vehiclePointToCamera / projectBoxCorners(含后向相机经 LIDAR_BACK 的链式外参)
后端:FastAPI,SQLAlchemy + PostgreSQL 存储任务、样本、标注、外参传感器表;Alembic 迁移
部署:Docker Compose(Nginx + 前端静态资源 + 后端 + Postgres),数据目录挂载,可选多 backend 副本与导出 worker
关键工程点
外参链路一致:Context API 对 lidar/camera 按车型覆盖标定,保证「显示叠点云、图像投影、导出 JSON」同源
坐标系:标注工具内 X 前 Y 左 Z 上;导出按需求文档做 tool→export 旋转,避免训练侧与标注侧理解不一致
性能:帧 prefetch、点云与投影预计算、导出异步队列,降低切帧与大批量导出卡顿
可测试性:车型识别、外参解析、导出 token/坐标等单元测试,保障多车型迭代时不回归
从 0 搭建 B 端标注中台,打通「初筛数据 → 导入 → 多传感器标注 → QC → 客户格式导出」
解决多车型外参与 3D/2D 一致性问题(YAML 解析、投影链、导出对齐)
在真实交付压力下迭代交互(多雷达叠合、三视图、投影校验)与运维部署
声明:本文仅代表作者观点,不代表本站立场。如果侵犯到您的合法权益,请联系我们删除侵权资源!如果遇到资源链接失效,请您通过评论或工单的方式通知管理员。未经允许,不得转载,本站所有资源文章禁止商业使用运营!
下载安装【程序员客栈】APP
实时对接需求、及时收发消息、丰富的开放项目需求、随时随地查看项目状态




评论