

应用于桥梁主梁挠度与支座位移、水利大坝、矿山边坡、建筑基坑等结构健康监测领域,客户为施工与监理单位、市政水利管理部门、第三方检测机构。系统由靶标图像采集终端、边缘解算设备和云平台组成,支持多测点组网、远程标定与历史数据追溯。


点击空白处退出提示



应用于桥梁主梁挠度与支座位移、水利大坝、矿山边坡、建筑基坑等结构健康监测领域,客户为施工与监理单位、市政水利管理部门、第三方检测机构。系统由靶标图像采集终端、边缘解算设备和云平台组成,支持多测点组网、远程标定与历史数据追溯。
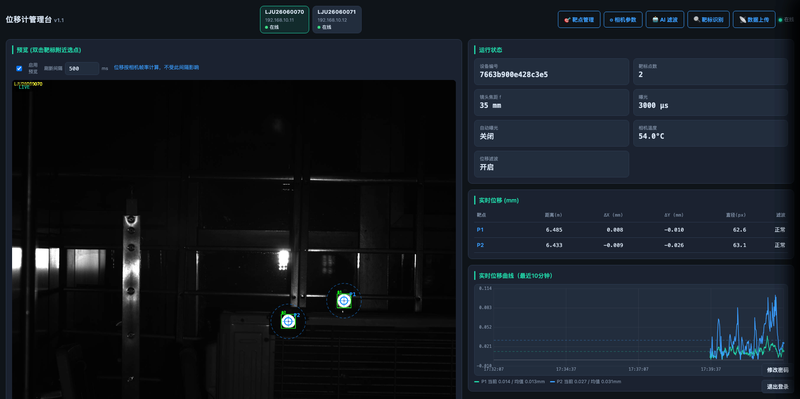
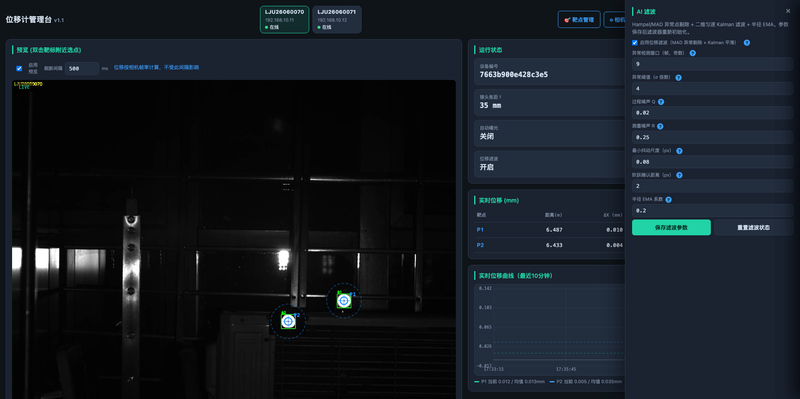
1. 图像采集与靶标检测:GigE 工业相机实时取流,自动识别靶标中心,Hampel 离群剔除 + Kalman 滤波保证解算稳定;
2. 位移解算:像素域基准点补偿算法,换算毫米级位移,支持多靶标多测点;
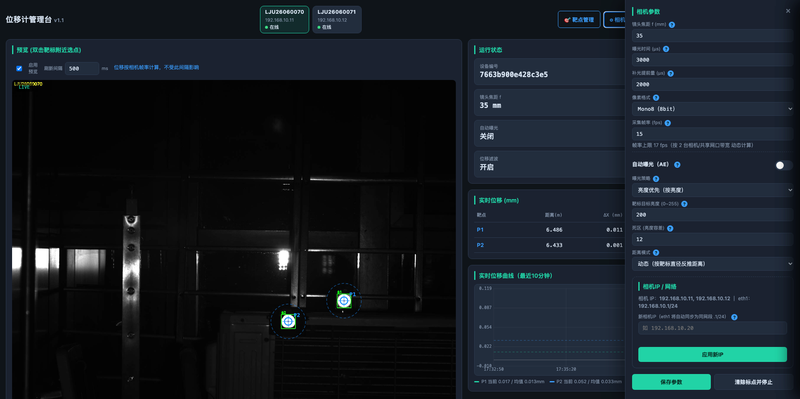
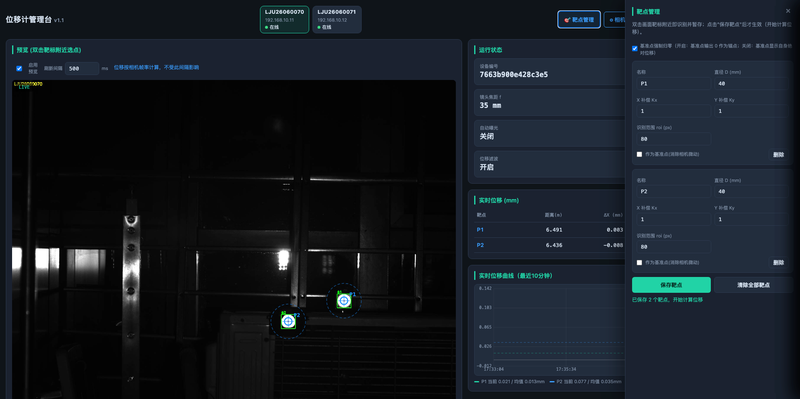
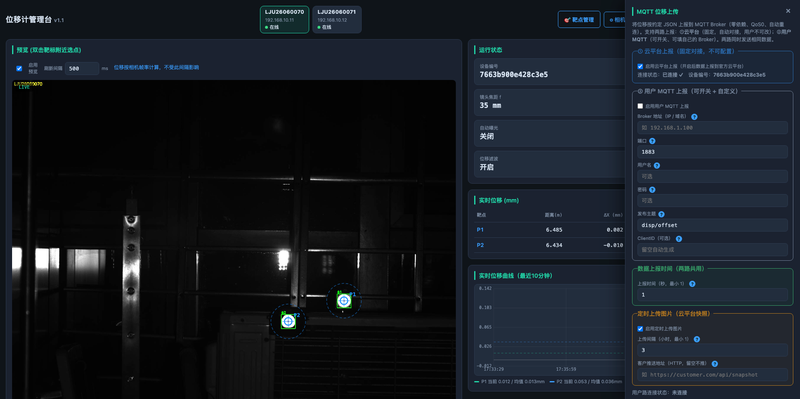
3. 设备 Web 管理台:实时数据推送、相机参数(IP/曝光/帧率)配置、靶标在线标注、账号权限管理;
4. 云平台:设备统一管理、MQTT 遥测接收、实时看板、远程参数下发、公式化传感器字段计算;
5. 工程化能力:补光灯曝光联动、OTA 远程升级、设备离线告警。
本人独立负责该产品的整体架构设计与全栈研发。设备端:基于 GigE 工业相机 SDK 开发采集与处理管线;自研靶标检测与位移解算算法——Hampel 离群剔除 + 二维 Kalman 滤波 + 像素域基准点补偿,解决相机振动干扰下亚毫米级位移的稳定解算;以 Python(FastAPI) + Vue 实现设备 Web 管理台,支持 SSE 实时数据推送、在线靶标标注、相机参数配置与账号鉴权。云平台:FastAPI + MySQL + EMQX,实现 MQTT 遥测接收、设备离线判定、远程参数下发与无 eval 的安全公式计算引擎。工程化:完成嵌入式 Linux(aarch64) 部署、OTA 远程升级与 Nuitka 打包。最大难点是相机大帧率下的成片丢帧——通过定位 GVSP 包大小与网卡 MTU 不匹配的根因并调优,有效帧率由不足 20fps 恢复至满帧运行,该问题 SDK 不报错、日志无异常,属于隐蔽的底层链路问题。

评论