

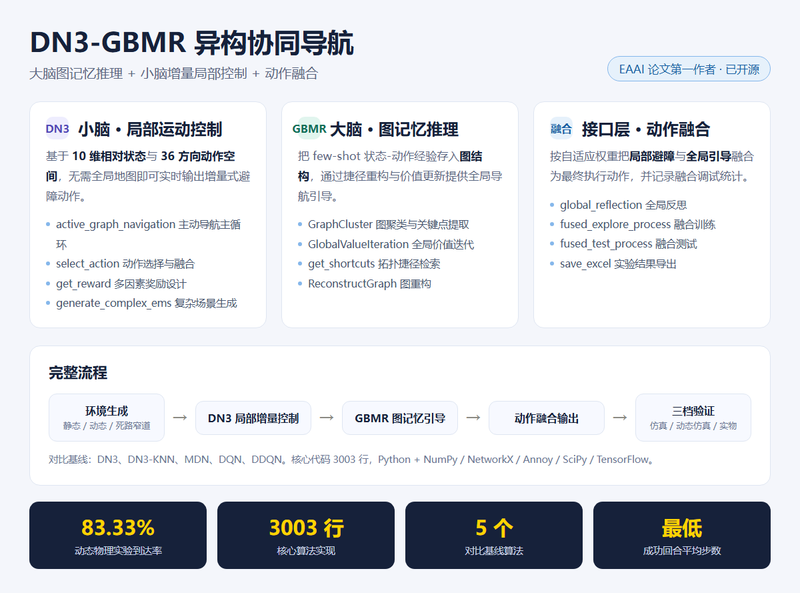
面向移动机器人在复杂未知环境中的自主导航任务。传统局部避障方法难以复用历史经验,机器人在相似环境中需要重复探索;全局路径规划又通常依赖完整地图,进入未知或动态变化环境后容易失效。本项目将导航拆分为局部避障和全局引导两部分:DN3根据机器人与障碍物的相对状态实时输出动作,GBMR把成功经验组织成图结构并提供路径引导,再通过动作融合得到最终控制结果。系统无需预先建立完整地图,可用于服务机器人、配送车和仓储物流机器人等自主移动场景。


点击空白处退出提示



面向移动机器人在复杂未知环境中的自主导航任务。传统局部避障方法难以复用历史经验,机器人在相似环境中需要重复探索;全局路径规划又通常依赖完整地图,进入未知或动态变化环境后容易失效。本项目将导航拆分为局部避障和全局引导两部分:DN3根据机器人与障碍物的相对状态实时输出动作,GBMR把成功经验组织成图结构并提供路径引导,再通过动作融合得到最终控制结果。系统无需预先建立完整地图,可用于服务机器人、配送车和仓储物流机器人等自主移动场景。
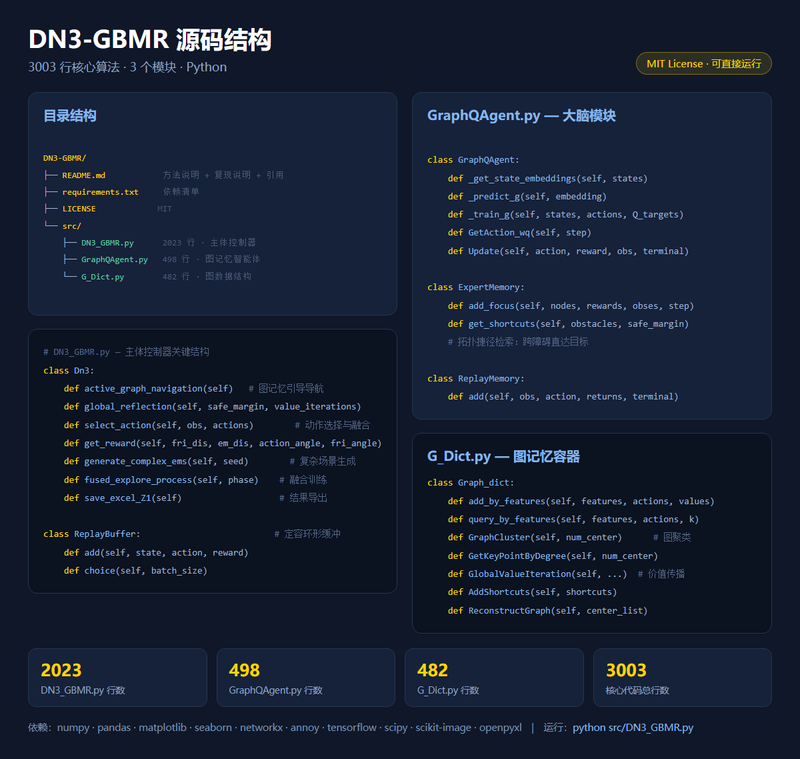
本项目实现了一套移动机器人异构协同导航算法系统。DN3模块使用十维相对状态和三十六方向离散动作空间,负责未知环境中的局部避障;GBMR模块将状态—动作经验写入图结构,通过近邻检索、价值更新、聚类和捷径重构复用成功路径;动作融合层根据局部安全性和全局引导结果生成最终动作。系统还包含静态、动态和实物平台实验环境,支持随机种子固定、模型保存加载、实验重复和结果统计,便于进行算法对比与复现。
本人独立负责算法设计、核心代码、实验平台和论文撰写。完成DN3与GBMR架构、状态和动作空间、奖励函数、图记忆、价值迭代、捷径重构及动作融合,实现静态仿真、动态仿真和实物平台验证。项目核心实现约3003行,技术栈包括Python、NumPy、NetworkX、Annoy、SciPy、TensorFlow和PyTorch。动态物理实验到达率为83.33%。相关论文以第一作者投稿至《Engineering Applications of Artificial Intelligence》,目前处于返修阶段。

评论