

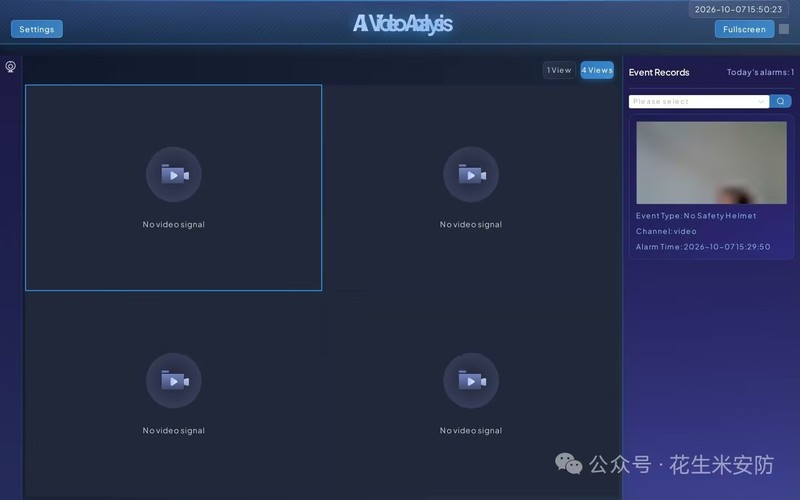
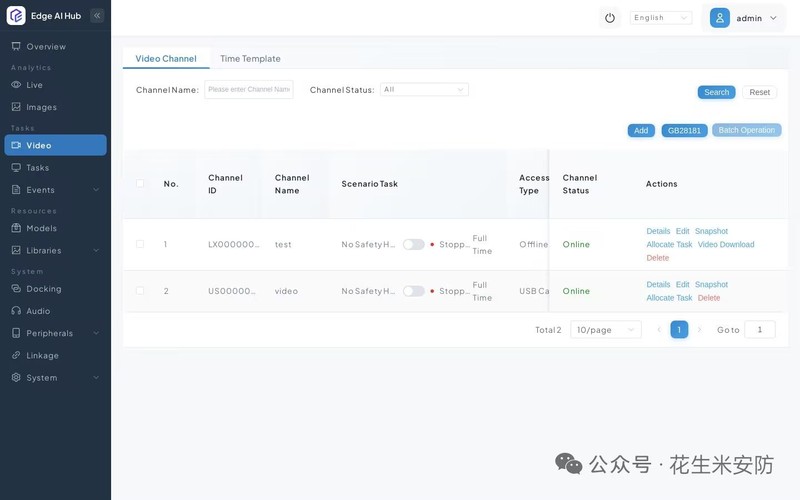
园区/工地/门店的边缘智能:盒子接 USB 摄像头,本地做目标检测与告警再上报平台,
避免视频全量上云的带宽与隐私问题。设备 7×24 常驻,要求服务开机自启、崩溃自恢复、
现场一条命令完成升级。


点击空白处退出提示



语言技术
EmbeddedSystem系统类型
算法模型行业分类
边缘计算、人工智能
园区/工地/门店的边缘智能:盒子接 USB 摄像头,本地做目标检测与告警再上报平台,
避免视频全量上云的带宽与隐私问题。设备 7×24 常驻,要求服务开机自启、崩溃自恢复、
现场一条命令完成升级。
边缘推理盒子:YOLOv8 在 RKNPU 上推理、USB 摄像头采集、结果上报、Web 页查看状态与告警、
服务常驻与看门狗。
1) 采集:V4L2 打开 USB 摄像头,兼容 YUYV/MJPG;
2) 推理:模型转 rknn,按帧率抽帧推理,CPU/NPU 分工;
3) 上报:事件+截图推送,断网本地缓存;
4) 运维:交叉编译 aarch64 静态工具链、一键部署、开机自启。
平台:Rockchip RK3588S,Ubuntu 22.04,kernel 6.1,RKNPU 2.3.2,C/C++ / Python。
关键实现与难点:
1) 模型与运行时版本严格对齐,先跑 benchmark 确认 NPU 可用再接业务;
2) 摄像头格式/分辨率协商(YUYV 带宽大、MJPG 需解码),按场景选路;
3) 边缘设备无显示器 → Web 页 + 串口 console 现场排障;
4) 产出「采集→推理→上报」骨架,换模型只改配置。
结果:单机稳定跑多路抽帧推理,异常自动拉起。

评论