

压力容器、管道、钢结构件的焊缝内部缺陷(夹渣、未熔合、未焊透)在成品表面完全观察不到,只能依靠超声波探伤。现场判读依赖持证人员经验:小缺陷回波常被结构噪声(草状波)掩盖,信噪比低于 6 dB 时进入"靠经验补"的区间;不同人员对同一段波形给出的结论可能不一致;事后难以复现当时的判断依据。这导致产线质检难以自动化、老师傅的判读经验也难以沉淀成可复用的资产。


点击空白处退出提示



压力容器、管道、钢结构件的焊缝内部缺陷(夹渣、未熔合、未焊透)在成品表面完全观察不到,只能依靠超声波探伤。现场判读依赖持证人员经验:小缺陷回波常被结构噪声(草状波)掩盖,信噪比低于 6 dB 时进入"靠经验补"的区间;不同人员对同一段波形给出的结论可能不一致;事后难以复现当时的判断依据。这导致产线质检难以自动化、老师傅的判读经验也难以沉淀成可复用的资产。
系统共五个模块。① 波形接入:读取探伤仪 A 扫采样序列,按工艺参数(板厚、探头折射角、增益)归一化;② 端侧推理:在 RK3568 NPU 上运行轻量卷积网络,单条波形 1.13 ms 完成判读,全程离线;③ 缺陷定位:输出缺陷所在深度区间与置信度,而非"有/无"二分类;④ 复核队列:按波幅与置信度排序生成待复核清单,供持证人员逐条确认;⑤ 审计留痕:每条判读的模型版本、输入哈希、输出结果、复核人一并记录,可追溯。系统不自动判定合格,最终处置由授权人员签署。
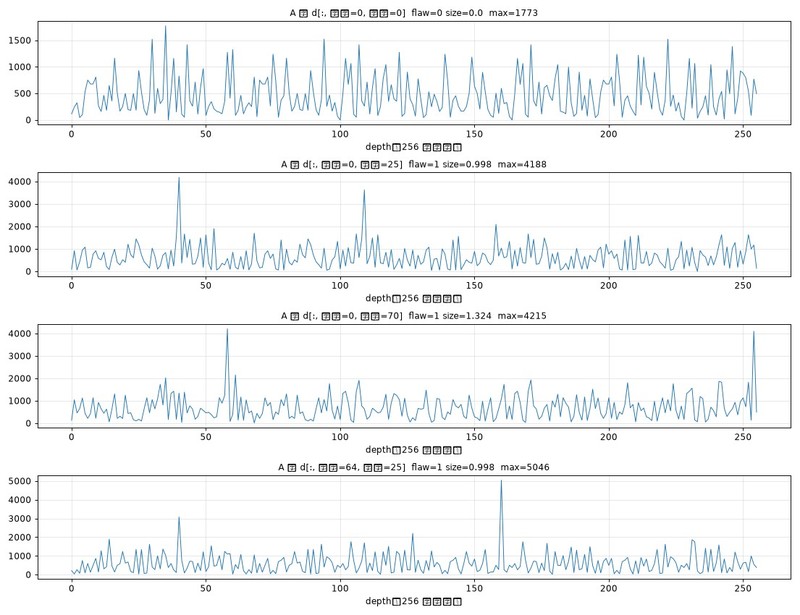
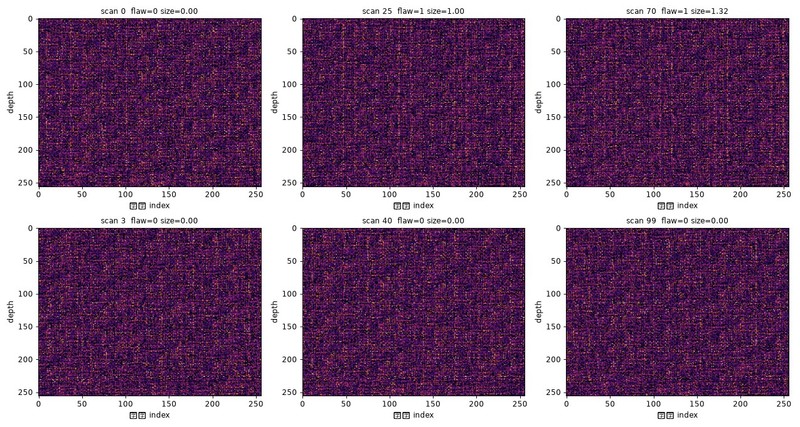
独立完成全链路,任务包括数据构造、模型训练、模型转换、板端部署与文档。技术栈 Python / C++ / PyTorch / ONNX / RKNN / RK3568 NPU。三个实现难点:① 公开 FMC 数据集合成 A 扫后 AUC 仅 0.52~0.63,改用实测噪声叠加物理模型注入缺陷回波,标签 100% 精确且带真实深度;② 模型用 2D 卷积核实现一维时序卷积,输入固定 32×32——这是被 NPU 输入形状约束反向决定的,不是设计偏好;③ 板载 NPU 驱动 v0.8.2 与工具链版本强绑定,只能锁死 rknn-toolkit2 1.5.x 且在 x86 上转换,选 FP16 而非 INT8(INT8 会压坏解码值域)。最终单条 1.13 ms(882 条/秒),1000 条实测准确率 93.3%,与 PC 逐条预测一致率 100%。

评论