首页
程序员
解决方案
招聘用人
云端工作
自由工作、远程工作
企业 Agent
飞书企微接 AI,一句话查各部门情况
项目研发
需求梳理
规划落地您的想法
整包开发
一站式软件开发
作品
发布需求
开发者入驻
APP
登录
/
注册
技术
全部
Python
Java
PHP
C
C++
Android
iOS
Shell
Go
Rust
Ruby
Kotlin
Swift
Node.js
Unity3D
Object-c
Dart
Solidity
TypeScript
Perl
更多
行业
全部
人工智能
区块链
工业互联网
企业服务
金融
游戏
智能硬件
云计算
电商
开发工具
项目任务
教育校园
物联网
内容平台
生活旅游
机器深度学习
医疗健康
政务
音视频多媒体
汽车
社交
机器人
物流仓储
低代码
脚本插件
能源
网络安全
VR/AR
科学研究
边缘计算
自动驾驶
量子计算
更多
其他
类型
全部
全部
语言框架
开源项目
产品系统
源文件源码
系统
嵌入式硬件
全部
Web
Android应用
iOS应用
小程序轻应用
Windows
MacOS
HarmonyOS应用
Linux
iPadOS
H5
车载应用
电视应用
Web3
算法模型
嵌入式硬件
LaunchBox
Vibe Coding
全部
C
C语言是一门由丹尼斯·里奇在贝尔实验室于1972年开发的经典过程式编程语言,它被设计用于实现UNIX操作系统并迅速成为系统编程的基石。其核心特点是接近硬件底层、执行效率极高且极其灵活,提供了对内存的精细控制(如指针操作)和直接的硬件访问能力,因此被誉为“高级语言中的汇编语言”。C语言的语法简洁而强大,它缺乏现代语言中的一些安全抽象(如垃圾回收、面向对象),但这反而赋予了程序员极大的自由和控制权。正因如此,它被广泛应用于开发操作系统(如Linux、Windows)、嵌入式系统、编译器、数据库以及性能至关重要的系统软件和底层驱动。其高度可移植性催生了大量衍生标准(如C89、C99),并深刻影响了C++、Java、C#等后续语言的语法设计。尽管学习曲线较陡且需要手动管理内存,但C语言至今仍是计算机科学教育的核心内容和构建计算世界底层基础设施不可替代的工具,深刻理解C语言有助于洞察程序的真正运行机制。
A股 QMT 盘中扫描与结果导出
产品系统
程序分五块。时段设置:起始时间和结束时间放在配置里,改时段不用改代码。条件筛选:用涨幅、板块和触发条件,从全市场行情里筛出股票。结果列表:每条包含股票代码、名称、触发时间和对应数值。运行日志:每次扫描记下时间和筛出的股票。结果导出:把当次结果导出成表格,供盘后对照。程序用Python写,跑在QMT里
34
0
C++
金融
_DMA330驱动文件
产品系统
手动配置1D(线性)内存到内存的DMA传输指令序列。适用于对Burst参数有精确控制需求的场景。自动配置1D内存到内存的DMA传输。驱动会根据源/目的地址的对齐情况和总长度,自动计算最优的bytes_per_beat和beats_per_burst,以最大化总线带宽利用率。通过Debug寄存器向指定
63
0
C
项目任务
某重点国防科研项目
产品系统
本项目包含多通道数据接收缓存模块、数据超时判断模块、数据包去重模块、数据拼接填充模块以及CRC16校验计算模块。支持两路数据源独立接收缓存,可设置时间窗口判断超时,超时或者两路数据全部接收完成之后执行数据拼接,数据长度不足时自动补0填充,通过包序号识别重复数据包,同时内置CRC16校验功能保障帧数据
114
0
C++
项目任务
虚实一体式无线跟焦控制系统
产品系统
手持端支持磁编码手轮、摇杆、滑条和按键输入,可将不同输入映射到焦点、变焦、光圈控制,并设置控制方向及校准范围。系统通过无线模块发送控制数据,接收镜头电机和虚拟镜头的状态反馈;提供信道扫描与切换、电机状态显示、电源管理及参数持久化。触摸屏界面支持参数设置、中英文切换和公英制单位切换。
100
0
C++
项目任务
UV控制器固件开发
产品系统
本项目采用STM32F303作为主控芯片,控制4路DAC芯片输出电流,用于驱动UV-LED;系统支持三种输入触发方式:IO触发、Modbus-RTU触发和串口屏触发。
86
0
C
项目任务
软件开发
产品系统
模拟现代战争,根绝各国公开军事装备水平,进行模型加载入库,多方调动部署,分海、陆、空、卫星等全面作战,全球覆盖范围,达到多方作战,战争推演的目的(加密)
117
0
C++
项目任务
便携式无人机探测雷达
产品系统
由雷达主机,操控终端,三脚架,供电单元等组成,能够实现快速、准确侦察、分类识别低空目标和地面运动目标,能引导光电系统对目标进行跟踪与识别,引导反制设备系统对敌方侦察无人机进行摧毁。
114
0
C++
项目任务
雷达光电一体化系统设计
产品系统
1,雷达对指定空域内目标完成搜索,跟踪与识别,并指引光电设备快速捕获目标;2,雷达抗干扰设计,采用微弱目标检测等地杂波抑制技术实现对人员和低空无人机的探测与识别,采用副瓣匿隐实现抗有源干扰,采用参差双频三脉冲波形实现速度解模糊与俯仰测角。
115
0
C++
项目任务
基于stm32的双轮自平衡车
产品系统
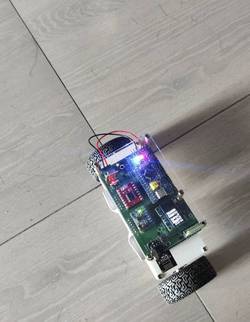
基于STM32双轮自平衡车,使用MPU6050获取加速度与陀螺仪数据,经过互补滤波完成姿态解算,利用角度环、速度环双PID实现车体直立平衡。通过编码器采集电机转速构成闭环控制,能够完成前进、后退、转向等基础运动。支持蓝牙无线遥控,OLED显示屏实时输出车身倾角、转速、电池电压信息,设有倾倒保护,车身
228
0
C
项目任务
基于Qt/C++的工业设备监控与控制上位机系统开发
产品系统
项目主要包含设备通信模块、用户界面模块、数据采集模块、实时数据显示模块以及参数管理模块。主要功能包括:1.设备连接管理:支持RS232、RS485、ModbusRTU/TCP、TCP/IP等通信方式,实现PC与设备之间的数据交互。2.实时监控:实时读取设备运行状态、电压、电流、温度、压力等数据,并通
234
0
C++
项目任务
无人机库
产品系统
作为无人机库本体的嵌入式软件工程师,我主导开发了基于CANopen电机控制的7路从机(精准驱动机械臂/升降平台)、3路4~20mA电流保护采集(实时监测安全状态)及ModbusTCP从机通信(高效对接上位系统)及485通信环境管理模块(集成空调、气象站、温湿度与电源管理)的嵌入式软件系统,实现分钟级
172
0
C++
项目任务
lte、nr各信道协议开发及调试
产品系统
1、LTE/NR收端pusch信道所有模块开发,包括信道估计,测量,均衡,fft,解调,解扰,解交织及比特级译码等;2、LTE/NR发端各信道测量及上报等;
163
0
C
物联网
5-20串 BMS
产品系统
主控芯片MCU负责数据的处理和逻辑控制模拟前端负责采集电芯电压,温度IICCANSPIUART等外设负责数据的采集或者传输对温度,电流,电压等参数进行保护
132
0
C
开发工具
基于STM32的放射源远程监控与跟踪装置
产品系统
1、项目具有G-M盖革米勒计数管信号采集功能、GPS定位功能、温湿度采集功能、剂量信息处理功能、远程数据收发功能、锂电池管理功能、过温过压过流保护功能。2、基于STM32的放射源远程监控终端装置,采用ARM内核单片机,运算速度更快,能够提高测量精度;新一代通信芯片SIM808,不间断提供网络通信、G
194
0
C
科学研究
DCDC芯片测试平台
产品系统
系统结构:电源,电压表,示波器,负载等仪器EVB上位机上位机提供GUI页面,向EVB上的MCU发出指令,MCU控制电源表提供电源,MCU控制DCDC寄存器,MCU控制万用表测量输出电压电流,控制示波器测量输出纹波等信息,MCU将收集到的数据送回上位机,上位机存储信息,计算电源效率,线性约束,负载约束
142
0
C++
项目任务
基于九齐NY8A054单片机的多档位按摩棒
产品系统
针对消费电子领域严苛的BOM成本约束,选用了高性价比的九齐NY8A054芯片作为主控。通过纯汇编语言进行底层裸机开发,在1KBROM与64BRAM的极限资源下,完整实现了多档位马达PWM控制、智能温控算法、充电管理及低功耗睡眠逻辑。相较于常规MCU方案,硬件综合成本降低30%-40%,同时凭借汇编级
208
0
C
项目任务
基于MG32F104的任天堂N64手柄信号转USB信号
产品系统
该方案将百纳秒级精度的老式N64手柄信号,通过GPIO捕捉与软件精准延时(0.25μs步进),解码为标准USBHID游戏手柄报告。内置1ms心跳时间片调度,支持2路手柄并发扫描、震动包识别与远程唤醒,实现与电脑端USB手柄设备的高实时性模拟同步与低延迟交互。
306
0
C
开发工具
红外摄像机项目
产品系统
1.红外相机存在视频监控需求,及测温需求2.红外镜头支持focus/zoom功能,及镜头电机驱动控制算法3.产品支持快速AF需求,支持不同的聚集算子算法4.支持不同的聚集策略,满足不同场景的快速AF需求
155
0
C++
项目任务
模拟摄像机项目
产品系统
1.支持实时视频数据采集监控功能2.支持不同场景图像效果调试需求功能,支持WDR/BLC/数字宽动态/数字变倍/支持场景个性化参数定制等3.支持日夜切换,满足低照度需求4.支持OSD控制功能
179
0
C++
物联网
PANATERM for Multi
产品系统
参数设置:可配置电机类型、速度/位置增益、扭矩限制、电子齿轮比等关键参数。实时监控:在运行中查看速度、位置、电流、负载等实时数据。波形曲线:测量电机的动作波形,以图形的方式显示测量结果故障诊断:显示错误代码(如Err26.0/26.1过速度保护),辅助快速定位问题。试运转功能:支持JO
220
0
C++
项目任务
当前共28个项目
登录查看更多
登录
登录后即可上传、下载作品
分类
Canvas
嵌入式硬件
渗透测试
Jmeter
Dubbo
Koa2
Neuroph
Matlab
量子计算
Kotlin
×
寻找源码
源码描述
联系方式
提交
重点城市程序员兼职推荐
北京程序员兼职
上海程序员兼职
深圳程序员兼职
广州程序员兼职
杭州程序员兼职
成都程序员兼职
南京程序员兼职
武汉程序员兼职
西安程序员兼职
重庆程序员兼职
郑州程序员兼职
长沙程序员兼职
苏州程序员兼职
合肥程序员兼职
厦门程序员兼职
济南 程序员兼职
青岛程序员兼职
天津程序员兼职
大连程序员兼职
福州程序员兼职
石家庄程序员兼职
沈阳程序员兼职
太原程序员兼职
无锡程序员兼职
南昌程序员兼职
哈尔滨程序员兼职
南宁程序员兼职
珠海程序员兼职
宁波程序员兼职
昆明程序员兼职
东莞程序员兼职
贵阳程序员兼职
美国程序员兼职
长春程序员兼职
温州程序员兼职
佛山程序员兼职
常州程序员兼职
呼和浩特程序员兼职
兰州程序员兼职
乌鲁木齐程序员兼职
中山程序员兼职
海口程序员兼职
洛阳程序员兼职
更多
重点岗位程序员兼职推荐
C++兼职
Rust兼职
小程序兼职
cocos2d-x兼职
Unity3D兼职
DBA兼职
运维兼职
测试兼职
Go兼职
UE设计师兼职
全栈兼职
技术创始人兼职
CTO兼职
架构师兼职
产品经理兼职
PHP兼职
Java兼职
C兼职
C#兼职
Python兼职
Ruby兼职
Node.js兼职
项目经理兼职
Android兼职
iOS兼职
前端兼职
UI设计师兼职
原画师兼职
嵌入式兼职
Vibe Coding兼职
fde兼职
HarmonyOS兼职
区块链兼职
人工智能兼职
硬件开发兼职
移动其他兼职
更多