

面向 RoboMaster 自主哨兵机器人,解决比赛场地内的自主定位、环境建图与巡逻问题,使机器人能够在复杂赛场中自主规划路线并避开障碍物。


点击空白处退出提示



面向 RoboMaster 自主哨兵机器人,解决比赛场地内的自主定位、环境建图与巡逻问题,使机器人能够在复杂赛场中自主规划路线并避开障碍物。
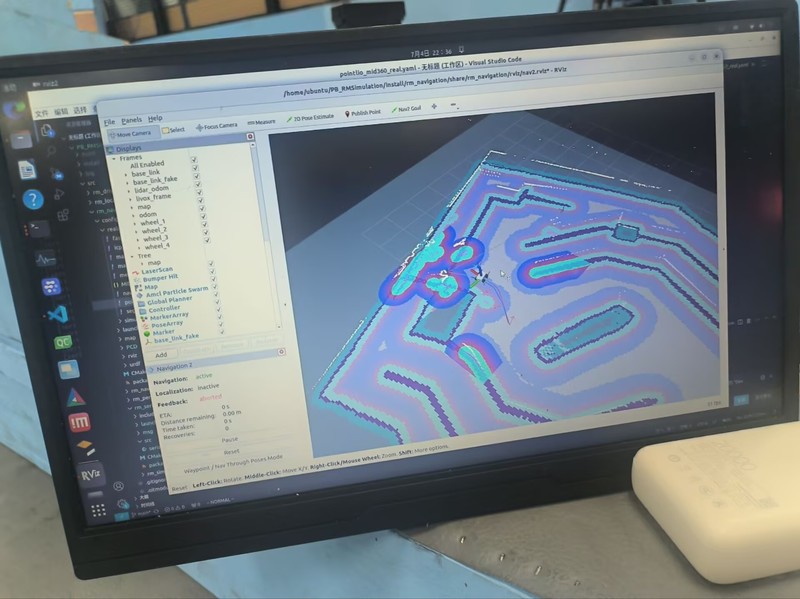
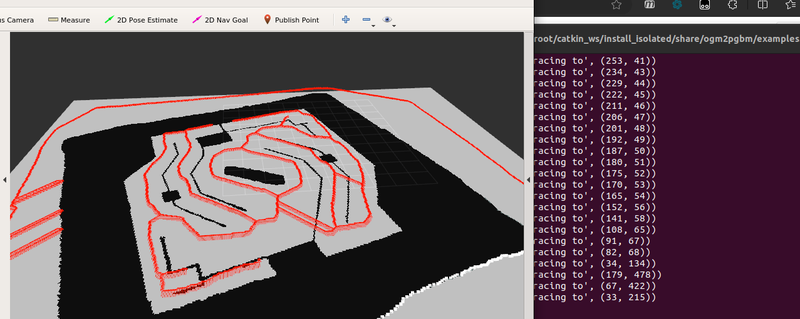
系统包含环境建图、自主定位、全局路径规划、局部动态避障及自主巡逻模块。融合激光雷达与惯性传感器数据构建赛场地图,根据目标位置规划行驶路线,并在行进过程中避开动态障碍物;结合回环检测与重定位功能,提高建图质量与定位稳定性,实现机器人全场自主巡逻。
担任导航负责人,基于 Cartographer 实现激光雷达与 IMU 融合建图,在 ROS2 中集成 Nav2 导航框架,完成路径规划、避障调参与 AMCL 重定位,实现全场自主巡逻,建图误差小于5cm。

评论